

写文章


- @weixin_53690248


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
高翔SLAM十四讲ch12实践部分避坑(有需要可以参考)
高翔SLAM十四讲ch12实践部分避坑(有需要可以参考)在12讲的实践部分是遇到最多问题的,一个是库的安装,一个是代码的问题,下面就讲讲我的方法(有需要可以参考一下,希望能帮到大家)库的安装方面在slam十四讲书中说在ubuntu18.04只要用一句命令就可以安装点云库PCLsudo apt-get install libpcl-dev pcl-tools我试了很多次都不行,不过官网好像也是说这样

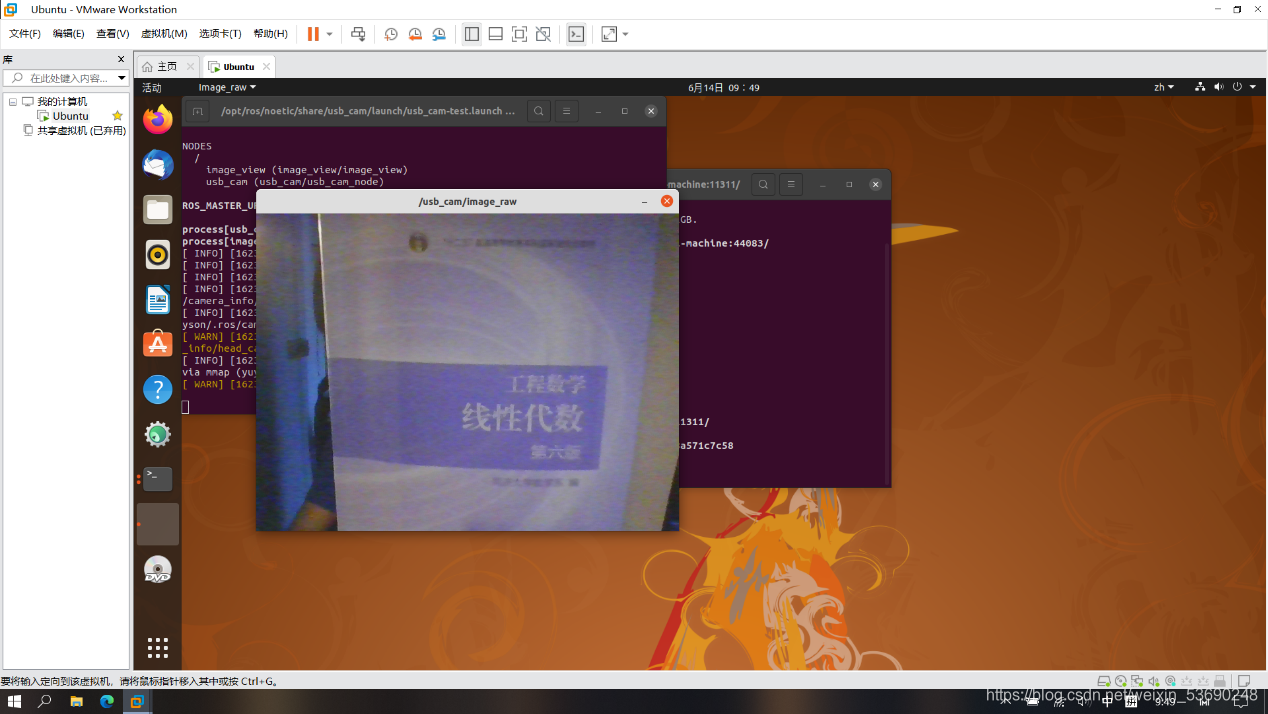
虚拟机下ROS调用笔记本摄像头
在CSDN上面找了教程,在输入roslaunch usb_cam-test.launch后,出现了ERROR原来是没有把摄像头连接在虚拟机上面,可能是Vmware的版本过低,出现了WIN系统出错了,蓝屏的情况。后来我就安装了Vmware16,链接摄像头没有问题。虚拟机的usb设置建议是usb3.0,这样就可以了。不过后来我输入roslaunch usb_cam-test.launch ,出现了前没
到底了