- @weixin_44044161


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
目标跟踪、室内外定位/导航、多传感器融合、非线性滤波等探讨及技术支持目标跟踪、室内外定位/导航、多传感器融合、非线性滤波等探讨及技术支持目标跟踪、室内外定位/导航、多传感器融合、非线性滤波等探讨及技术支持1. 机动/非机动目标跟踪原创不易,路过的各位大佬请点个赞博主主要擅长以下几个方面,探讨、技术支持等问题欢迎联系,也可以站内私信weixin: ZB8236183131. 机动/非机动目标跟踪1
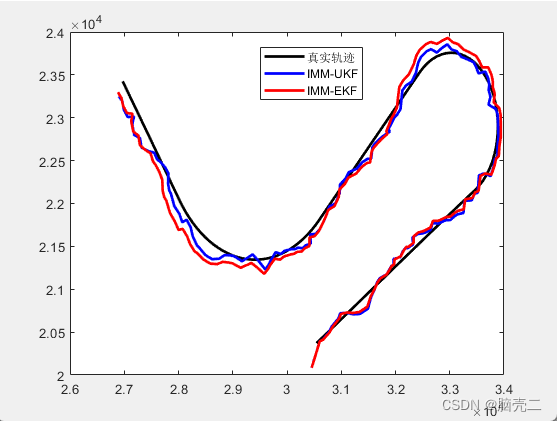
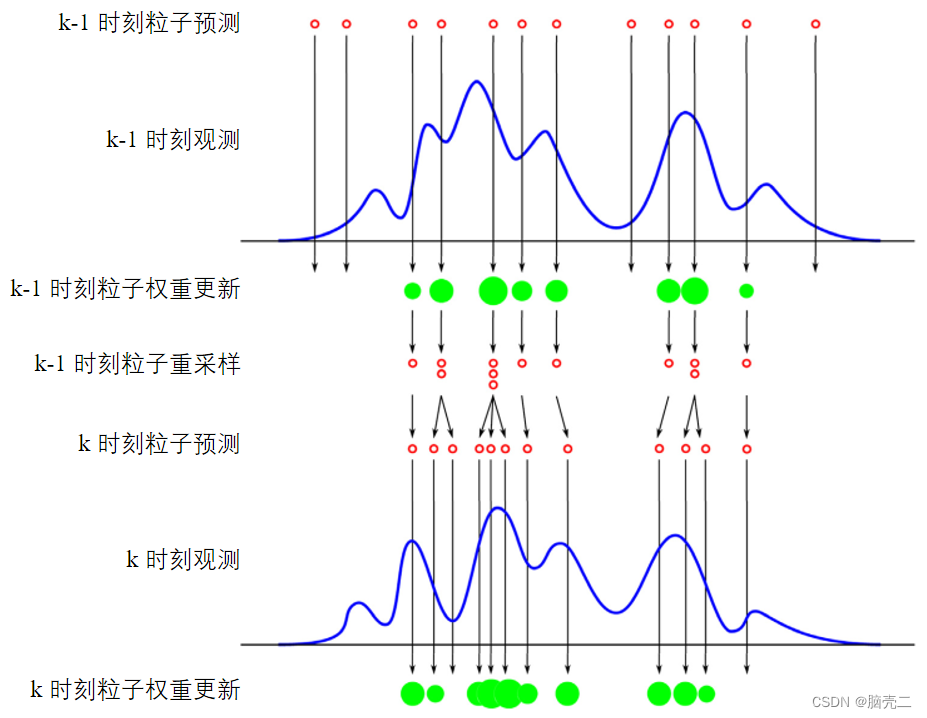
粒子滤波PF—从贝叶斯滤波到粒子滤波PF—Part-V(粒子滤波PF)粒子滤波在目标跟踪中的应用粒子滤波在标准非线性系统中的matlab实现粒子滤波PFmatlab仿真实现
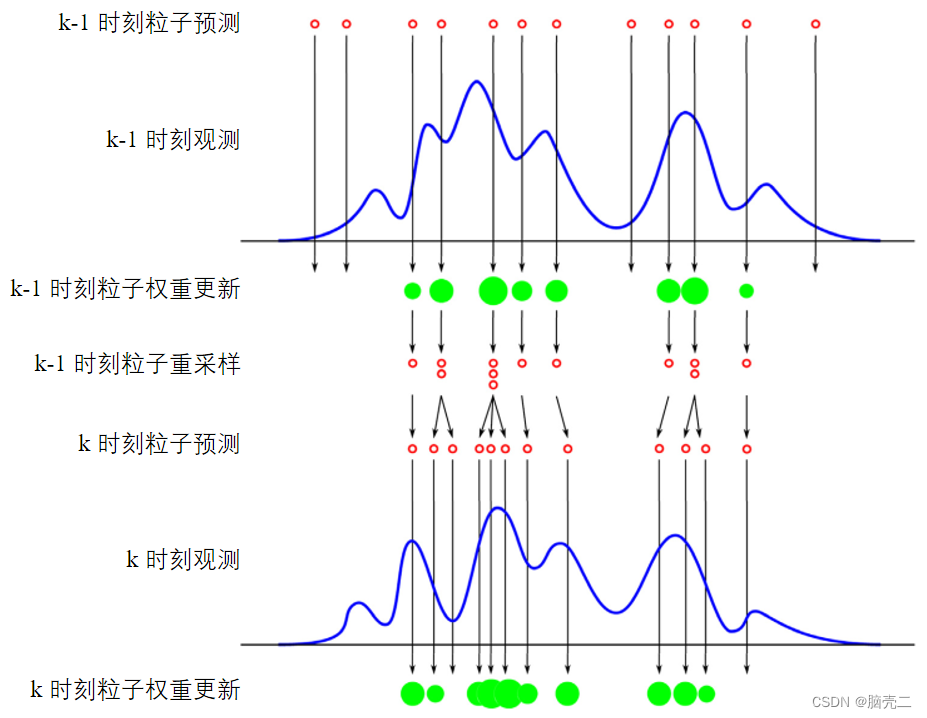
粒子滤波PF—从贝叶斯滤波到粒子滤波PF—Part-IV(粒子退化和重采)1、贝叶斯滤波2、蒙特卡洛方法MC3、 序贯重要性采样SIS4、 粒子退化4.1、 粒子退化问题4.2、 粒子退化度量4.3、 选择合适的重要性密度函数5、 粒子...
粒子滤波PF—从贝叶斯滤波到粒子滤波PF——Part-I(贝叶斯滤波)粒子滤波 particle filter —从贝叶斯滤波到粒子滤波——Part-I(贝叶斯滤波)1、贝叶斯滤波1.1、 预测1.2、 更新2、 基于p(x_k |z^{k})p(xk∣zk)的各种滤波器3. PF的目标跟踪应用:3.1. 仿真参数3.2. 跟踪轨迹3.3. 跟踪误差粒子滤波PF—从贝叶斯滤波到粒子机动目标跟踪/
粒子滤波 —从贝叶斯滤波到粒子滤波理论到实践粒子滤波在目标跟踪中的应用:粒子滤波VS无迹卡尔曼滤波粒子滤波—从贝叶斯滤波到粒子滤波理论到实践1、问题描述2、递推贝叶斯滤波3、 标准的粒子滤波PF5、粒子滤波PF的在目标跟踪应用:5.1、 仿真参数5.2、 跟踪轨迹和误差6、粒子滤波PF的标准验证模型6.1、 模型参数6.2、 基于随机重采样粒子滤波PF6.3、 基于多项式重采样粒子滤波PF6.4、
latex如何排版公式的多行下标latex如何插入公式的多行下标话不多说,直接上实例。
加权最小二乘融合WLS简单凸组合融合SCC多传感器网络协同目标跟踪/定位/导航联系W多传感器分布式融合算法多传感器网络协同目标跟踪及定位1. 多传感器数据融合系统结构1.1 集中式融合1.2 分布式融合1.3 混合式融合4.1 简单凸组合SCC融合算法4.2 Bar-Shalom-Campo融合算法4.3 协方差交叉CI融合算法4.4 分布式信息滤波器算法4.5 带反馈的最优分布式融合算法4.6

当前统计模型,CS模型基于当前统计模型的无迹卡尔曼滤波目标基于当前统计模型的容积卡尔曼滤波目标机动目标跟踪——当前统计模型(CS模型)1. 对机动目标跟踪的理解1.1. 对机动目标跟踪的理解1.2. 目标模型概述2. "当前"统计CS模型3. "当前"统计CS模型3.1. "当前"统计CS模型(连续)3.2. "当前"统计CS模型(离散)3.3. "当前"统计CS模型分析4. "当前"统计CS模型
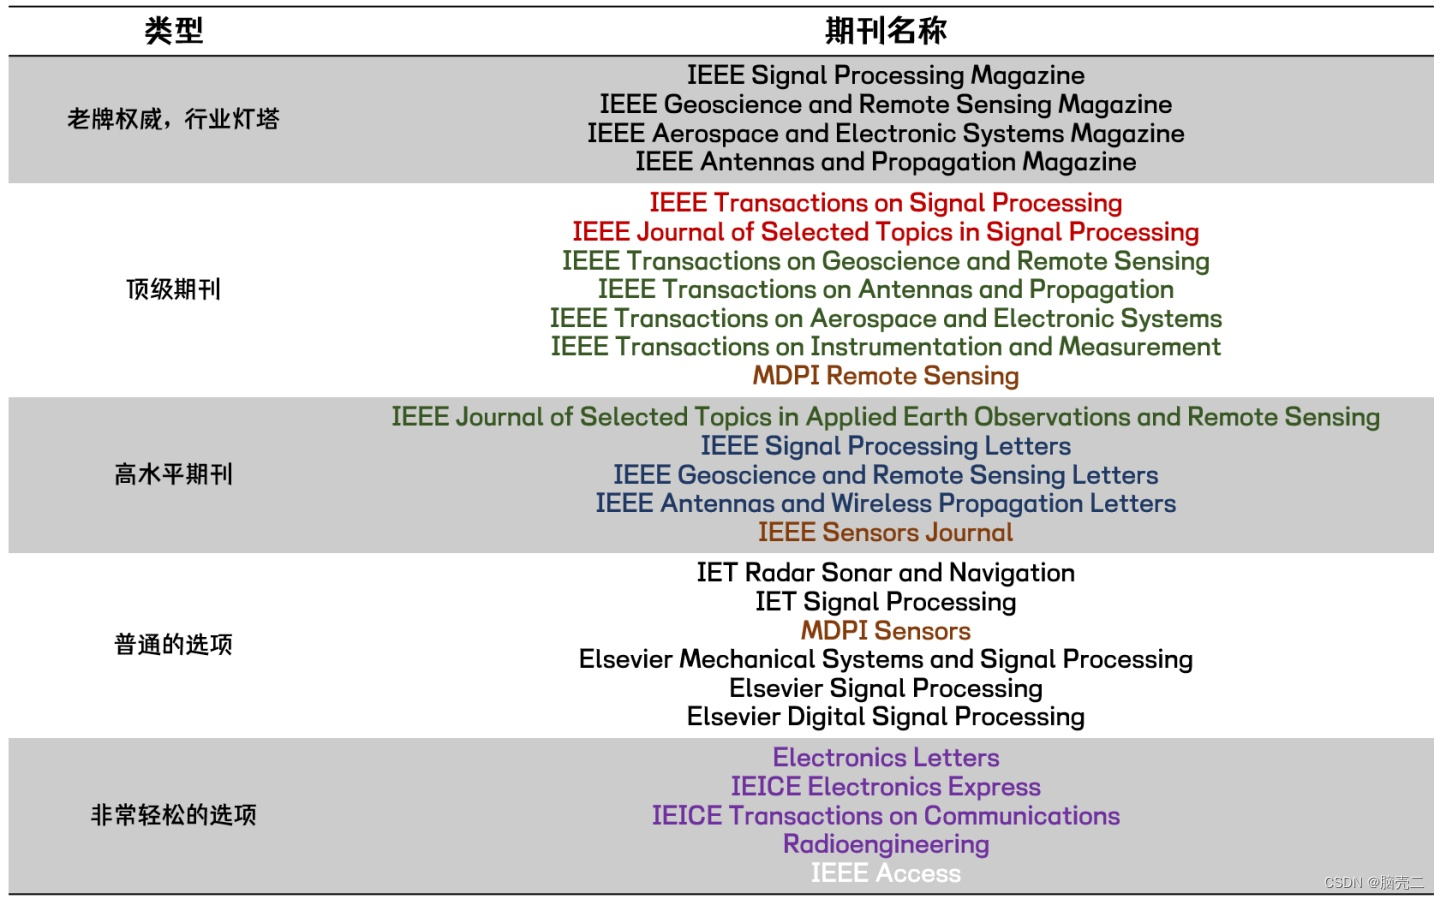
雷达邻域SCI期刊整理及推荐定位/跟踪邻域SCI期刊整理及推荐估计/滤波/融合等信号处理邻域SCI期刊整理及推荐