


- @weixin_43485943


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
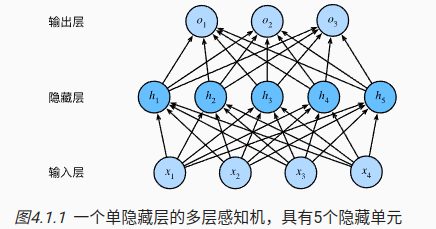
LP中有一个很强的假设,输入和输出是线性关系,这一般是不符合事实的。通过几何的方式去对信息进行理解和压缩是比较高效的,MLP可以表示成下面的形式。
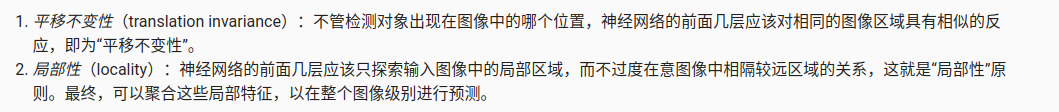
从概率分布的角度来看卷积的定义,fτ是概率密度,gt−τ是在这个分布下的均值f∗gt∫−∞∞fτgt−τdτ。
sgd 和优化中的方法的区别,sgd利用部分样本,采用迭代的方式,进行优化;传统的优化方法,如qp或者sqp则对全部的样本的loss进行迭代,并且迭代过程中,会同时优化步长;return yreturn l一定要在参数更新这里将param.grad.zero_()
1 introduction在前面两个章节,回顾了凸集、凸函数、凸集和凸函数联系。从这章开始认识凸优化问题。2 凸优化问题2.1 优化问题的标准形式2.1.1 优化问题的最优解优化问题的最优解解集可能存在两种极端情况2.1.2 优化问题的解集可行解如果xix_ixi满足fi(x)、hi(x)f_i(x)、h_i(x)fi(x)、hi(x),则称xix_ixi是可行解。最优解如果xix_ix

雅克比矩阵的理论部分机器人逆运动学材料来源于:https://www.cnblogs.com/21207-iHome/p/5948659.html引用请备注上材料的来源者:https://www.cnblogs.com/21207-iHome/p/5948659.html机器人运动学公式参考挖掘机VOLVO walkerexcavator:机器人末端有4个自由度x,y,z和sho...
1 Introductionmatlab optimmization 工具箱功能十分强大,这一章节梳理problem based optimization 问题。Optimization Toolbox™ provides functions for finding parameters that minimize or maximize objectives while satisfying c
回顾一直对科里奥利力理解的有问题,这次重新回顾理论力学,并结合机器人动力学,对以往的知识点做一次回顾。
1 Introduction最近因为一个项目需要使用西门子PLC,买了一个入门级的PLC s7-1200,并完成了一个PLC和PC通过TCP进行通信的小程序,为了防止活干完了,内容就全忘了,所以用一个笔记进行梳理和总结。入门一种语言,需要回答新手的几个问题,这个笔记按照回答的方式梳理。2 问题2.1 PLC是什么,什么时候用,要怎么选?根据[1],PLC可以替代继电器功能并完成复杂的控制功能。个人