


- @wanwuzhineng_01


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文详解外置BLE透传模组在RK3568平台的接入方案:通过uart7以115200 8N1模式透传,使用nRFConnect连接GATT服务FFF0,订阅FFF1、写入FFF2实现双向通信。强调非片上蓝牙,禁用配对与流控,避免误用经典串口助手或系统蓝牙设置。配套提供C工具、NAPI接口及ArkTS页面,统一采用poll+文本过滤策略,确保一秒内收发“hello”“test”验证通路。验收关键为双

本文详解外置BLE透传模组在RK3568平台的接入方案:通过uart7以115200 8N1模式透传,使用nRFConnect连接GATT服务FFF0,订阅FFF1、写入FFF2实现双向通信。强调非片上蓝牙,禁用配对与流控,避免误用经典串口助手或系统蓝牙设置。配套提供C工具、NAPI接口及ArkTS页面,统一采用poll+文本过滤策略,确保一秒内收发“hello”“test”验证通路。验收关键为双
GPS模块定位异常源于解析错误:误将f[6](定位质量)当卫星数、f[8](HDOP)当海拔,致显示“1颗星”“海拔1.2米”。实际卫星为f[7],海拔为f[9]。室内或冷启动时经纬度为空属正常,需窗边放置、等待1-2分钟。串口扫描应优先识别$GNGGA/$GPGGA,避免波特率错(如115200误读9600)导致脏数据引发闪退。代码中须严格按NMEA字段表解析,空字段填0不可取,应区分未定位与解

GPS模块定位异常源于解析错误:误将f[6](定位质量)当卫星数、f[8](HDOP)当海拔,致显示“1颗星”“海拔1.2米”。实际卫星为f[7],海拔为f[9]。室内或冷启动时经纬度为空属正常,需窗边放置、等待1-2分钟。串口扫描应优先识别$GNGGA/$GPGGA,避免波特率错(如115200误读9600)导致脏数据引发闪退。代码中须严格按NMEA字段表解析,空字段填0不可取,应区分未定位与解
本文详述了RK3568平台中UART0串口节点缺失的排查过程。核心问题为:因公版设备树中vcc_camera-regulator抢占GPIO0_C1(uart0_tx),导致驱动probe失败(-22),无法生成真实/dev/ttyS0节点。故障表现为假文件存在、tcgetattr报Notatty、/proc/tty/driver/serial无0:记录。解决方案为在板级dts中删除vcc_cam

本文详述了RK3568平台中UART0串口节点缺失的排查过程。核心问题为:因公版设备树中vcc_camera-regulator抢占GPIO0_C1(uart0_tx),导致驱动probe失败(-22),无法生成真实/dev/ttyS0节点。故障表现为假文件存在、tcgetattr报Notatty、/proc/tty/driver/serial无0:记录。解决方案为在板级dts中删除vcc_cam
本文系统讲解RK3568平台UART外设的使用,重点解决串口通信中的常见问题。明确UART为字节流,非寄存器操作,强调设备树中uartN映射为/dev/ttySN,禁止占用调试口ttyS2。通过uart_tool.c实现8N1原始模式、非阻塞poll+tcsetattr配置,避免VTIME阻塞与select误判。指导用户通过/proc/tty/driver/serial验证节点有效性,使用chmo
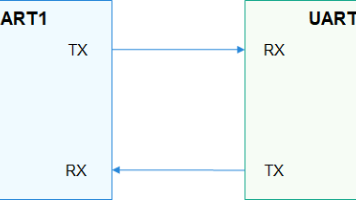
本文系统讲解RK3568平台UART外设的使用,重点解决串口通信中的常见问题。明确UART为字节流,非寄存器操作,强调设备树中uartN映射为/dev/ttySN,禁止占用调试口ttyS2。通过uart_tool.c实现8N1原始模式、非阻塞poll+tcsetattr配置,避免VTIME阻塞与select误判。指导用户通过/proc/tty/driver/serial验证节点有效性,使用chmo
本文详解在RK3568底板上使用MQ-2气体传感器的实操要点:因无SARADC,仅能通过数字输出(DO)判断报警,实测DO常为GPIO11(I2C1_SCL),与红外测温等模块冲突。验收标准为预热2-5分钟后,酒精棉近距刺激使DO由1翻转为0并复现三次。强调不可用明火测试,禁止单次采样,需持续监测。脚号须经扫描确认,避免误判66。解决共脚冲突可关I2C1、换接空脚或分时段演示。软件采用mq2_wa
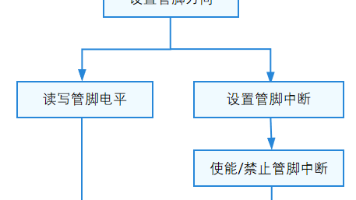
本文详解在RK3568底板上使用MQ-2气体传感器的实操要点:因无SARADC,仅能通过数字输出(DO)判断报警,实测DO常为GPIO11(I2C1_SCL),与红外测温等模块冲突。验收标准为预热2-5分钟后,酒精棉近距刺激使DO由1翻转为0并复现三次。强调不可用明火测试,禁止单次采样,需持续监测。脚号须经扫描确认,避免误判66。解决共脚冲突可关I2C1、换接空脚或分时段演示。软件采用mq2_wa