- @virdync001


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
广州虚拟动力高精度惯性动捕手套mHandPro,动捕手套能够能够实时捕捉并传输手部的精细动作可实现真人在虚拟空间中自然、流畅的手部互动,为用户带来极致的沉浸式体验。可广泛应用于具身智能开发训练、VR游戏互动、虚仿真教学等领域。

广州虚拟动力旗下系列动捕产品,在具身智能、灵巧手开发等领域已成功赋能多家合作单位实现产品开发与商业价值。
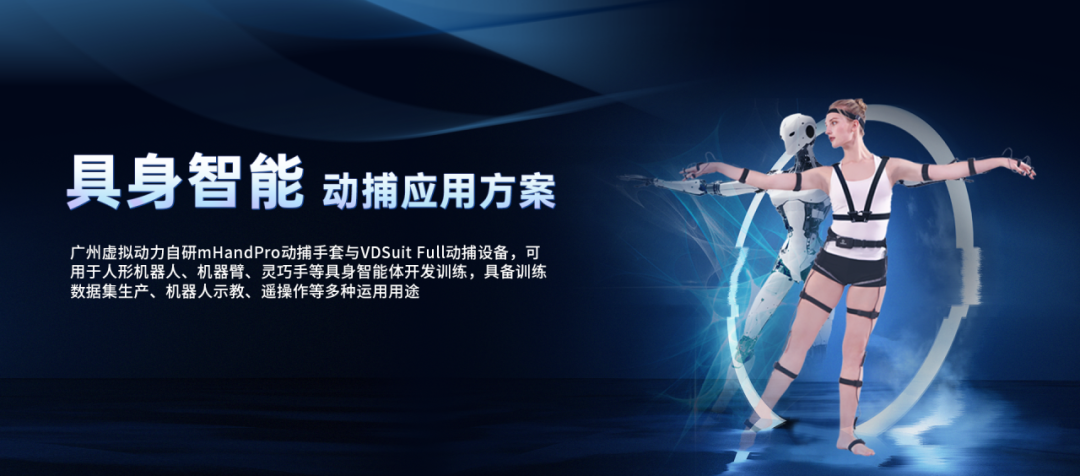
具身智能(Embodied AI)是指智能体通过与环境交互实现感知、学习和决策的能力,其核心在于模拟人类或生物的形态与行为。具身智能的发展意义在于突破传统AI的局限性,使机器能够适应复杂多变的真实场景,从而在工业制造、医疗康复、家庭服务等领域发挥更大价值
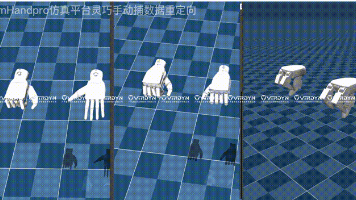
具身智能的实现离不开高质量、结构化数据的持续供给。通过构建从采集、仿真到转化的一体化数据服务,正助力破解行业数据瓶颈,推动智能体更快、更稳地融入现实世界。未来,随着数据生态与训练方法的不断成熟,具身智能有望在服务、工业、家庭等场景中发挥更大价值。

广州虚拟动力作为动作捕捉领域的技术企业,面向机器人工程、机械工程、具身智能、自动化等专业,提供全链路动捕设备与数据转化培训方案。方案涵盖旗舰惯性动捕套装、专业动捕引擎、一站式数据转化软件、多平台开发插件及仿真案例资源包,助力构建“采集-处理-仿真-迁移”的一体化教学流程,提升学生在机器人智能控制方面的实战能力。

在机器人技术领域,动作捕捉设备已成为人形机器人、灵巧手等前沿产品的“动作老师”。动捕设备VDsuitFull通过27个动捕节点覆盖人体肢体与手指关节,可精准采集真人动作数据,为机器人提供提供专业的动作数据采集、遥操作与动作开发训练服务。

随着人形机器人在汽车制造、物流搬运、3C装配乃至井下作业、商业服务等场景逐步落地,如何让机器人动作更自然、更精准、更适应多样化任务,成为行业共同挑战。动作数据作为机器人行为决策的基础,其质量与多样性直接决定了机器人的表现上限。因此,高效、精准、可扩展的动作数据采集与转化方案,已成为推动具身智能发展的核心驱动力。

基于自身在动作捕捉领域多年的技术积累与产品开发经验,面向高校机器人工程、机械工程、具身智能、自动化等专业的科研与教学场景,推出涵盖人形机器人仿真驱动与动作数据采集的实训室方案,提供全链路动捕设备与数据转化解决方案。
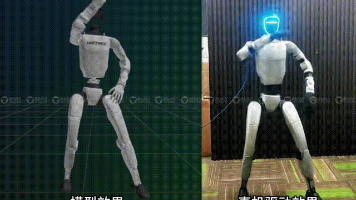
“具身智能机器人训练数据采集一站式解决方案”,覆盖从采集、处理到交付的全流程服务,助力研发团队高效构建机器人动作能力。

虚拟动力具身智能仿真动捕与人形机器人实训室https://www.virdync.com/h-col-408.html ,专为机器人工程、机械工程、具身智能、自动化、大数据及计算机等专业量身打造,以全链路实训体系助力院校快速构建具身智能实践平台。该实训室以宇树G1人形机器人和R1-D半身机器人为核心载体,深度融合全身动捕、遥操系统与智创平台等全套产品,精准覆盖从数据采集、数据转化到智能运控的完整教