

写文章


- @tangjieitc


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
Unity--机械臂场景2-机械臂
机械臂的每一个自由度呈层级关系,也就是较末端的自由度跟随父自由度一起移动。本文以机械臂的其中一个自由度为例,实现使用示教模式控制机械臂。

Unity--机械臂场景4-礼物和圣诞树
本文场景中被抓取的物体是礼物,使用机械臂抓取礼物,将礼物放置在圣诞树的某个位置,来装饰圣诞树。

Unity-机械臂场景3-手爪
手爪是机械臂场景中较难的一部分,它涉及到了与抓取物体的碰撞和共同移动,以下的手爪脚本只考虑到了初步功能,在此基础上还可以做改进。

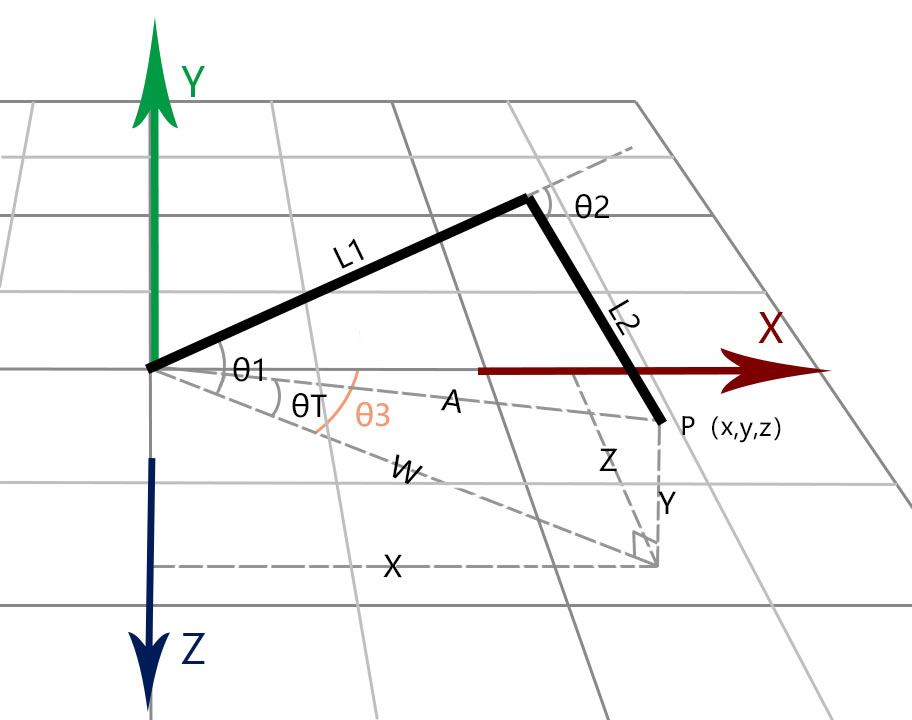
Unity--机械臂场景6-三自由度逆向解算1
给机器人一个末端坐标,使机器人自动调整姿态。
Unity--机械臂场景5-记录角度自动旋转
机械臂已经能够在示教模式下单步旋转了,下一步,我们可以将每个关节旋转的角度记录下来,让机械臂自动旋转到指定位置。

Unity--机械臂场景7-三自由度逆向解算2
在Unity中实现三自由度机械臂的逆向解算

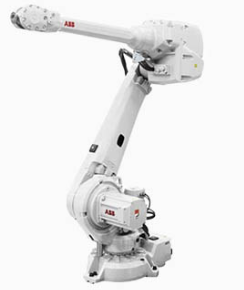
Unity--机械臂场景8-三自由度逆向解算3-应用在ABB机械臂
将3自由度机械臂逆解,应用到ABB机械臂上。
Unity--机械臂场景9-简单流水线应用1
流水线是在空间和时间上合理安排和组织工艺线路的一种形式,它涉及到一种或多种生产设备、传感器、物料传输设备等,并且有明显的生产节拍,是一个比较复杂的生产系统。当然,流水线的设计不是本篇的研究对象,这里记录一个机械臂和传送带配合运送工件的简单示例。

Unity--机械臂场景10-简单流水线应用2(下载)
上一篇已经完成了流水线的搭建,本篇要完成的是:1. 事件中心的修改;2. 机械臂的DoTween运动改造

Unity--机械臂场景11-简单流水线应用3
上一篇使用了DoTween插件,并且改写了事件的相关参数,本篇将实现在三自由度逆向解算3的基础上,使用发送事件的方式,实现机械臂的自动抓取。本方法在测试过程中也产生了不少问题,比如机械臂抖动,节奏不协调等,后期会继续测试,也请批评指正。
