


- @qq_38441692


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
一,问题描述已经编译安装了Opencv,但是编译Opencv功能包时出现undefined Reference to…的错误二,解决方法这一般是由于多个Opencv环境冲突的问题,比如我这里编译安装Opencv3.3.1版本则需要通过以下命令安装:unzip opencv-3.3.1.zipcd opencv-3.3.1mkdir buildcd buildcmake -D CMAKE_BUILD
1,首先安装驱动:sudo vim /etc/modules添加:bcm2835-v4l22,打开摄像头sudo raspi-config打开摄像头:选择yes后重启使用rspistill照相,测试:sudo raspistill -o 1.jpg -t 1000会在用户目录下出现1.jpg正常查看图片后就打开成功...
首先需要在自己电脑上安装ROS系统:1,添加ROS源sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'2.添加密钥sudo apt-key adv --keyserver hkp://h...
【代码】ROS2 camera_calibration 双目相机标定指令。
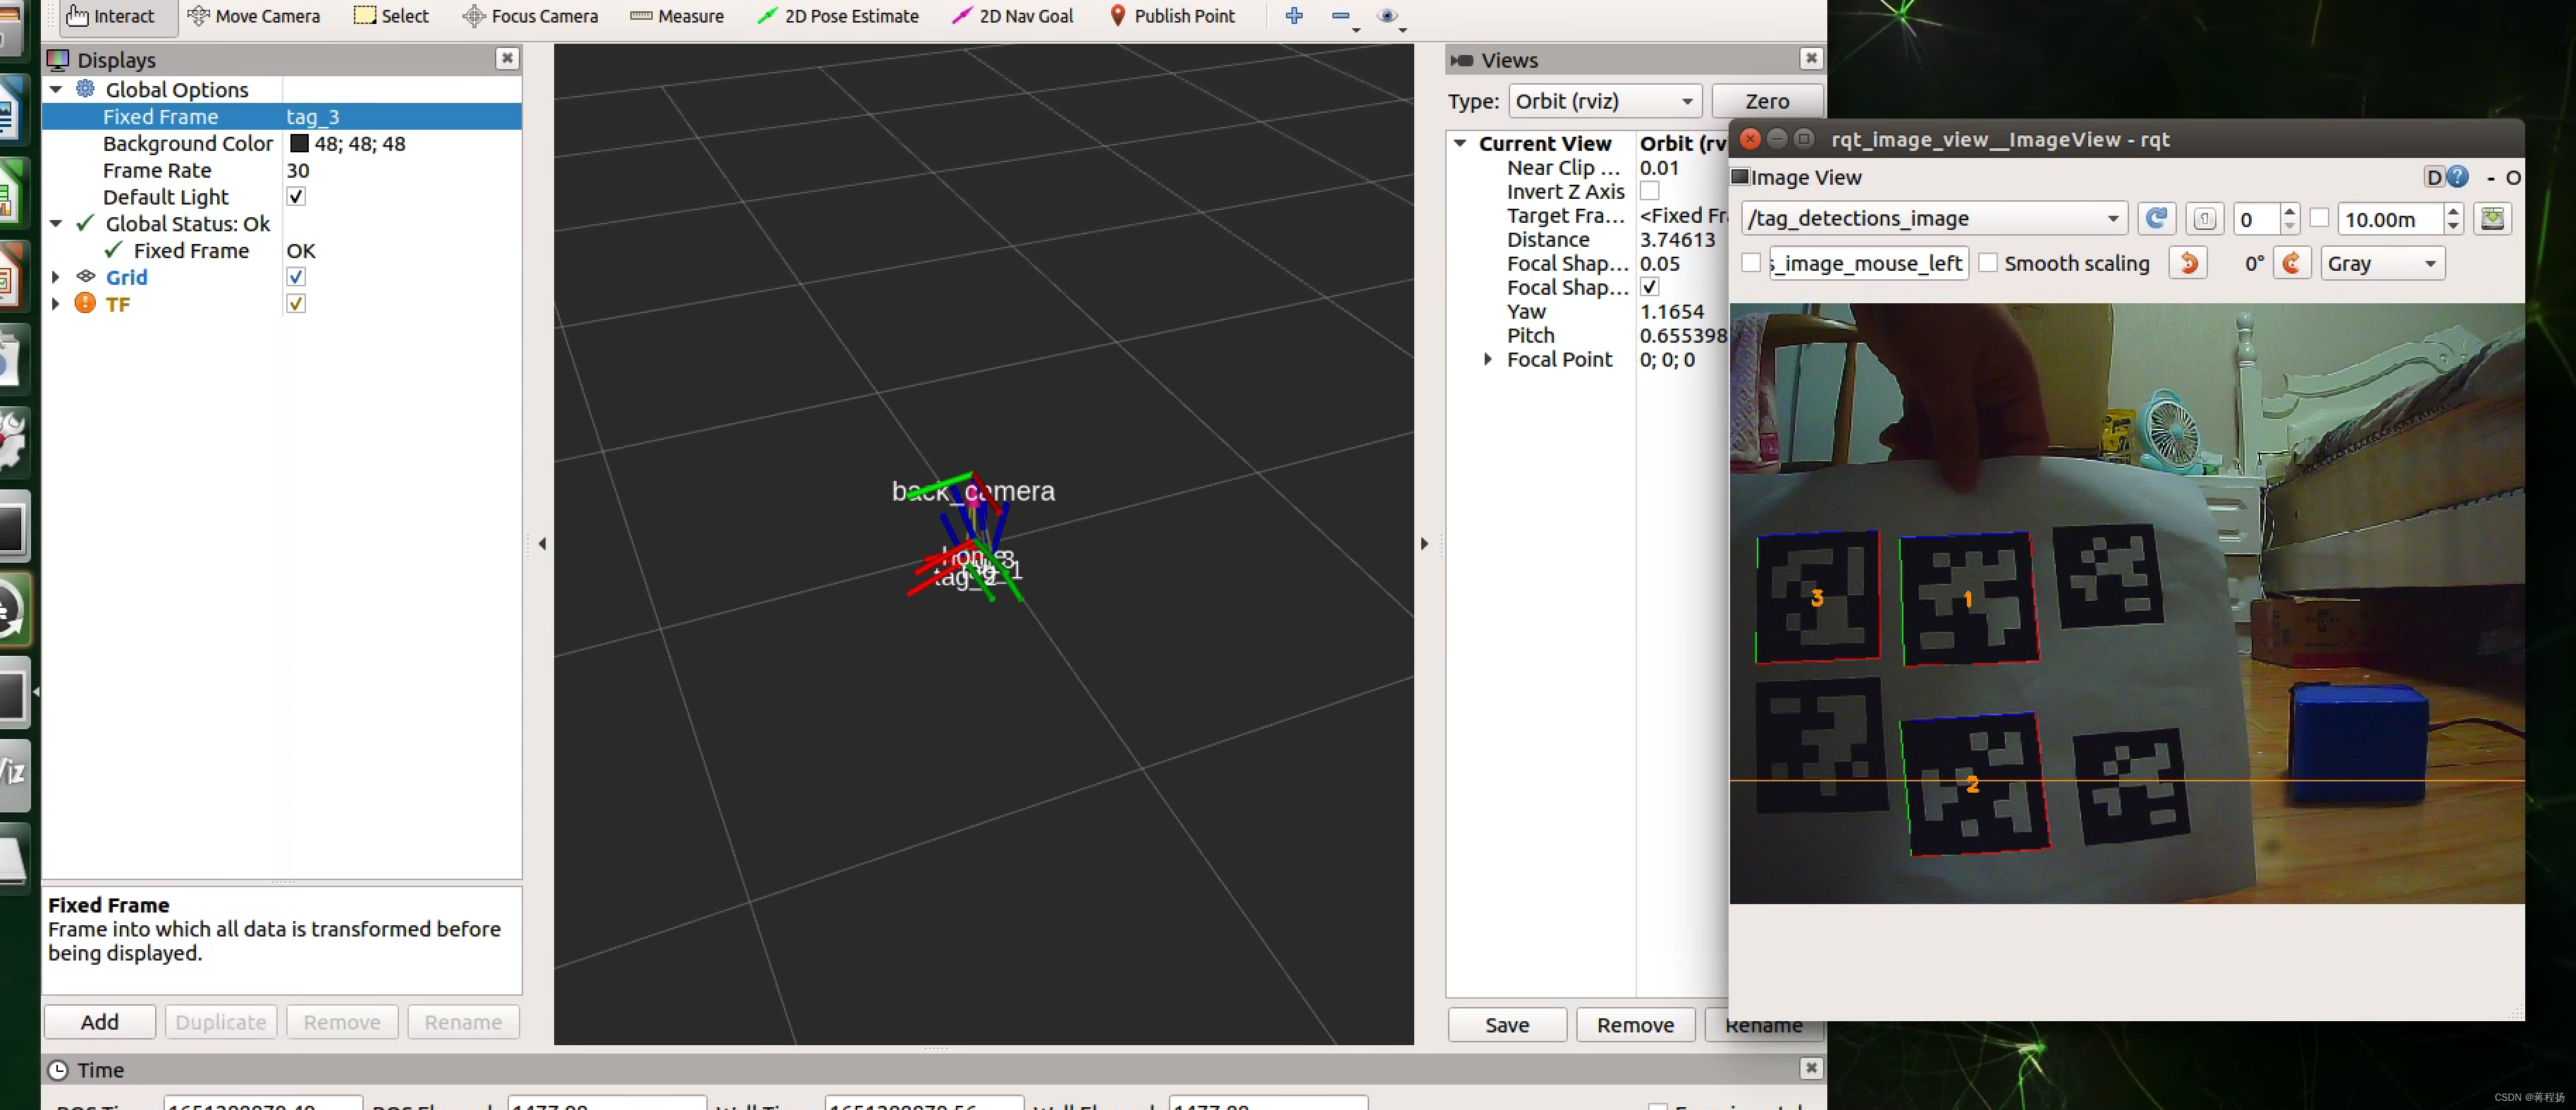
教程主要是参考 apriltag_ros官方git并根据自己实际使用的情况,作为笔记进行记录一,apritag_ros安装最开始采用克隆源码编译的方式进行安装,后来在Jetson nano上有opencv4与opencv3的依赖问题,后来索性直接采用二进制安装:sudo apt-get install ros-melodic-apriltag-ros二,单目相机标定安装标定包:sudo apt-g
在前面几篇教程中我们已经实现了订阅map话题,这篇我们主要就是实现rviz中的设置目标点和初始点的功能一,实现效果:在地图上选点后librviz就会自动进行变换,发布目标点信息实现如下:可以发现控制台提示已经发布了位置点话题:在下一篇博客继续实现完整导航功能二,核心代码其实核心代码也就两三句,但是目前网上关于librviz的资料少之又少,连官方都没有api说明,只有最简单的一个de......
一,首先安装ros对qt pkg的支持sudo apt-get install ros-melodic-qt-createsudo apt-get install ros-melodic-qt-build这样就能通过:catkin_create_qt_pkg命令创建ros gui包了:在src目录下创建包:catkin_create_qt_pkg qt_ros_test二,安装......
这一篇教程在教程四的基础上进行修改,修改了部分bug,实现了map图层的添加,显示,放大,缩小等:qrviz.h#ifndef QRVIZ_H#define QRVIZ_H#include <QVBoxLayout>#include <rviz/visualization_manager.h>#include <rviz/render_panel.h&g...
创建librviz界面类:qrviz_widget.h#ifndef QRVIZ_WIDGET_H#define QRVIZ_WIDGET_H#include <QWidget>#include <rviz/visualization_manager.h>#include <rviz/render_panel.h>#include <rvi...
一,什么是ajax?ajax中文名称就是异步的JavaScript正常情况下在网页中我们填写完表单后提交表单发起get/post请求时浏览器重新向服务器发起整个界面的请求,这就导致会刷新网页整个界面,可是有时候这是不需要的。频繁请求整个网页会增加服务器的压力,同时也降低给用户的体验这时候ajax就随之而生,ajax可以在不刷新整个界面的情况下单独向服务器发去get/post请求,并获得请求...