


- @qq_35812205


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
**ONNX( Open Neural Network Exchange)** 是 Facebook (现Meta) 和微软在2017年共同发布的,用于标准描述计算图的一种格式。ONNX通过定义一组与环境和平台无关的标准格式,使AI模型可以在不同框架和环境下交互使用,==ONNX可以看作深度学习框架和部署端的桥梁==,就像编译器的中间语言一样。由于各框架兼容性不一,我们通常只用 ONNX 表示更容

notetorch-model-archiver打包模型;利用torchserve加载前面打包的模型,并以grpc和http等接口往外提供推理服务启动模型的api服务、curl命令发送http post请求,请求模型服务API;流程和TensorFlow serving流程大同小异Wav2Vec2语音转文本的模型。这里我们为了简化流程从huggingface下载对应的模型,进行本地化利用torch

一、DLRM模型 DLRM是2020年meta提出的工业界推荐算法模型,模型结构非常简单,也没用到什么attention机制等的东西,更多是注重在推荐系统稀疏特征场景下的落地:sparse feature:离散的类别特征,通过embedding层转为稠密embedding;通过Embedding将其映射成一个稠密的连续值。假设one-hot编码后的向量是��ei, 向量中除了第ii 个位 置为1

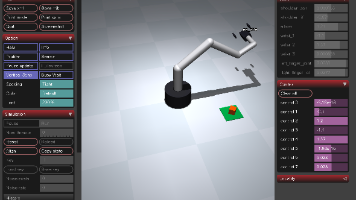
MuJoCo 专用的世界描述语言(MJCF),定义了世界(重力、地板、灯光)、机械臂本体、夹爪与物体等机械臂核心类:负责计算机械臂该怎么动。逆运动学(IK - solve_ik_pose):这是机器人学最经典的问题。你告诉机械臂“手要去桌面上坐标 (0.4, 0.1, 0.03) 的位置抓东西”,代码会通过雅可比矩阵数学计算,反推算出它的 6个关节电机分别需要转动多少度 才能正好把手伸到那里。动作
IG-OPD = 普通 OPD 的 Teacher supervision + “真实搜索结果到底有没有用”的后验校准。让 Student 不只是模仿“Teacher 怎么搜”,而是学习“什么搜索真正有用”。背景 :多模态 Deep Search Agent 通常依赖大模型做 Agentic RL,但训练和部署成本高,因此希望通过 On-Policy Distillation(OPD)把 8B T

note一、架构怎么合二、全双工怎么跑三、怎么训出来四、成本与落地Reference一、架构怎么合本质突破:把 ASR 的解码端、TTS 的文字处理端和中间大模型主干合而为一,输入端只留语音与视觉编码器,输出端只留音频与视频解码器,全程不再显式产出文字。省掉的是中间层:文本大模型本来就把输入 token 转成向量再交给主干,语音和画面经编码器后同样能以向量形式直接进入主干,算完再交给另一头的解码器

Physical Intelligence 提出了 π₀,一个基于预训练视觉-语言模型(VLM)的机器人基础模型:用 flow matching(流匹配,扩散的一支) 替代此前 VLA 主流的"自回归离散动作"路线,生成连续高频动作块,并用"预训练 + 后训练"两段式配方,把 7 类机器人、68 个任务、超过 1 万小时的演示数据灌进同一个模型,最终在叠衣服、收拾餐桌等 5–20 分钟的长时程灵巧

MoE 训推不一致的本质是:两套引擎即使使用相同权重,也可能产生不同的概率分布;MoE Router 的离散专家选择会进一步放大这种偏差。解决方案分为三个层次:源头对齐 | 如R3 | 减少 Router 分叉优化容错 | 如HisPO、CIS | 控制异常重要性权重路由漂移处理 | 如RSPO、PR2 | 处理策略更新后的 Router 变化工程实践中,建议先固定权重和输入,测量 Logprob

OpenAI Sandbox Agents 的本质,是为 Agent 提供标准化、有状态、可恢复的执行环境。它将工作区初始化、Shell 执行、文件操作、会话管理和持久化能力集成到 Agents SDK 中,让开发者更容易构建 Coding Agent、数据分析 Agent 等需要真实文件操作的系统。Manifest = 初始化;Session = 持续运行;Snapshot = 保存与恢复文件状

Sage-A1.5 走的是第三条路——训练模型学会如何组织自己的工作:知道何时该分派子任务、如何并行协作、何时该停下自查、证据不足时如何换路。概括其转向:从 capability coverage(能覆盖多少领域/任务) → 到 capability composition(能力在执行中如何被组织、协调、自适应组合)。研究动机: 现有 Agent 虽具备工具调用与长轨迹执行能力,但面对复杂任务,仍
