


- @peakk918


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
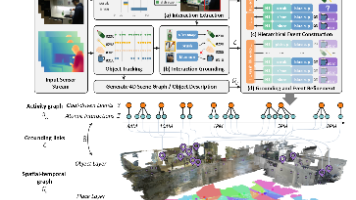
GESTO提出一种以人为中心的时空记忆框架,融合4D场景图与两级活动层级(原子交互与目标驱动事件),实现对动态场景中人类行为的结构化建模。通过视觉-语言模型提取带时间戳的人-物交互,结合几何与语义一致性锚定至持久物体,并利用事件上下文修正不确定关联。该系统支持跨时空的活动推理,在多项基准任务上表现优异,显著提升机器人对复杂人机交互场景的理解能力。
本文提出Physical Agentic AI架构,解决大模型与物理机器人协同中的核心矛盾:将语言推理与确定性执行分离。通过“技能落地规划”“契约中介协调”等四原则,构建由非执行型任务规划器、工作流契约与确定性编排器组成的系统。关键创新在于执行前五重验证及派发时状态绑定,确保计划可物理执行。实验在仿真与真实异构机器人(无人机+人形/四足)上验证了其安全性、可扩展性与对不可逆动作的鲁棒性,为自主机器
本文提出面向逻辑思维的程序设计方法(LOPD)中的基因层,作为机器人系统的“物种模板”底层。该层定义形态、内核、通信协议与安全边界,通过“物种模板+实例变异”双机制实现结构可继承、可进化。基因层划定系统先天禀赋与能力边界,支撑上层肢体、感觉与神经层,推动机器人架构从一次性工程转向可演化系统。
本文提出面向逻辑思维的程序设计方法(LOPD)下的类脑大模型三级联合控制架构:大脑层基于世界模型生成运动意图,小脑层以部位前向模型实现快速顺滑的动作预测与协调,肢体层精准执行。重点突破手部灵巧操作与面部表情自然表达两大难题,通过力位混合控制、触觉反馈闭环及面部动作单元(AU)映射,实现“想得出、控得顺、做得准、表得情”的可工程化运动控制体系,为类脑智能体具身交互提供分层协同范式。
本文提出面向逻辑思维的程序设计方法(LOPD)下的类脑大模型三级联合控制架构:大脑层基于世界模型生成运动意图,小脑层以部位前向模型实现快速顺滑的动作预测与协调,肢体层精准执行。重点突破手部灵巧操作与面部表情自然表达两大难题,通过力位混合控制、触觉反馈闭环及面部动作单元(AU)映射,实现“想得出、控得顺、做得准、表得情”的可工程化运动控制体系,为类脑智能体具身交互提供分层协同范式。
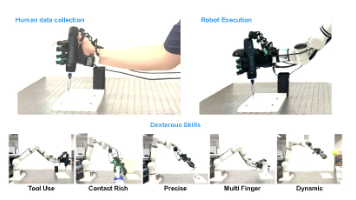
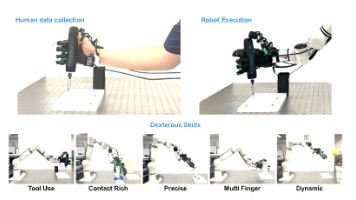
SEED-UMI提出一种人机共享外骨骼的灵巧操作示范框架,通过硬件层面实现人类与机器人灵巧手共用同一外骨骼系统,使关节编码器读数与腕部相机观测在两侧完全一致。该设计将重定向问题转化为跨本体监督学习,利用配对回放数据精调“编码器→指令”映射,显著提升接触场景下的动作迁移精度。结合电机乱动自举与接触反馈优化,策略可直接在原始外骨骼视角下训练,无需图像修复或分割,有效解决灵巧操作中数据采集与重定向的瓶颈
本文提出面向逻辑思维的程序设计方法下,类脑大模型大脑感知层五子网联合处理架构:感知理解子网构建身体图式与躯体语义;认知推理子网实现触觉问答与行动规划;世界模型子网推演身体-环境交互后果;情感子网加工情感触觉与情绪记忆;反思创新子网校正防御误报与图式漂移。五子网通过全局工作空间协作,形成“感身-知身-预身-共情-省身”认知链路,实现躯体信息从“接触事实”到“意义理解”的跃迁,为机器人在物理世界中“知
本文提出面向逻辑思维的程序设计方法下,类脑大模型大脑感知层五子网联合处理架构:感知理解子网构建身体图式与躯体语义;认知推理子网实现触觉问答与行动规划;世界模型子网推演身体-环境交互后果;情感子网加工情感触觉与情绪记忆;反思创新子网校正防御误报与图式漂移。五子网通过全局工作空间协作,形成“感身-知身-预身-共情-省身”认知链路,实现躯体信息从“接触事实”到“意义理解”的跃迁,为机器人在物理世界中“知
本文提出人形机器人最佳训练场景应为“元宇宙+真实世界众包”的双层架构:以符合物理规律的元宇宙为主场景,通过脑机接口同步真人多模态数据;以智能眼镜、电子皮肤衣与百万级真人统计构成次级场景,补充长尾与常识数据。两类数据汇入世界模型(物理AI),实现策略训练、验证与失败回流,最终在真实世界检验。核心主张是:唯有数字世界的物理一致性与真实世界的统计真实性相互校验,机器人才能获得可信、可迁移的能力。
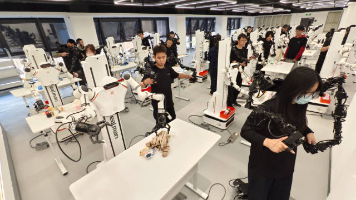
本文提出人形机器人最佳训练场景应为“元宇宙+真实世界众包”的双层架构:以符合物理规律的元宇宙为主场景,通过脑机接口同步真人多模态数据;以智能眼镜、电子皮肤衣与百万级真人统计构成次级场景,补充长尾与常识数据。两类数据汇入世界模型(物理AI),实现策略训练、验证与失败回流,最终在真实世界检验。核心主张是:唯有数字世界的物理一致性与真实世界的统计真实性相互校验,机器人才能获得可信、可迁移的能力。