- @moonsims


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
AirLink 是面向无人化系统的通控可信一体化连接中枢,为无人机、无人车、无人船、机器人及其他无人化平台,以及地面控制站和地面指挥中心,提供统一的通信接入、控制适配、可信保护、数据存储和分布式数据共享能力。随着无人化系统从单平台独立运行向多平台协同、异构系统互联和分布式自主作业发展,传统通信设备、飞控接口、地面控制软件和数据平台之间往往存在接口不统一、协议适配成本高、网络相互割裂、跨节点数据难以
AirLink 是面向无人化系统的通控可信一体化连接中枢,为无人机、无人车、无人船、机器人及其他无人化平台,以及地面控制站和地面指挥中心,提供统一的通信接入、控制适配、可信保护、数据存储和分布式数据共享能力。随着无人化系统从单平台独立运行向多平台协同、异构系统互联和分布式自主作业发展,传统通信设备、飞控接口、地面控制软件和数据平台之间往往存在接口不统一、协议适配成本高、网络相互割裂、跨节点数据难以
产品将多源传感器接入、融合定位、环境感知、边缘AI计算、通信协同及机器人接口集成在紧凑型嵌入式设备中,用于支持机器人在室内、室外、GNSS可用及部分GNSS拒止环境中的自主移动、感知和算法验证。AiBrainBox-UGV的产品角色不是替代机器人本体控制器,而是作为可集成的“端侧智能中枢”:接入相机、激光雷达、IMU、GNSS/RTK、UWB等传感器,运行ROS 2应用与感知/定位/导航算法,并通
无中心多节点高精度时间同步,不依赖某个主时钟节点,任何节点的下上线不影响全网的时间同步。相比传统的时钟同步技术,UWB时钟同步技术具有高精度、高稳定性和低干扰性的特点,能够精确到纳秒级别的时间同步。应用于高精度时间同步的超宽带模块,除了产生高精度的UWB_GRMC时间数据(1HZ)同时要生产对应的UWB_PPS信号,这样才能完美的替代GNSS——UTC和GNSS_PPS。基于UWB的方案,可以以相
以科研平台为载体,以低空经济与具身智能为方向,以真实场景和产业需求为牵引,以教师科研、学生PBL和企业产品迭代形成闭环。这样学校可以直接在同一个硬件平台上比较不同算法,而不需要每个课题重新搭建硬件。AiBrainBox + 传感器 + 数据 + 软件接口。统一使用AiBrainBox作为端侧智能节点。建设低空经济、无人系统、具身智能等新方向。论文 + 专利 + 软件 + Demo。实际无人机、无人
人工智能正在从数字世界走向真实世界。无人机需要自主感知和飞行;机器人需要理解空间并自主行动;工业现场需要实时感知人员、设备和环境;未来,不同智能体还需要彼此连接、协同完成任务。这意味着,AI 不再只是运行在服务器里的一个模型。因此,易和联航推出。
人工智能正在从数字世界走向真实世界。无人机需要自主感知和飞行;机器人需要理解空间并自主行动;工业现场需要实时感知人员、设备和环境;未来,不同智能体还需要彼此连接、协同完成任务。这意味着,AI 不再只是运行在服务器里的一个模型。因此,易和联航推出。
Nav2本身已经提供 Planner、Controller、Costmap、Behavior Tree、Smoother 等插件化接口,非常适合作为 AiBrainBox-UGV 的底层 Navigation Foundation。“操作者控制机器狗穿越复杂环境,AiBrainBox理解环境并在不改变操作者意图的情况下自动选择安全轨迹。但是仍然可能只是比较简单的 reactive avoidanc
WayFinder 是一款整合 GNSS、IMU、LiDAR 與攝影機(camera)感測器的「即裝即用」定位模組,特別針對 GNSS 信號弱或完全喪失的環境。它內建的 LiDAR Boost 演算法能在無 GNSS 或 GNSS 信號不佳場域中,利用 LiDAR 資料進行實時輔助定位。採用雙天線 (dual-antenna) 四星座 (quad-constellation) GNSS 接收器 +
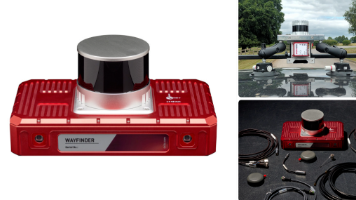
WayFinder 是一款整合 GNSS、IMU、LiDAR 與攝影機(camera)感測器的「即裝即用」定位模組,特別針對 GNSS 信號弱或完全喪失的環境。它內建的 LiDAR Boost 演算法能在無 GNSS 或 GNSS 信號不佳場域中,利用 LiDAR 資料進行實時輔助定位。採用雙天線 (dual-antenna) 四星座 (quad-constellation) GNSS 接收器 +