

写文章


- @m0_62054206


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
人形机器人模仿学习与强化学习框架综述
本文系统梳理人形机器人模仿学习的核心框架与技术路线,从训练阶段(单/多阶段)、运动泛化能力(单动作到通用基座)出发,整合评判标准、奖励设计、观测空间、策略架构与随机化策略。强调模仿学习与强化学习融合:前者提供人类动作先验,后者应对物理约束与真实世界扰动。主流框架按六条主线演进——运动跟踪、遥操作与视频数据、恢复安全、交互竞技、Sim-to-Real对齐及生成式基础模型,均需兼顾动作保真度、硬件可执
High-speed control and navigation for quadrupedal robots on complex and discrete terrain阅读
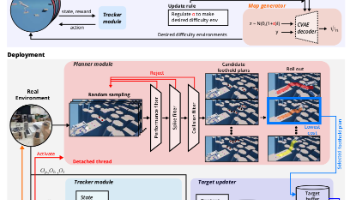
本文提出了一种四足机器人极端跑酷训练框架,通过竞争性进化训练实现1.3米间隙跳跃等突破性动作。系统采用分层架构,包含地图生成器(CVAE)、跟踪器(RL策略)和规划器模块,通过难度自适应训练和高效采样过滤实现实时复杂地形导航。实验验证显示系统在垂直墙壁奔跑等极端场景下表现优异,平均跟踪误差5.3cm,安全系数达18.41倍。该方法避免了人工课程设计的偏差,为腿式机器人在搜救等场景的户外应用提供了新
到底了