- @lz0499


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了APEX测光系统的核心原理与K值标定方法。APEX系统通过公式将曝光时间(t)、光圈值(F)、场景亮度(Ls)和感光度(S)关联,其中K为关键标定系数。K值标定需使用积分球等设备提供已知亮度环境,通过固定相机参数采集ADU数据,反推出传感器灵敏度、镜头透光率等参数的综合系数K。标定过程需注意黑电平扣除、增益设置和均匀采光等要点,最终验证K值误差需≤3%。K值标定是连接传感器电信号与真实亮
ExposureModeHelper 是 Libcamera IPA 模块中用于自动曝光增益控制(AEGC)的工具类,负责将目标总曝光量拆分为四个部分:硬件曝光时间、硬件模拟增益、量化补偿增益和 ISP 数字增益。支持多阶段策略,每个阶段可配置最大曝光时间和总增益上限,避免运动场景拖影并保障帧率。若未配置阶段,则回退传统策略(优先曝光时间,后增益)。核心算法包括曝光时间钳位对齐、增益量化及分阶段策
本文介绍了地平线J5图像调试中的denoise(降噪)和sharpness(锐化)参数调整。降噪功能可减少图像噪声但可能导致细节模糊,需平衡噪声抑制与细节保留。锐化则增强边缘清晰度,但过度使用会产生伪影。调试时需根据具体场景需求,通过参数微调实现最佳图像质量效果,在噪声控制与细节呈现间取得平衡。

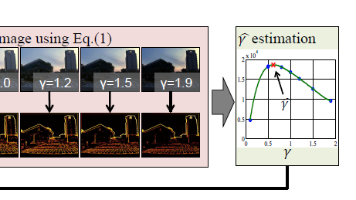
本文提出一种基于梯度信息的相机曝光自动调节方法,针对室外机器人在大动态光照下传统AE易丢失细节的问题。通过最大化图像梯度信息量作为评价目标,结合γ-校正软件仿真与五阶多项式拟合,预测虚拟最优曝光,并采用非对称比例反馈闭环迭代更新快门与增益,优先调节快门以抑制噪声。实验表明,该方法显著提升行人检测与视觉里程计性能,保留更多边缘纹理特征,有效适应复杂光照变化。
小于230nm波段的光子能量高,穿透能力强,被吸收的概率减小,因此随波长减小QE减小,大于240nm小于280nm波段的光随波长减小,吸收长度增加,不与表面态复合,QE增加,因此在230-240nm处出现尖峰。加了钝化层后,光子会在更深处被吸收,如果在耗尽层被吸收,产生的电子可能被临近像素吸收,降低MTF;在280nm-360nm之间,随波长减小,吸收长度呈减小趋势,在小于280nm时,吸收长度增

转载自:自动白平衡算法白平衡算法---色温曲线本文大体讲解了白平衡的算法流程,适用于想了解和学习白平衡原理的筒子们.一般情况下要实现AWB算法需要专业的图像和算法基础,本文力图通过多图的方式,深入浅出,降低初学者理解上的门槛,让大家都理解到白平衡算法流程.看到这里还在继续往下瞄的同学,一定知道了色温的概念,并且知道sensor原始图像中的白色如果不经AWB处理,在高色温(如阴天)下偏蓝,低色温下偏
一种简单的自动白平衡算法 1.预备知识-----自动对比度调整原理 自动对比度调整的方法中,我们假设alow和ahight为单前图像中的最小值和最大值,需要映射的范围为[amin,amax],为了使得图像映射到整个映射范围,我们首先把最小值alow映射到0,之后用比例因子(amax-amin)/(ahigh-alow)增加其对比度,随后加上amin使得计算出来的值映射到需...
基于局部均方差的图像去噪声算法1.基于局部均方差去噪原理 假设一幅M*N的灰度图像的灰度图像,x(i,j)为模板中心的灰度值,那么在(2*n+1)(2*m+1)的窗口内,其局部均值可以表示为: 其局部均方差可以表示为: 加性去噪后的结果为: 其中K为: 关于K计算的公式中,为用户输入的参数。根据我之前的博客
在没有获得看透事物本质能力之前,你绝不能轻易放弃,坚持坚持再坚持,在较长的时间范围内,或许会有这种看透事物本质的能力,即使没有达到预期看透事物的能力,至少相比你同龄人在看透事物本质的能力上将有明显提升。通过打印相应的AE参数,发现两台设备的曝光时间一致,但是新的样品机增益是旧的成品机的23被左右,AE统计结果两个设备都显示未AE稳定状态,但是图像的亮度却相差只有10个单位左右。有一句话说的是“花半
AOV模式是安防监控的创新方案,通过"闲时低帧率+事件高帧率"的智能切换机制实现节能与全覆盖。核心优势在于:1)采用1fps闲时抓拍+触发后15-30fps全帧录像;2)AI精准检测30米内目标;3)功耗仅80-300mW,续航达15天以上。相比传统PIR模式,AOV具备24小时不间断监控能力,且误报率更低。适用于太阳能供电、野外值守等场景,选型时需注意帧率切换速度、AI检测精