


- @fatpandafafat


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
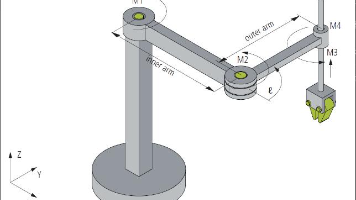
本文详细阐述了使用SolidWorks建模SCARA机械臂的全过程,强调“吃透图纸、自下而上”的建模思路。通过底座→立柱→前臂逐级建模,运用草图、凸台/切除拉伸、线性阵列等核心命令,实现结构清晰、参数化强的三维模型。最终装配成型,掌握“草图→实体→装配”主线,为后续机器人建模奠定坚实基础。
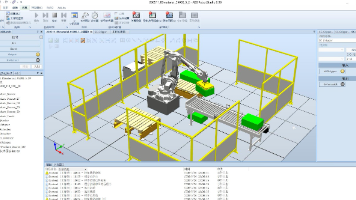
摘要:本文详细介绍了在RobotStudio中搭建工业机器人码垛仿真工作站的全流程。重点讲解了通过Smart组件实现动态输送链和夹爪功能,包括输送链的自动生成产品、工件移动检测,以及夹爪的抓取/释放闭环控制。同时阐述了工作站信号通信的关键配置,包括机器人、夹爪和输送链之间的I/O连接,实现从工件生成、输送、抓取到码垛的全自动闭环流程。最终通过仿真验证了工作站可自动完成10件工件的码垛任务并循环运行
VSCODE + ESP-IDF 之ESP32的项目结构 论 CMakeLists

本项目基于RobotStudio 6.08搭建ABB IRB120工业机器人太阳能薄板自动搬运虚拟工作站。通过解包工程文件、配置DSQC652 I/O模块、创建工具/工件坐标系及载荷数据,完成系统初始化。核心工作包括示教拾取/放置基准点、编写RAPID程序实现"拾取-搬运-放置-计数"闭环作业,并通过单步调试和自动循环验证系统稳定性。项目攻克了I/O配置、点位示教偏差等难点,最
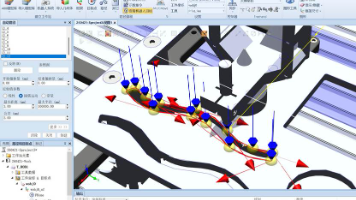
本文介绍了基于RobotStudio的工业机器人路径规划与镜像操作实验。第一部分通过自动路径生成技术,实现了复杂工件的高效路径规划,显著提升了编程效率与路径精度。第二部分利用镜像功能成功生成了对称S形轨迹,掌握了镜像框架创建与对称路径生成方法。实验结果表明,自动路径规划较手动示教效率提升明显,镜像路径功能能够准确实现对称轨迹。项目验证了离线编程技术在工业机器人应用中的优势,为复杂自动化任务奠定了基
本项目基于RobotStudio 6.08搭建ABB IRB120工业机器人太阳能薄板自动搬运虚拟工作站。通过解包工程文件、配置DSQC652 I/O模块、创建工具/工件坐标系及载荷数据,完成系统初始化。核心工作包括示教拾取/放置基准点、编写RAPID程序实现"拾取-搬运-放置-计数"闭环作业,并通过单步调试和自动循环验证系统稳定性。项目攻克了I/O配置、点位示教偏差等难点,最
2026.03 VSCODE + ESP-IDF ST7789V液晶屏 显示 取模小知识

2026.03 VSCODE + ESP-IDF 记一次ESP32的环境搭建
