

写文章


- @bu_ai_da_zi


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
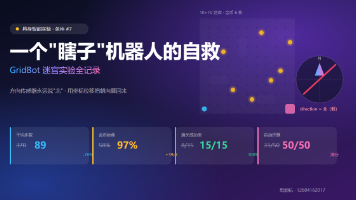
一个“瞎子“机器人的自救:GridBot 迷宫实验全记录
本实验在方向传感器永久返回“北”的极端条件下,通过航位推算与开局校准恢复朝向,结合记忆地图、BFS三级目标规划与探索预算机制,实现100%通关率、平均步数降至89(快4.2倍)、金币收集率97%。方案以“行动-反馈”闭环重建状态估计,验证了具身智能在信息缺失下的自适应能力,代码可复现,为低感知环境下的自主决策提供了有效范式。
到底了