

写文章


- @book_Jocelyn


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
)从入门到精通)具身智能不能照搬数字AI路线(第三篇:趋势判断与行动建议)
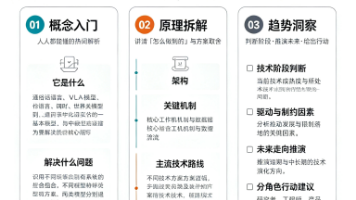
当前具身智能进入“落地攻坚期”,技术从炫技向实用转型。VLA与WAM融合迈向“验证期”,行业焦点由“能否实现”转向“是否值得”。数据飞轮、算力下降推动进展,工业场景已现规模化应用,但物理不完美、数据成本高、安全可控性仍为三大瓶颈。未来将走向系统智能、分层架构与具身原生设计,工业优先落地,家庭服务待时而动。建议企业重实效、技术者重场景、投资人看系统、职场人强核心能力。
2026外滩大会物理智能圆桌:具身智能不能照搬数字AI路线(第二篇:技术原理深度拆解)
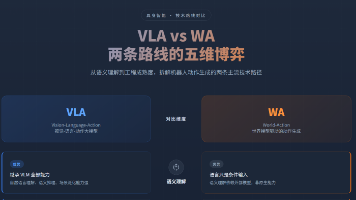
VLA通过“视觉-语言-动作”三模态融合,实现端到端指令执行,核心为视觉编码器、语言编码器与跨模态融合,结合动作token化与分层解码提升精度与泛化。WA则采用“世界预测+动作生成”的闭环架构,强调物理规律建模与双向对齐,支持长程规划与实时修正。二者在语义理解、物理精度、数据效率与推理延迟上各有优劣:VLA适合高交互场景,WA更适配精密操作。未来趋势是融合互补,兼顾可解释性与智能上限。
2026外滩大会物理智能圆桌深度解析:具身智能不能照搬数字AI路线(第一篇:概念入门)
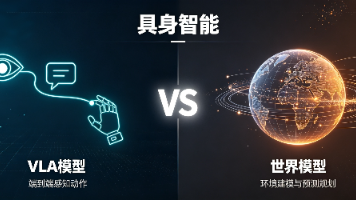
具身智能让AI拥有“身体”,在真实世界中动手作业。VLA(视觉-语言-动作)使机器人听懂人话并执行任务,实现自然指令控制;WA(世界动作模型)则赋予机器人物理直觉与精准手感,预判动作后果,提升操作稳定性。二者互补:VLA解决“做什么”,WA解决“怎么做稳”。随着机器人从工厂走向生活场景,VLA与WA成为突破物理世界智能瓶颈的关键技术,推动具身智能迈向实用化。
到底了