


- @a8598671


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
iLQR 的终止条件可以根据实际需求设置,最常见的是控制输入变化量或成本函数的变化量来判断是否收敛。合理选择阈值和最大迭代次数可以在保证收敛的同时避免过度计算。

(Line Search)是一种常见的技巧,用于在更新控制序列时进一步提高算法的数值稳定性和收敛性。在 iLQR 的反向传播阶段,通过局部线性化的系统模型和二次近似的目标函数来计算新的控制增量。然而,由于近似并不精确,直接应用所得到的控制更新可能会导致目标函数值的增加,尤其是当系统具有高度非线性时。线搜索的核心思想是在一条给定的方向上缩小步长,直到找到一个合适的步长,使得目标函数有所改善。收敛性:
在ROS 2中,python可以通过使用rclpy库来发布压缩图像和原始图像,C++发布原始图像和压缩图像可以通过image_transport库来实现。
DDP的问题定义和ILQR是一致的,都是建立离散时间系统的状态方程和代价函数,目标是找到控制序列最小化成本函数。Q函数的定义为:将1. 对状态通过链式法则对2. 对控制输入的一阶导数4. 对控制的二阶导数5. 对状态和控制的混合二阶导数。
纯跟踪算法(Pure Pursuit Algorithm)是一种用于路径跟踪的几何控制算法,广泛应用于自动驾驶、机器人导航等领域。其基本思想是通过选择预定路径上的目标点(预瞄点),并控制转向角,使车辆不断逼近并跟随该目标点,从而达到路径跟踪的效果。
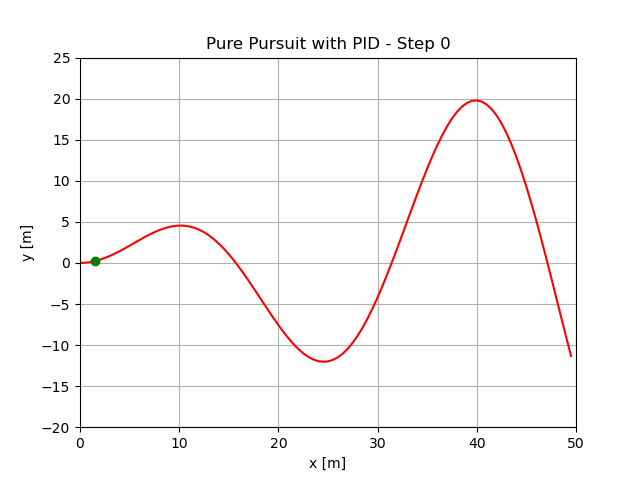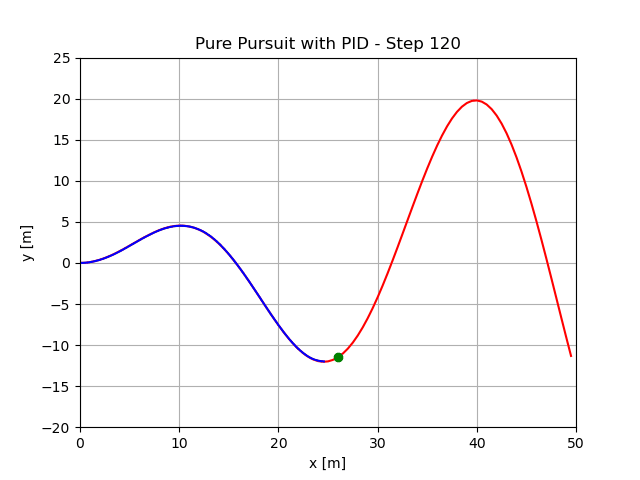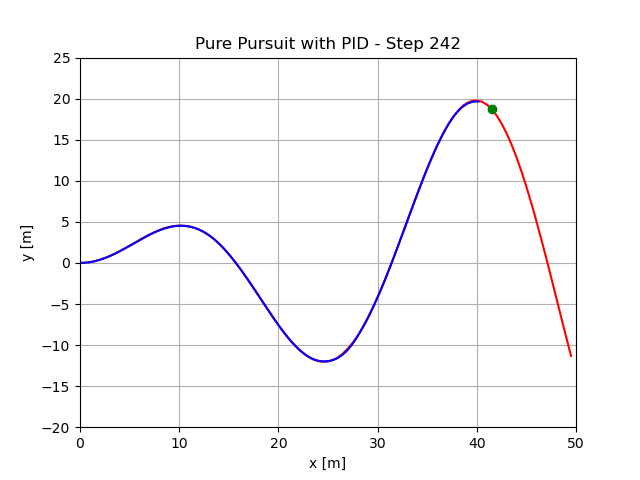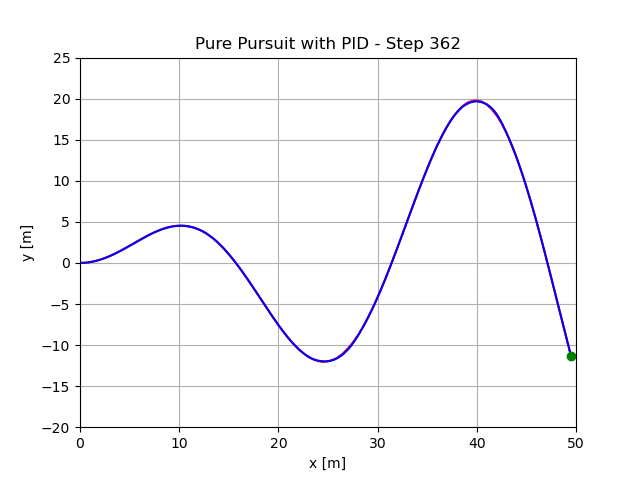
之前的章节我们介绍过,iLQR(迭代线性二次调节器)是一种用于求解非线性系统最优控制最优控制最优控制和规划问题的算法。本章节介绍采用iLQR算法对设定的自动驾驶轨迹进行跟踪,与第十章节纯跟踪算法采用同样跟踪轨迹,同时,我们仅对控制量的上下边界进行约束,使用简单的投影法进行约束(更详细的约束参考第九章 CILQR约束条件下的ILQR求解)。其实,iLQR可以直接进行轨迹规划,主要做法是将障碍物或者
Visual Studio Code (简称 VSCode) 是由微软开发的一款免费、开源、跨平台的代码编辑器。它支持 Windows、macOS 和 Linux 操作系统,并且内置对多种编程语言的支持,包括但不限于 C/C++、Python、JavaScript、TypeScript、Java 和 Go 等。VSCode 主要用于编写、调试和运行代码,并且提供了丰富的扩展支持。
A*算法(A-star algorithm)诞生于1968年,由彼得·哈特(Peter Hart)、尼尔森·尼尔森(Nils Nilsson)和伯特·拉波特(Bertram Raphael)三位计算机科学家提出。它的设计初衷是为了解决路径搜索问题,尤其是通过启发式函数的引导,使得算法能够高效地在图(graph)或网格(grid)结构中找到最优路径。A*算法是人工智能与路径搜索领域中最为经典的图搜索
A*算法(A-star algorithm)诞生于1968年,由彼得·哈特(Peter Hart)、尼尔森·尼尔森(Nils Nilsson)和伯特·拉波特(Bertram Raphael)三位计算机科学家提出。它的设计初衷是为了解决路径搜索问题,尤其是通过启发式函数的引导,使得算法能够高效地在图(graph)或网格(grid)结构中找到最优路径。A*算法是人工智能与路径搜索领域中最为经典的图搜索
不同的配置文件格式在 C++ 项目中的应用各有优缺点,选择时应考虑以下因素:INI 文件:简单,适用于小型项目和配置需求较少的应用。JSON 文件:灵活,适用于需要复杂数据结构的项目。YAML 文件:简洁易读,适用于配置文件较多、易读性要求高的项目。XML 文件:功能强大,适用于需要复杂描述和自描述性的场景。TOML 文件:简洁且支持复杂数据,适合需要人类友好且功能强大的配置场景。二进制配置文件: