


- @Tronlong


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
什么是机器视觉机器视觉是一项综合技术,包括图像处理、机械工程技术、控制、电光源照明、光学成像、传感器、模拟与数字视频技术、计算机软硬件技术(图像增强和分析算法、图像卡、I/O卡等)。一个典型的机器视觉应用系统包括图像捕捉、光源系统、图像数字化模块、数字图像处理模块、智能判断决策模块和机械控制执行模块。机器视觉在工业市场的应用用机器视觉技术取代人工,可以提供生产效率和产品质量,因此机器视觉技术广泛应
本文围绕创龙科技研发的评估板,详解 ROS2 系统使用方法。涵盖 ROS2 环境搭建、核心概念讲解、节点通信测试、功能包创建与编译,以及可视化工具 RViz 的使用,还包括基于评估板的 ROS2 应用案例演示,帮助开发者快速掌握评估板上 ROS2 系统的部署与基础应用开发。

本文为创龙科技RK3562 单板机 ROS2 Foxy 开发指南,涵盖系统测试与开发全流程。详细说明 Python/C++ 节点通信、turtlesim 可视化测试的实操指令,以及上位机开发环境搭建、ROS2 软件包编译和单板机部署方法。创龙科技通过清晰的步骤与案例,帮助开发者高效实现 ROS2 在嵌入式平台的开发与应用,适用于机器人开发等相关场景。

本文为创龙科技RK3576 单板机 ROS2 开发指南,涵盖 ROS2 Humble 环境搭建、节点通信测试、turtlesim 仿真及功能包编译部署。支持 Python/C++ 双语言开发,提供交叉编译与板端运行的完整流程。创龙科技通过标准化实操步骤,助力用户高效完成嵌入式机器人应用开发与验证。

依托 SBC-TL3588 单板、EPC-TL3588 工控整机搭建 ROS2 Humble 开发环境,梳理 Ubuntu 交叉编译、自定义功能包构建、板端节点通信整套操作流程。搭配 turtlesim 仿真案例完成可视化验证,完整记录代码编译、消息交互、设备调试命令,适配嵌入式机器人项目快速开发调试。
相关内容可查阅RK182X SDK开发包"rknn/rknn3-runtime/doc"目录下《01_Rockchip_RK182X_Quick_Start_RKNN3_SDK_V1.0.0_CN.pdf》中的“开发流程”章节。请将其拷贝至RK3588工作目录。执行如下命令,进入rk182X sdk开发包源码"/rknn/rknn3-model-zoo/examples/yolov5/python
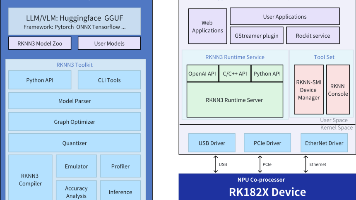
本章节基于瑞芯微官方所提供的参考案例,对模型推理功能(CNN与LLM)展开测试,以评估TL182X评估套件的性能。请先参考TL3588-EVM产品资料的《系统启动卡制作及系统固化》文档,将产品资料“软件资料\RK182X-AI-Accelerator\updateimg\[系统版本]”目录下对应的系统镜像制作成SD启动卡。备注:系统镜像默认为普通Linux内核。本章节使用TL1828-A1.1为例
执行如下命令,运行Qwen2.5-7B模型测试程序,该程序在测试过程中,会以随机生成的token序列作为测试样本,重复进行3次提问,最终统计并输出测试的性能。执行如下命令,运行Qwen3-4B模型测试程序,该程序在测试过程中,会以随机生成的token序列作为测试样本,重复进行3次提问,最终统计并输出测试的性能。执行如下命令,运行Qwen3-8B模型测试程序,该程序在测试过程中,会以随机生成的tok

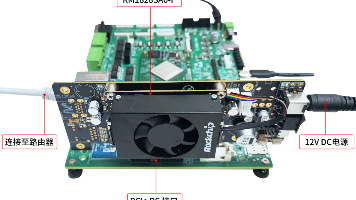
边缘AI项目最头疼:设备快要定型了,突然新增算力需求。多路相机、更大模型、更高帧率,如果主控算力不够,就要改板、重走测试认证,很可能多出两三个月的工作量。创龙科技RK3588工控机,靠M.2 Key M接口外接AI算力卡,原有硬件平台不用推倒重来,原生6TOPS算力升级至32TOPS,可满足多路相机同步采集、大模型、高帧率实时推理等高算力需求场景,实现算力灵活扩展。

RK1828是瑞芯微面向端侧AI大模型推出的算力协处理器,采用3D堆叠封装,内嵌5GB高带宽DRAM,算力高达20TOPS(INT8),支持TensorFlow、MXNet、PyTorch、Caffe、ONNX等主流框架网络模型,兼容多种主流AI模型,可灵活扩展AI算力。应用领域一般为智能机器人、工业视觉检测、边缘计算网关、输电线路巡检、铁路巡防等。
