- @Q18080951


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
PLC需要根据输入的配方,控制各个阀门的开关,以及称重传感器的数据采集,确保每个罐子填充的物料量精确无误。今天,我们来聊聊一个罐装线的PLC程序样例,使用的是西门子1200系列的CPU1215,搭配TP700 HMI,实现配方功能、称重处理以及模拟量处理。配方功能通过HMI输入,PLC根据输入的配方参数,调整各个阀门的开关时间和顺序。西门子1200plc博图,罐装线PLc程序样例,TP700HMi

昆仑通态的MCGS触摸屏搞控温项目是真带劲,特别是直接甩开PLC单挑十块仪表的时候。最近碰上个项目,客户非要省掉PLC成本,咱就直接拿MCGS Pro组态软件硬刚了一波Modbus通讯。注意这里必须上120Ω终端电阻,之前偷懒没加,结果第8号到第10号仪表数据总抽风。这个自定义函数直接解决温度值显示乱跳的问题,后来发现不同品牌仪表字节顺序居然不一样,建议每个设备单独做转换测试。昆仑通态控温程序,M

最近在折腾优化求解器的安装,发现Gurobi和MOSEK这两个商业求解器的配置真是各有各的坑。先说Gurobi的安装。遇到过测试通过但实际求解报错的情况,通常是许可证文件被其他程序占用,关掉PyCharm之类的IDE就好了。实现matlab中用yalmip工具箱调用gurobi求解器或者mosek求解器,全程远程协助配置,保证安装成功,不成功店主承诺退全款!下次再聊聊怎么用求解器参数调优,把求解时
打开逃生模拟的瞬间,屏幕里跳动的火舌让我下意识往后仰了仰身子——这年头游戏引擎的渲染技术确实有点吓人了。今天要聊的这个火灾逃生项目,用URP渲染管线把烟雾粒子的体积感做得跟VR似的,特别是金属门把手上跳动的火光倒影,真实得让人起鸡皮疙瘩。推门动画用铰链关节配合协程处理,推门速度会影响逃生评分——见过太多玩家在火场演练时把门撞得砰砰响,结果系统判定为"鲁莽操作"扣分,真实得让人想笑。[1]全面升级画

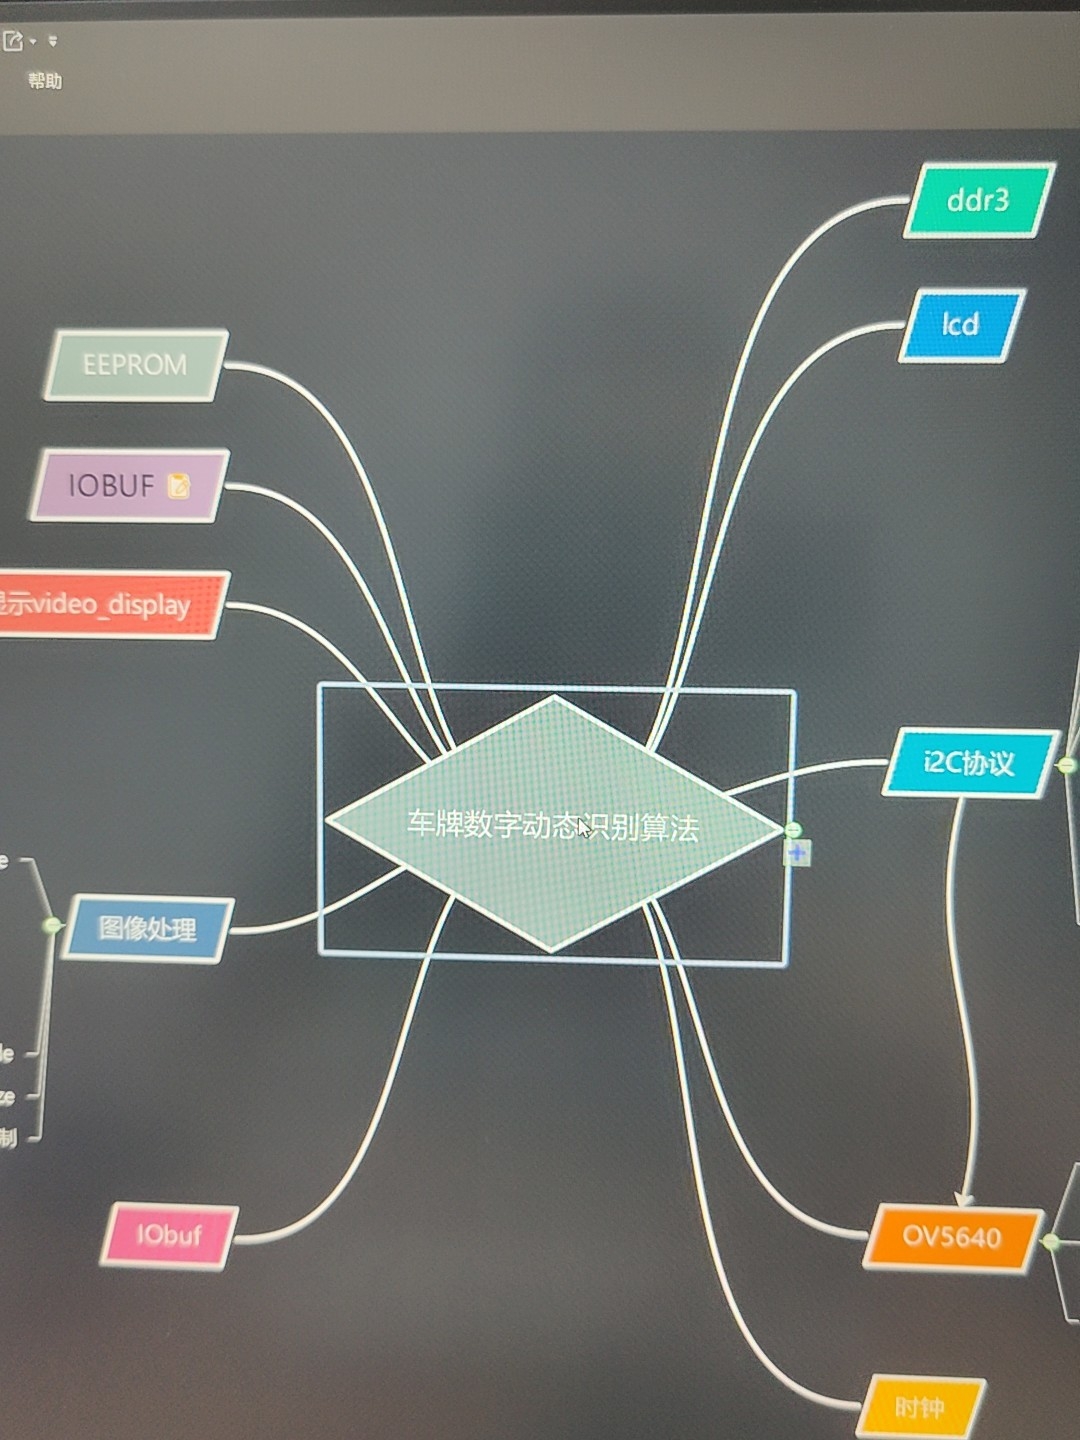
最近折腾的FPGA车牌识别系统算是个拿得出手的玩意儿,用的是Xilinx Artix-7系列的xc7a35t开发板。这里用了个小技巧:原始摄像头输出的是RGB565格式,通过高位补零扩展成24位颜色深度,这样后续处理模块就不用改接口了。注意那个cmos_pclk的边沿触发,实战中遇到过相位不同步导致的数据错位,后来加了个IDELAYE2模块才搞定。别看这行代码简单,当初在Modelsim里仿真时发
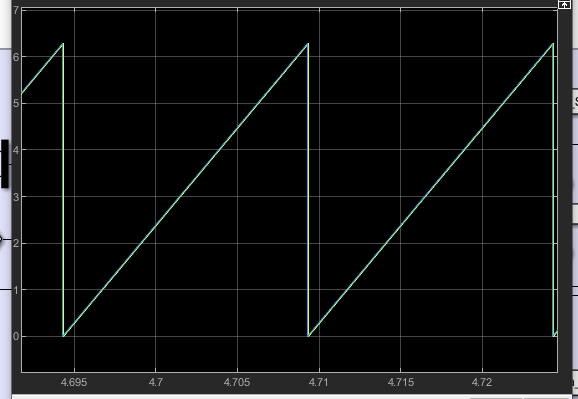
全阶滑模无位置传感器控制仿真模型,有基本的反正切的,有锁相环的,有基本的开关函数,有饱和函数,sigmod函数,以及幂函数多种滑模。全阶滑模无位置传感器控制仿真模型,有基本的反正切的,有锁相环的,有基本的开关函数,有饱和函数,sigmod函数,以及幂函数多种滑模。还有全阶滑模观测器仿真,相比传统滑模观测器消除了额外的低通滤波器,误差更小,效果堪称完美。还有全阶滑模观测器仿真,相比传统滑模观测器消除
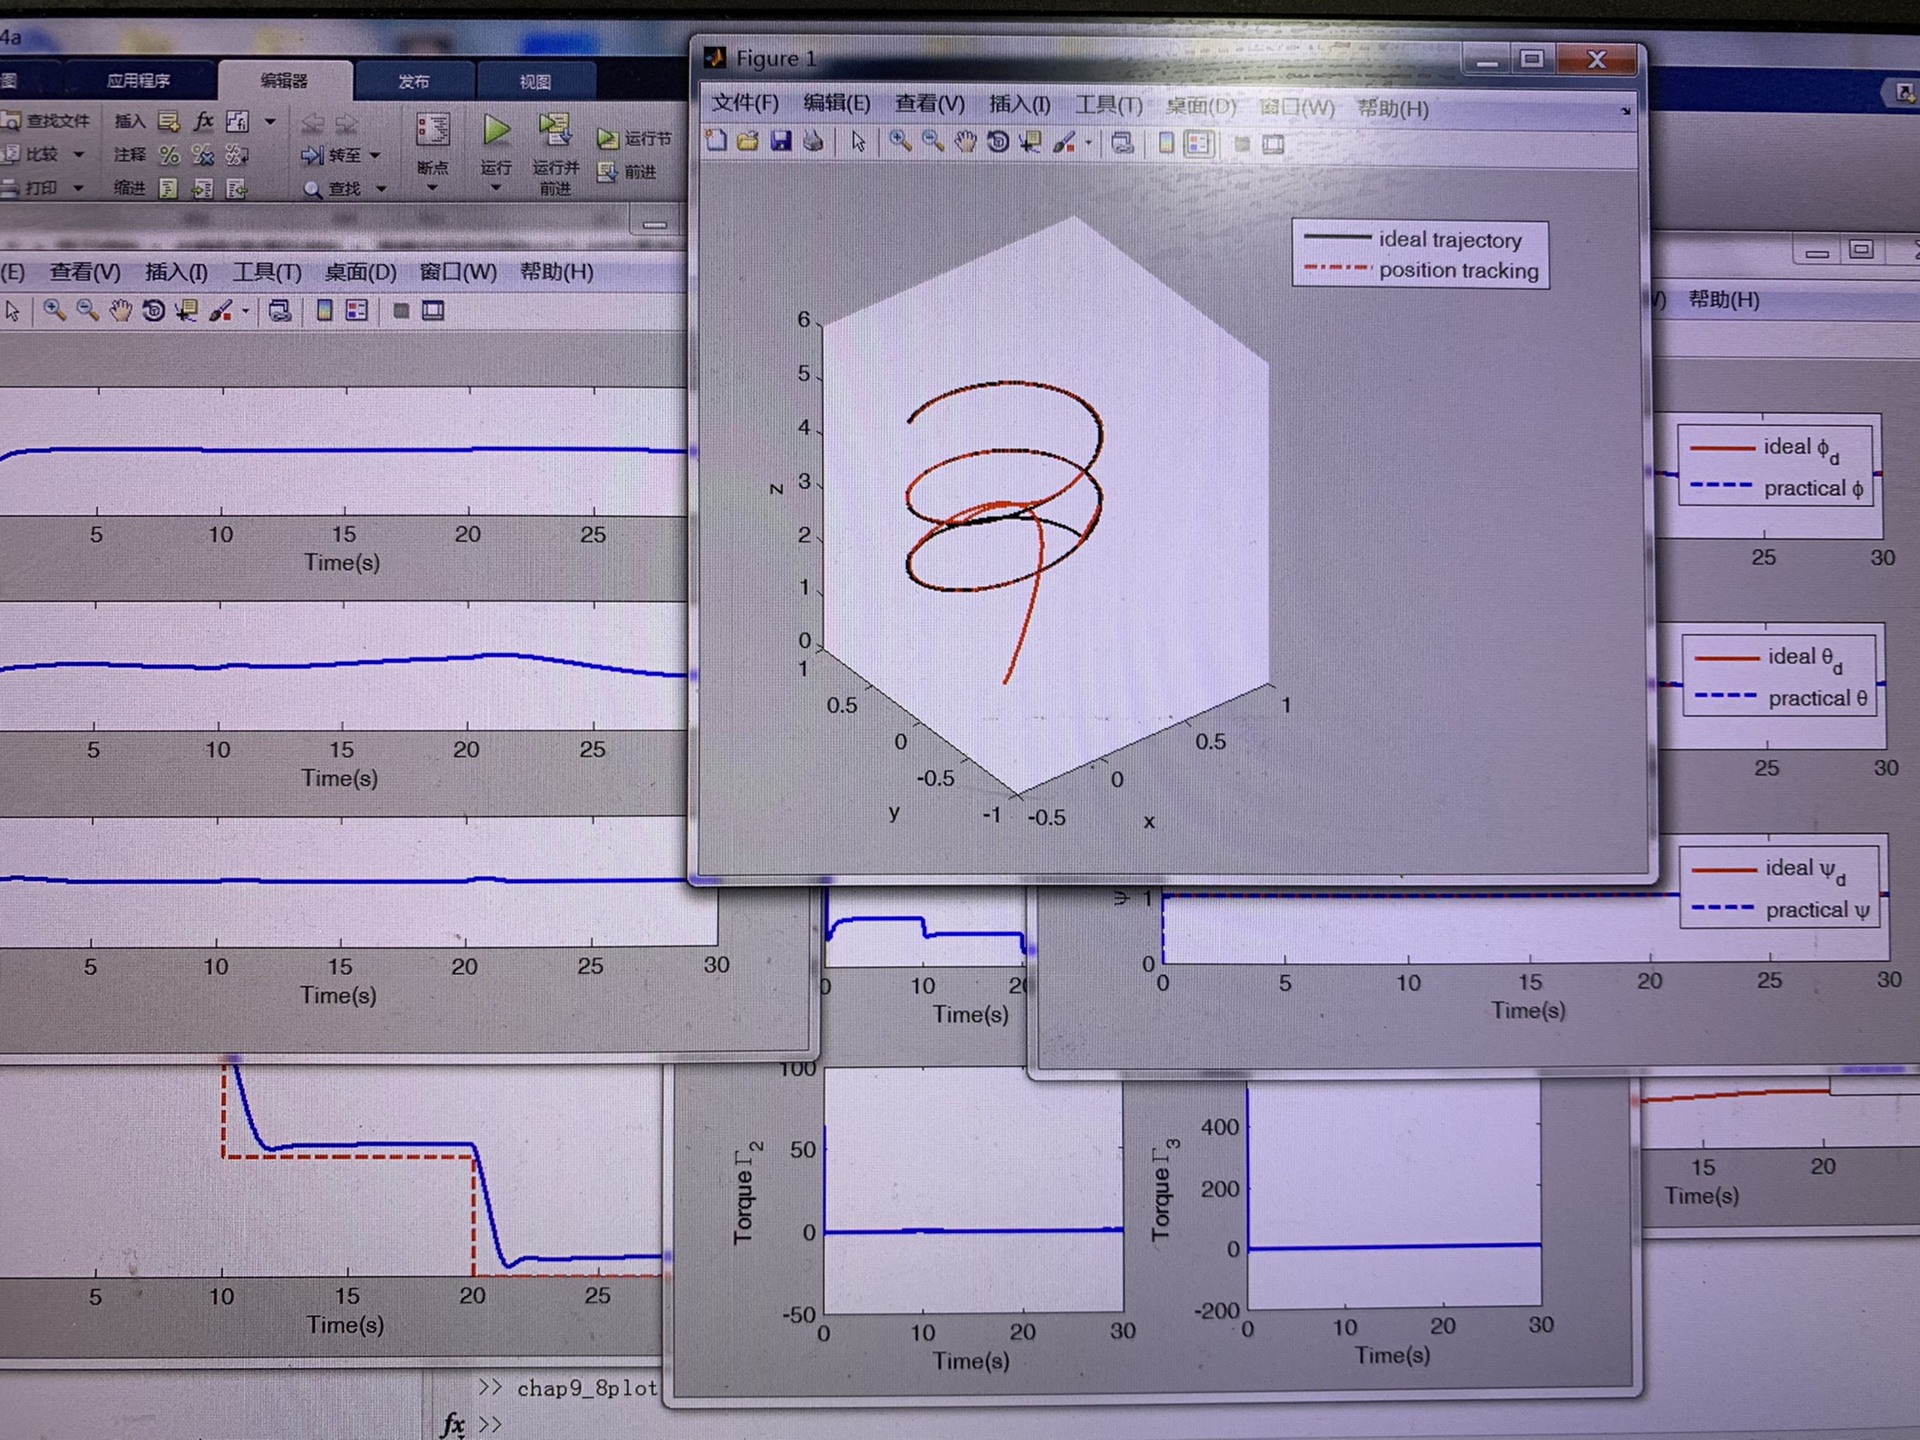
四旋翼无人机是一种具有四个旋翼的飞行器,它通过改变四个旋翼的转速来产生不同的升力,进而实现飞行姿态和位置的控制。一般来说,我们可以用牛顿 - 欧拉方程来描述其动力学模型。简单概括,其在空间中的位置和姿态由以下变量表示:位置$(x, y, z)$,姿态(用欧拉角$\phi$,$\theta$,$\psi$表示)。假设四旋翼无人机的质量为$m$,重力加速度为$g$,则其在$z$方向上的动力学方程可以简
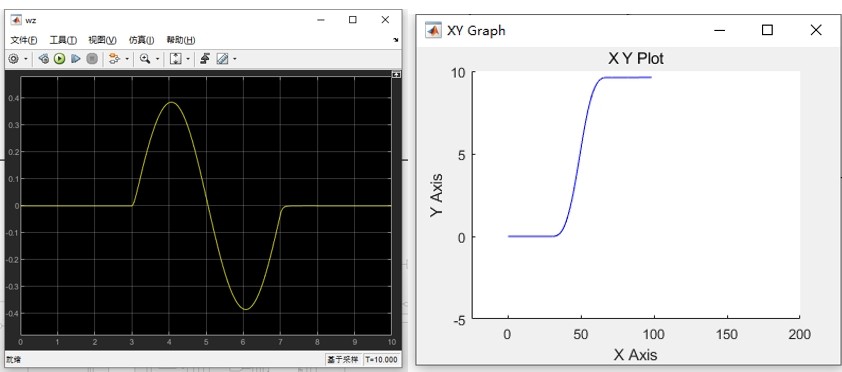
今儿咱们要折腾的23自由度模型,说人话就是把车拆成会动的积木——车身能上下蹦跶、左右摇摆、前后晃悠,四个轮子各自带着电机转圈圈,外加方向盘带着前轮扭屁股。基于Matlab/simulink搭建4轮分布式电驱动车辆23自由度动力学模型,包括车身6自由度、4个车轮的旋转和垂向自由度、1个转向自由度以及开环驾驶员模型。输入量为第一轴转向角度和各轮转矩,输出量包括横摆角速度、质心侧偏角、滑移率、横纵向加速
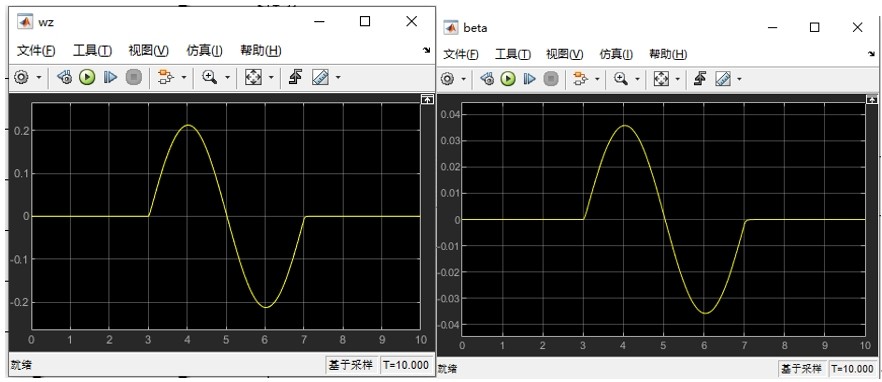
整套模型跑起来后,看着动画里八轮战车在虚拟场地上漂移,CPU风扇的咆哮声都变得悦耳起来——这才是理工男的浪漫啊。基于Matlab/simulink搭建8轮分布式电驱动车辆23自由度动力学模型,包括6个车身自由度、8个车轮的旋转和垂向自由度、1个转向自由度以及开环驾驶员模型。输入量为前两轴转向角度和各轮转矩,输出量包括横摆角速度、质心侧偏角、滑移率、横纵向加速度、车速、运动轨迹、车轮垂向力等。实际仿
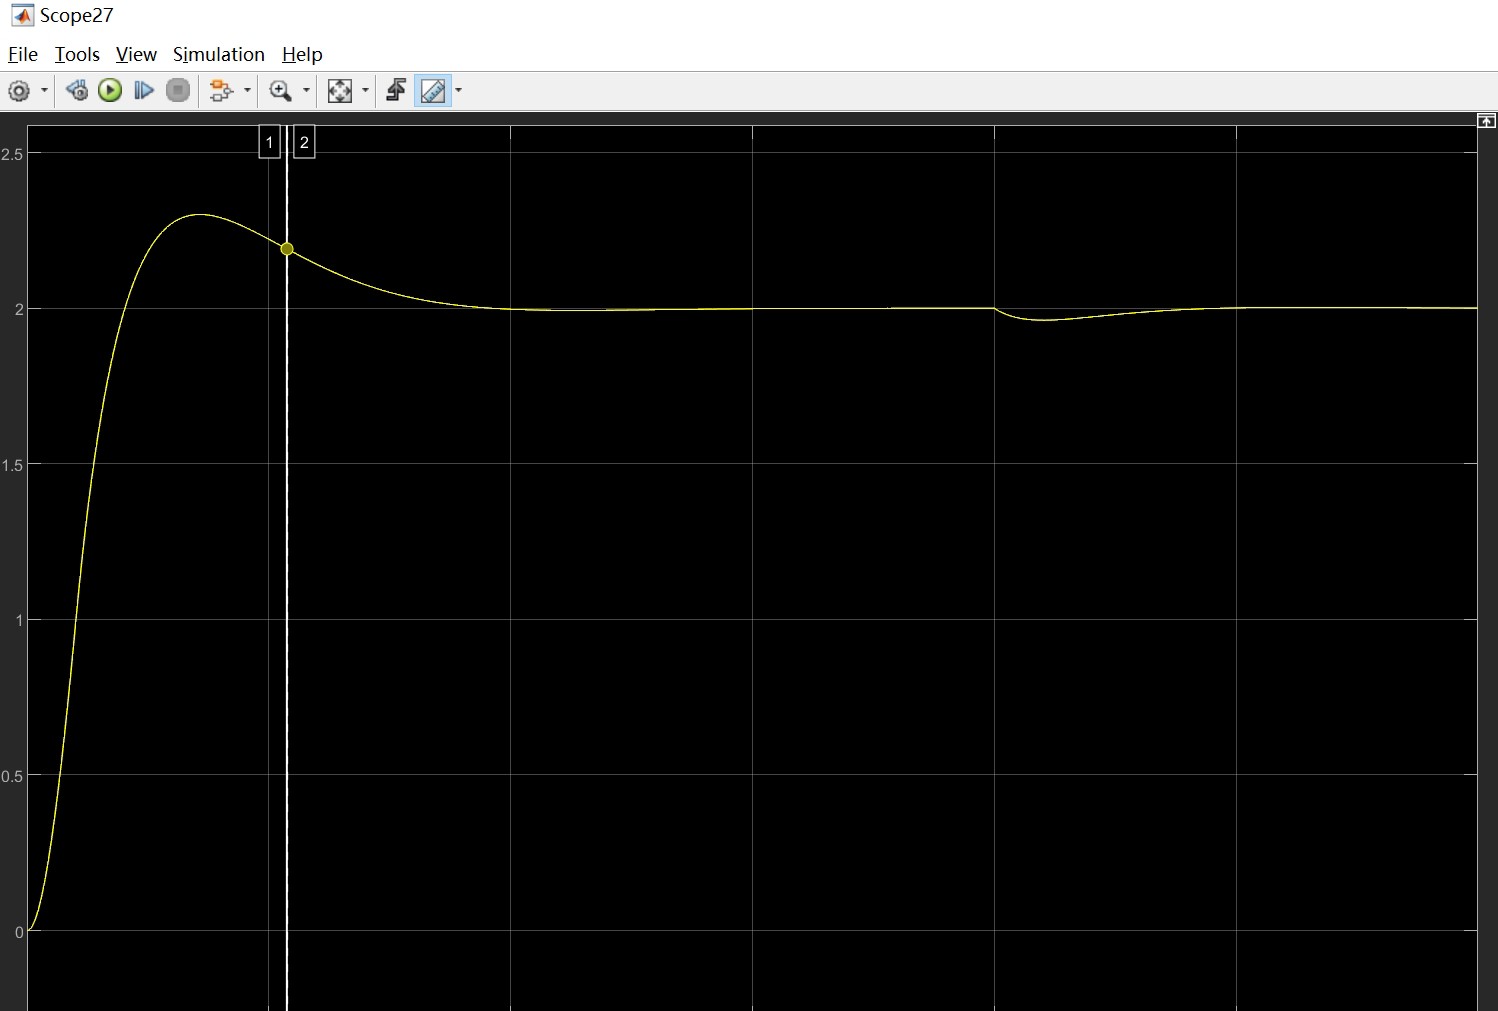
先看这张实测波形图(假装这里有张速度位置曲线图),动子跑起来的时候速度环抖得像帕金森,位置环却稳如老狗。不过别高兴太早,上电瞬间的初始位置检测才是真正的渡劫——这时候你就知道为什么老工程师的工位上都供着个开光过的编码器了。玩过电机控制的都知道,永磁同步直线电机(PMSM)这货就像个傲娇的妹子——你得顺着她的磁场方向才能玩得转。今天咱们唠唠矢量控制里那些让人又爱又恨的细节,特别是动子速度和位置的相爱