- @HardAus


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
300~400kg 级工业吊运八轴无人机单轴推力需求极高,配套大功率无刷电调持续大电流输出,整机存在多支路功率不均衡、长时间满载温升超标、动态推力同步性差三大工程痛点。小型航拍机电调功率余量充足,温升、同步偏差问题不明显;但重载机型满载荷吊运时,单路电调峰值电流可达百安级别,若驱动一致性差、散热设计缺失,会出现电机力矩失衡、单侧动力衰减、高温降功率保护、甚至电调烧毁故障。大功率电调均衡驱动与热管理
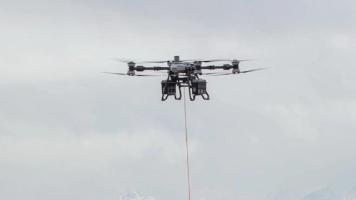
300~400kg级重载吊运无人机多用于基建高空物料转运、电力施工、野外抢险等高危作业场景,整机起飞重量大、单电机输出推力极高,高空飞行过程中极易出现电机堵转、电调无响应、动力输出衰减、瞬时断电等动力故障。相较于消费级小型无人机,重载无人机一旦发生单路动力失效,巨大的不平衡力矩会瞬间引发机身横滚、俯仰偏转,加之下方悬挂重型载荷耦合扰动,几秒内即可出现整机侧翻、坠机事故,造成重大设备损失与现场安全隐
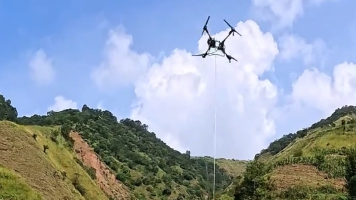
目前300-400kg级大载重工业无人机广泛应用于钢材转运、基建物料吊运、电力杆塔施工等场景。区别于普通航拍无人机,吊运工况下无人机下方挂载柔性吊索与重型负载,整机由简单刚体飞行器,转变为无人机-吊索-负载双摆欠驱动耦合系统。飞行加减速、高空侧风、定点悬停、起降起吊任意工况,都会诱发负载大幅度摆动;轻则航线偏移、作业精度不达标,重则摆动力矩反向冲击机身,引发整机姿态振荡、甚至空中侧翻坠机。
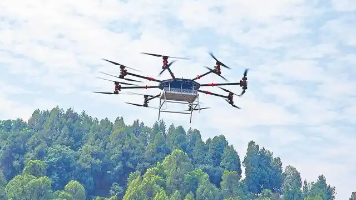
300~400kg重载吊运无人机大多作业于露天工地、峡谷山口、开阔江面等复杂野外环境,高空持续横风、阵风波流、湍流扰动无法规避。和小型航拍无人机相比,重载机型整机惯量巨大、下方挂载重型载荷,风场干扰会同时作用于机身本体与吊载重物,形成**复合耦合风扰**。传统串级PID控制依赖固定参数,仅能应对微弱恒定侧风,面对突变阵风存在响应滞后、姿态抖动、航线偏移、载荷大幅摆动等问题,无法满足工业吊运厘米级定
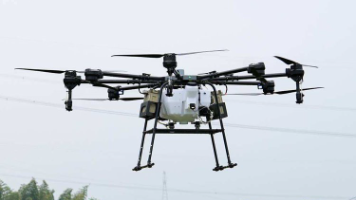
姿态解算是飞行控制系统的核心内核,直接决定无人机姿态保持、机动响应与航线跟踪的基础能力,是工业无人机实现高精度作业的前提。单纯依托惯性测量单元(IMU)完成姿态输出,极易受温漂、振动、积分累积误差影响,长期飞行会出现航向偏移、倾角漂移、姿态收敛滞后等问题,无法满足工业高精度作业需求。
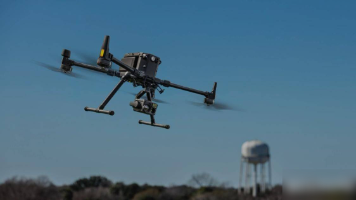
随着工业无人机向高精度、长航时、复杂场景作业方向发展,对机载传感系统的测量精度与稳定性提出了严苛要求。机载动力单元(电机、电调)高速运转产生的高频谐振、机身结构形变引发的低频共振,以及野外作业中气流扰动、地面反射振动等外部干扰,会通过机械结构传导至各类精密传感设备,导致传感数据混杂大量噪声、零偏误差累积加剧,进而引发姿态解算漂移、定位精度下降、飞行控制震荡等问题,甚至导致任务中断、整机失控等严重后
飞控参数调试是一项有明确流程、可量化验证的工程工作。其核心在于按照姿态环、位置环、速度环、滤波与阻尼的顺序,逐层完成闭环整定。每一层都有明确的调试目标与验收标准,不存在不可控或不可解释的现象。按照上述流程执行参数调试,可以使无人机在悬停、航线、转向、抗风等各方面达到稳定可靠的工程水平。调试过程中,建议配合日志分析工具,以数据为依据进行参数调整,减少主观判断带来的不确定性。
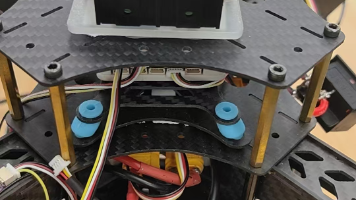
在工业无人机的研发与应用过程中,可靠性并非可选项,而是必须被硬满足的底层需求。巡检、测绘、安防、救援、物流等场景,均对无人机提出了极高的安全底线。任何一次不可控的故障,都可能造成设备损毁、数据丢失、任务中断,甚至引发连锁风险。因此,工业级无人机必须建立一套完整的冗余体系,以应对传感器故障、执行器异常、通信中断、电源波动等潜在威胁。
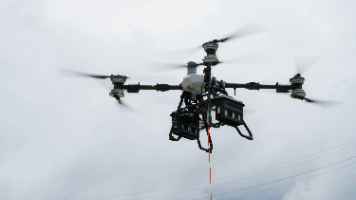
针对中小团队、个人开发者的选型需求,本文从核心参数甄别、实操适配要点、性价比选型逻辑三个维度,梳理飞控板选型的关键原则,避开参数堆砌、盲目选款的误区。
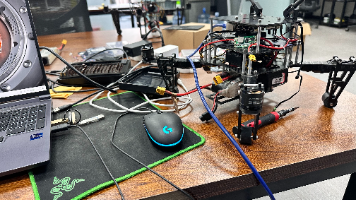
高精度定位不是靠昂贵模块,而是靠规范安装、环境规避、现场标定、多源同步、算法优化构成的完整工程体系。只要按照本文流程执行,任何工业级 GPS 模块都能实现稳定、精准、可靠、不漂移的定位效果,满足巡检、测绘、安防、救援、植保等全场景工业需求。