


- @Forsete


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
SDRAM 全称是 Synchronous Dynamic Random Access Memory,翻译过来就是同步动态随机存储器,“同步”的意思是 SDRAM 工作需要时钟线,“动态”的意思是 SDRAM 中的数据需要不断的刷新来保证数据不会丢失,“随机”的意思就是可以读写任意地址的数据。CLK:时钟线,SDRAM 是同步动态随机存储器,“同步”的意思就是时钟,因此需要一根额外的时钟线,这是和

*重新启动(restart)模式:**当 GPTx_CR(x=1,2)寄存器的 FRR 位清零的时候 GPT 工作在此模式。在此模式下,当计数值和比较寄存器中的值相等的话计数值就会清零,然后重新从0X00000000 开始向上计数,只有比较通道 1 才有此模式!:当 GPTx_CR(x=1,2)寄存器的 FRR 位置 1 时候 GPT 工作在此模式下,此模式适用于所有三个比较通道,当比较事件发生以

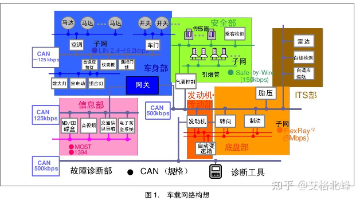
外链图片转存失败,源站可能有防盗链机制,建议将图片保存下来直接上传终端电阻至关重要:无论长度和速率如何,必须在总线两端的节点上安装终端电阻。这是为了匹配电缆的特性阻抗(通常为120欧姆),消除信号反射。没有正确的终端匹配,高速通信根本无法稳定。总线两端各连接一个120欧的电阻,两根信号线形成回路。这种CAN总线网络由ISO 11898标准定义,是高速、短距离的CAN网络,通信速率为125kbit/
判断新创建的任务是否为第一个任务 (pxCurrentTCB指向当前优先级最高的任务 即正在执行的任务)调用prvAddNewTaskToReadyList 添加新创建任务到就绪列表中。调用prvInitialiseNewTask 初始化任务控制块中的成员。如果调度器已经开始运行,并且新任务的优先级更大的话 进行一次任务切换。把申请到的堆栈地址,赋值给控制块的 pxStack。任务控制块、任务栈空
任务通知有三种状态,分别为未等待通知状态、等待通知状态和等待接收通知状态,其中未等待通知状态为任务通知的复位状态;当任务在没有通知的时候接收通知时,在任务阻塞等待任务通知的这段时间内,任务所等待的任务通知就处于等待通知状态;任务通知功能所使用到的任务通知数组和任务通知状态数组为任务控制块中的成员变量,因此任务通知的传输是直接传出到任务中的,不同通过中间媒介 即 任务的通讯对象(队列、事件标志组和信
在PendSV中执行上下文切换,切换时R4-R11、R14需要手动保存恢复 其余自动保存恢复。只要调用了任务谢欢函数,就会进行切换,跟时间片无关,时间片只是定时会执行切换函数。作用:用于完成启动任务调度器中与硬件架构相关的配置部分,以及启动第一个任务。高优先级任务触发时 会立即抢占当前任务,不等执行完当前时间片。本质:CPU内核寄存器的切换。作用:用于启动任务调度器。
在PendSV中执行上下文切换,切换时R4-R11、R14需要手动保存恢复 其余自动保存恢复。只要调用了任务谢欢函数,就会进行切换,跟时间片无关,时间片只是定时会执行切换函数。作用:用于完成启动任务调度器中与硬件架构相关的配置部分,以及启动第一个任务。高优先级任务触发时 会立即抢占当前任务,不等执行完当前时间片。本质:CPU内核寄存器的切换。作用:用于启动任务调度器。
一个任务有两个 列表项(事件列表项、状态列表项),列表项通过指针指向任务的TCB,当任务的状态列表项挂在在哪个列表中(就绪、阻塞、挂起)这个任务就处于那种状态。数组的每个索引,对应一个优先级,调度器需要寻找下一个要运行的任务时,它会。,找到第一个非空的就绪列表,然后取出该列表头部的任务来运行。值(即它应该被唤醒的时刻)被用作排序的关键字。所有被挂起的任务都放在这个列表里。类型的变量组成的数组,数组
FreeRTOSConfig.h:对功能进行配置和裁剪,API函数的使能和失能。
要在其他中断函数中调用FreeRTOS的接口 需要该中断优先级不能高于FreeRTOS 所管理的中断的最高优先级,一般在5-15。FreeRTOS 需使用SYSTICK_Handler、SVC_Handler、PENDSV_Handler。在PendSV_Handler 中进行任务切换。中断优先级 要设置为抢占优先级。