- @ChaoChao66666


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在上一篇博客中已经搭建好了redis一主多从,在此基础上继续搭建哨兵模式,这样当主机宕机时,从机可以自动变为主机。

下载安装VS2022以支持UE5C++项目一、Visual Studio下载安装二、Visual Studio Integration Tool插件安装

3.在DLLTestApplication中通过隐式调用来调用动态库,需要DLLTest.lib、DLLTest.dll和头文件myDLL.h的支持。4.在主程序中先引入头文件,发现代码有红色波浪线的错误提示:无法打开源文件myDLL.h,因此需要给主程序提供一个源文件的搜索路径。7.为了让dllexport有效,需要在头文件(myDLL.cpp)开头定义宏(BUILD_MYDLL)2.点击 C+

需要实现效果如下:流程:1.在(Vue3 Router(路由)的基本使用_Zhichao_97的博客-CSDN博客)基础上,在vue3Router01>src>compontents新建组件ToOtherPage.vue,如下图:ToOtherPage.vue:<template><div><h1>ToOtherPage</h1><

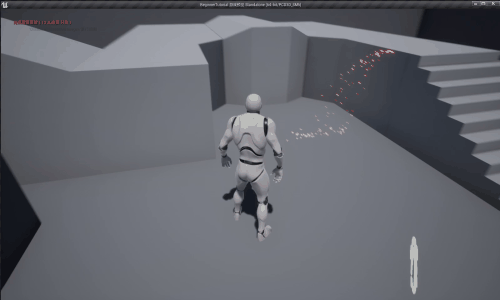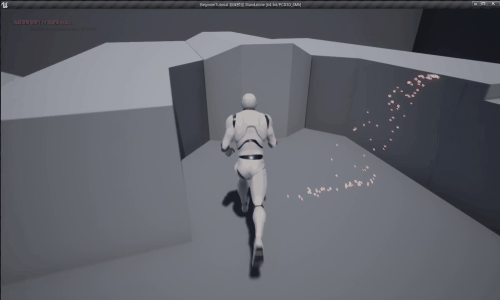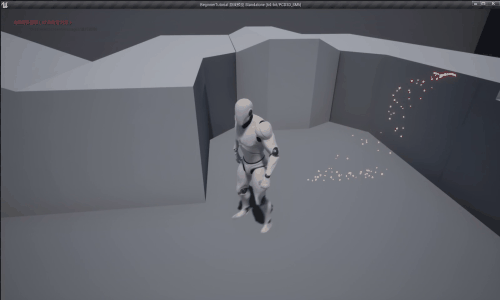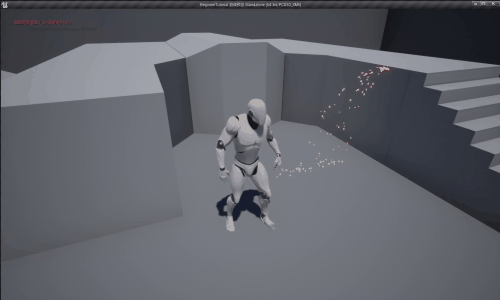
【UE 粒子系统】电火花粒子效果
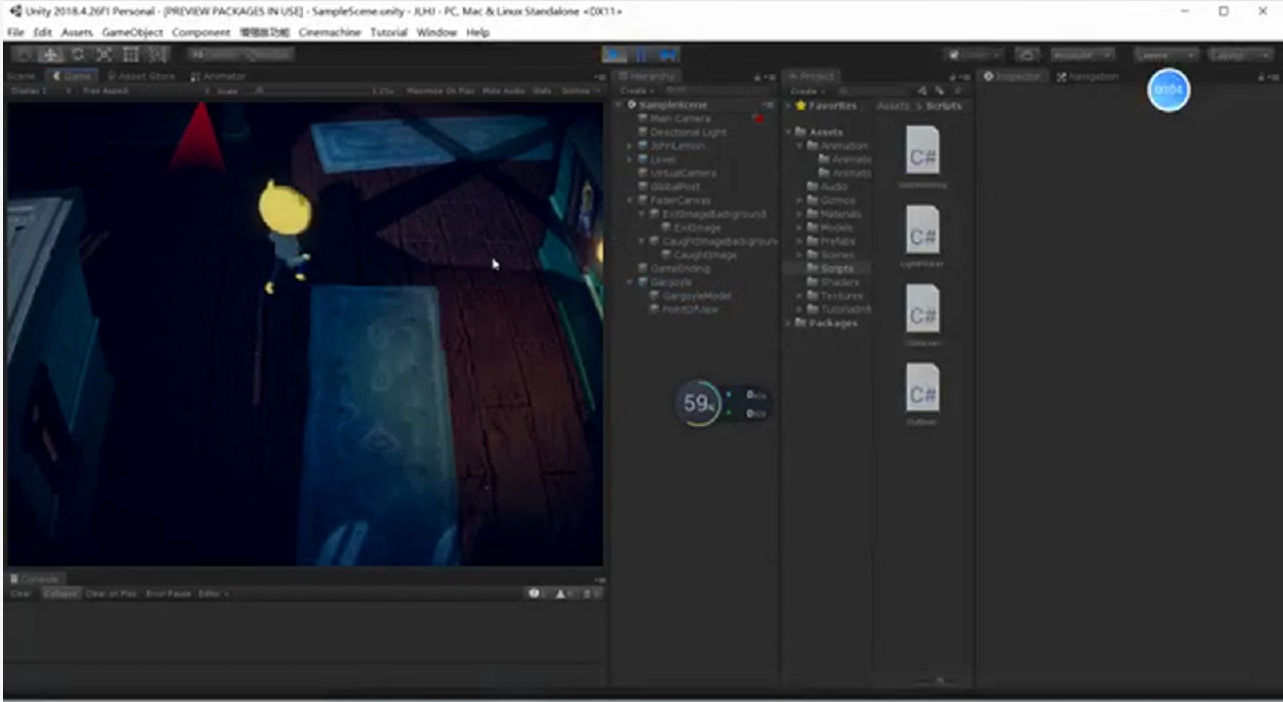
游戏最终效果如下:ohn Lemon's Haunted Jaunt 项目官方学习地址:John Lemon's Haunted Jaunt: 3D Beginner - Unity LearnB站教学视频链接:【unity2022入门】整合Unity官方教程设计最佳学习路线,Unity精讲入门系列,持续更新中...._哔哩哔哩_bilibili游戏成品的网盘链接如下:链接:ht
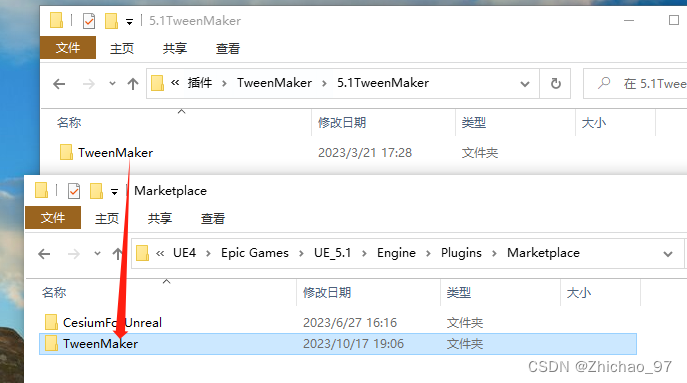
方式一(安装到虚幻引擎)方式二(安装到项目)
【3Ds Max】挤出命令的简单使用(实现二维变三维)
本文详细介绍了在Ubuntu系统中安装和配置ROS2(Humble)的完整步骤。首先确保系统支持UTF-8编码,添加必要的软件源和存储库。然后通过阿里云镜像源安装ROS2桌面完整版,并配置环境变量。接着测试安装是否成功,运行turtlesim仿真器验证。后续还介绍常用工具的安装,包括terminator终端、colcon构建工具、TF2坐标系工具、joint-state-publisher等。最后
本文详细介绍了在VirtualBox虚拟机中安装Ubuntu 22.04系统的完整流程,包括:1) 虚拟机创建与系统安装步骤;2) 安装VirtualBox增强功能提升性能;3) 设置中文显示环境;4) VSCode编辑器安装及必备插件配置;5) CMake工具安装与验证。内容涵盖从系统基础配置到开发环境搭建的全过程,为后续安装ROS提供基础。