

写文章


- @2601_97095966


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
[特殊字符]RobotStudio实训|工业机器人绘图工作站,圆弧自动路径创建踩坑记录
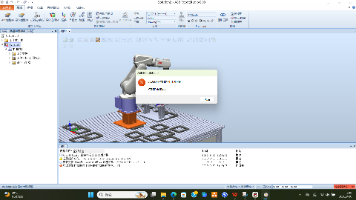
上一次实训我们完成正方形手动示教绘图,本次进阶任务:在同一个绘图虚拟工作站中,尝试使用RobotStudio自动路径功能直接生成圆弧绘图轨迹,对比手动逐个示教点位,感受自动路径规划的优势与难点。后续我会调整绘图平台摆放位置,重新尝试自动圆弧路径的生成。• 手动示教:稳定性更强,可以人为控制每一处笔尖姿态,避开碰撞与轴超限,适合点位不多的圆弧、曲线绘图,但是每一个关键点都需要手动拖动机器人,耗时较长
[特殊字符]RobotStudio实训|ABB IRB120机器人绘图仿真踩坑全过程
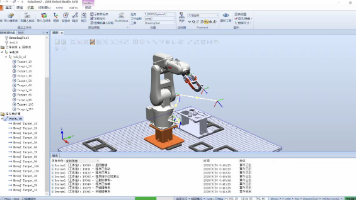
本次实训目标:在RobotStudio 6.08中,导入绘图笔工具模型,完成本地原点设置、TCP标定、示教点位,控制IRB120机器人在实训平台绘制边长443mm的正方形轨迹。右键绘图笔模型 →【修改】→【设置本地原点】,拾取笔尾上端圆环圆心,调整坐标轴姿态,Z轴朝向笔尖。TCP标定、本地原点、工件坐标系三者是点位精准的核心,只要任意一项设置出错,绘图轨迹就会偏移。原因:普通几何体一旦附着到机器人
到底了