


- @2601_96421757


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
TouchTwin最重要的启示,是重新定义了触觉手套在具身智能体系中的位置。未来的完整数据链路可能是:高密度触觉手套→自然人类操作采集→触觉约束的数字孪生→物理扰动与数据扩增→触觉表征和机器人策略训练→真实机器人部署。在这条链路中,手套不只是硬件终端,更成为连接真实世界、物理仿真和机器人学习的接口。
机器人领域顶级学术会议Robotics: Science and Systems (RSS)设置“Tactile Sensing for Robotic Foundation Models”(面向机器人基础模型的触觉感知)专题研讨会,聚焦一个正在被反复追问的问题:在机器人基础模型的时代,触觉应该以什么形态、在什么位置进入系统。途见科技共有8篇论文入选该研讨会,其中1篇获选本场7篇口头报告论文之一。

触觉手套融合EMF的“完全体”形态,即将与大家见面!

当前,绝大多数机器人的触觉感知训练数据来自视觉识别和动作轨迹捕捉,触碰发生一瞬间的真实数据往往缺位。

由途见科技(北京)有限公司主办、2026世界机器人大会同期活动——“TachinGlove柔性触觉数据采集手套新品发布会”暨“仿生电子皮肤与具身触觉生态开发者计划发起仪式”在北人亦创国际会展中心会议中心成功举办。活动以“仿生感知 触达未来”为主题,设置新技术新产品首发首秀、开发者计划发起仪式、行业沙龙等多个环节,吸引了具身智能领域百余名专家学者现场参与,为聚力破解行业共性难题,加速触觉生态建设提供
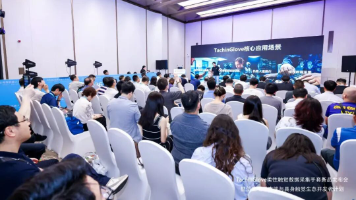
当触觉从可选项成为必备项,一场串联柔性电子材料、触觉数据集、VTLA模型的底层技术跃迁,正打破感知边界,重新定义人机交互的智能未来。

机器人领域顶级学术会议Robotics: Science and Systems (RSS)设置“Tactile Sensing for Robotic Foundation Models”(面向机器人基础模型的触觉感知)专题研讨会,聚焦一个正在被反复追问的问题:在机器人基础模型的时代,触觉应该以什么形态、在什么位置进入系统。途见科技共有8篇论文入选该研讨会,其中1篇获选本场7篇口头报告论文之一。

当前,绝大多数机器人的触觉感知训练数据来自视觉识别和动作轨迹捕捉,触碰发生一瞬间的真实数据往往缺位。