

写文章


- @2401_86642520


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
ROS2 + MID360 + FAST-LIO2 保姆级避坑与实战指南,真的很保姆!!!
本文基于 Ubuntu 22.04 + ROS2 Humble 环境,详细记录了 Livox MID360 激光雷达从底层 SDK 编译、ROS2 驱动部署,到最终成功运行 FAST-LIO2 算法进行三维建图的全流程。针对新手极易踩坑的“驱动包文件缺失”、“绝对路径报错”以及“静态 IP 组网”等致命痛点,文中提供了手把手的“排雷”方案与终端排错指令。无论你是刚接触 3D SLAM 的新手,还是
ROS2 + MID360 + FAST-LIO2 保姆级避坑与实战指南,真的很保姆!!!
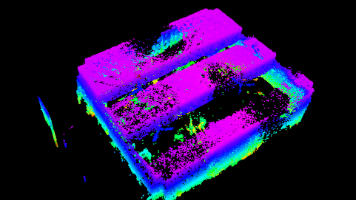
本文基于 Ubuntu 22.04 + ROS2 Humble 环境,详细记录了 Livox MID360 激光雷达从底层 SDK 编译、ROS2 驱动部署,到最终成功运行 FAST-LIO2 算法进行三维建图的全流程。针对新手极易踩坑的“驱动包文件缺失”、“绝对路径报错”以及“静态 IP 组网”等致命痛点,文中提供了手把手的“排雷”方案与终端排错指令。无论你是刚接触 3D SLAM 的新手,还是
到底了