


- @2301_81438894


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
其 1kHz 的高速控制回路,如同一条高效的信息传输通道,能将用户施加在手套上的压力,瞬间且精准地映射到机器人手上。所有这些触觉反馈都是实时发生的,为用户营造出沉浸式的操作体验。它专为实现人形机器人手的无缝控制精心打造,集主动力反馈、精准力控制、毫米级手指跟踪精度以及振动触觉反馈等众多先进一身,为遥操作带来前所未有的触觉感知体验,同时显著增强了机器人的模仿学习能力。SenseGlove R1 触觉

Xsens动作捕捉套装全身包含头、胸、腰、大臂、小臂、大腿、小腿等多个部位的17个惯性传感器(通过磁力计、加速计、陀螺仪进行定位),可完美匹配人形机器人的多个可活动关节。应用动捕设备映射的机器人能够以更加拟人化的动作协助操作员完成各项具有挑战性的遥操作任务(如、远程手术、远程核电维护等)。此次爱迪斯通展示的Xsens动作捕捉设备可广泛应用于人形机器人训练与遥操作应用之中,其高精度的动作采集能力,不

得益于高度定制的伺服电机,紧凑的电路设计和先进的控制算法,与其他同尺寸电机相比,Dexmo的直驱电机精度更高,扭矩输出更大,延迟更低,可模拟不同刚性物体抓握时的触感。例如,在进行复杂的装配任务或医疗手术辅助操作时,操作员可以通过手套精确地控制机器人的手指动作,完成各种复杂任务。SenseGlove Nova2力反馈手套结合了主动接触反馈、手掌冲击和手指追踪等先进的触觉反馈技术,使得操作员在远程操作
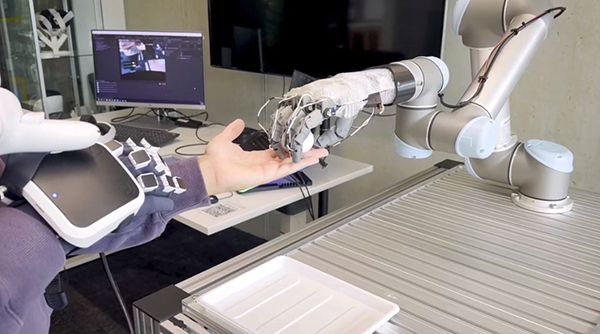
把一个脆弱的灯泡递到机器人面前,它能精准识别目标位置,也能规划出伸手抓取的完整轨迹。但最关键的瞬间恰恰发生在夹爪闭合的那一刻:力度小了,灯泡直接从指缝滑落;力度大了,玻璃外壳瞬间碎裂。换成一个重量更大的金属零件,同样的握力又会出现夹持不足的问题。人类抓取物体时会下意识根据触感实时调整握力,可换成远程操作机械臂时,这个天然的能力就出现了断层——操作者能在屏幕里清晰看到夹爪合上,却很难精准感知到接触瞬

基于NVIDIA Cosmos,GR00T 2联合预测未来的视频和机器人动作,将场景的演变与导致这些变化的动作联系起来。它将机器人的拇指相对于指尖定位,以保持拇指-食指夹持的几何形状,而其余的手指则遵循人类指骨的方向。这些机器人记录被称为“任务无关的游戏数据”,排除了目标任务,并提供了机器人外观、运动以及与环境交互的示例。特定任务的空间偏移将轨迹放置在机器人的工作空间内。GR00T 2的人对机器人

Haption Virtuose 6D作为先进的力反馈设备,能够为操作者提供逼真的触觉和力感知,使得仿真模拟遥操作机械臂的精度和操作体验达到了全新的高度。Virtuose 6D在医学领域的应用十分广泛,尤其是在微创手术的遥操作中。这种广泛的兼容性使得Haption Virtuose 6D在不同的操作环境中都能确保高效的力反馈和操作体验,从而提升工作效率和操作安全性。例如,在电子零件组装过程中,过大

人形机器人遥操作:机器人遥操作一直是帮助人类远离危险环境并完成各种复杂任务的完美解决方案,如今随着人形机器人技术的快速发展,遥操作将有望进一步提升操作精度,Xsens惯性动捕系统拥有强大的算法,这使得系统捕捉到的动作数据非常精确,此外得益于该强大算法的支持,Xsens还能抵抗绝大多数场地中因存在大量金属或电子设备造成的磁场影响,从而大大增强该系统的使用空间与灵活部署。在人形机器人的研发过程中,如何
这种智能方式强调智能体(如机器人)的物理形态和所处环境对智能行为的影响,认为智能是通过身体与环境的交互而产生的。这种沉浸式的操作方式不仅提升了操作的效率和准确性,还增强了操作者的参与感和沉浸感,使其在远程控制智能体时能够更加专注和投入。随着技术的不断进步和应用的拓展,具身智能将在更多领域发挥重要作用,为人类社会的发展带来更大的变革。动作捕捉技术的应用,使得智能体能够复制人体的完整运动,实现更加自然

Xsens动作捕捉套装全身包含头、胸、腰、大臂、小臂、大腿、小腿等多个部位的17个惯性传感器(通过磁力计、加速计、陀螺仪进行定位),可完美匹配人形机器人的多个可活动关节。应用动捕设备映射的机器人能够以更加拟人化的动作协助操作员完成各项具有挑战性的遥操作任务(如、远程手术、远程核电维护等)。此次爱迪斯通展示的Xsens动作捕捉设备可广泛应用于人形机器人训练与遥操作应用之中,其高精度的动作采集能力,不
通过将Xsens动作捕捉系统和Xsens Analyze软件系统采集到的真实人体动作数据进行整合,并结合先进的AI技术对机器人进行拟人动作训练,可提升人形机器人训练速度,使人形机器人能够更加真实的模拟人类的运动和精细动作。Xsens使用惯性传感器捕捉人体动作,成本相较于光学跟踪系统更低,且数据精度可与光学系统持平,其最大特点是通过软件的独特算法有效屏蔽捕捉环境中的磁性干扰,有效避免长时间动作捕捉流
