- @2301_78912049


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
关键路径在编码器的case语句部分,实测能跑到150MHz以上,应付8kHz语音采样绰绰有余,改改时序甚至能用在高速SerDes的预加重环节。这玩意儿在PCM编码里用得挺多,传统方案不是用DSP就是上专用芯片,但用FPGA硬刚数字逻辑实现其实更带劲。标准算法里13位线性PCM转8位压缩数据,Verilog实现时最实在的方法就是用查找表。这里的魔法在于段落补偿值。每个段落在解码时需要加上该段的基础值
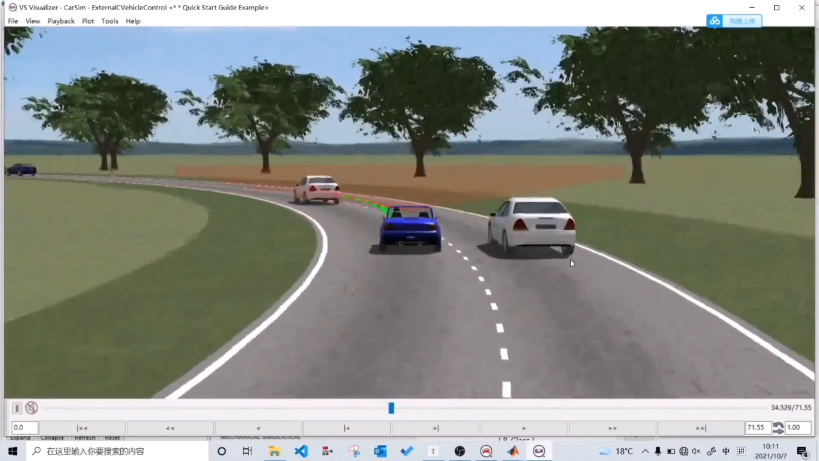
注意看Q矩阵的系数设置——横向位移的权重是纵向的2倍,这可不是随便填的数,实战中发现加大横向误差惩罚能有效防止"画龙"现象。随包的案例文件已经调好了所有参数,直接导入就能看到丝滑的超车轨迹。把CarSim的动力学模型和Simulink的智能算法结合,这事儿就像给赛车手装了个AI大脑。有个取巧的方法——在模型里加个示波器同时监控这三路信号,确保它们的时延差不超过2个仿真步长。CarSim与Simul
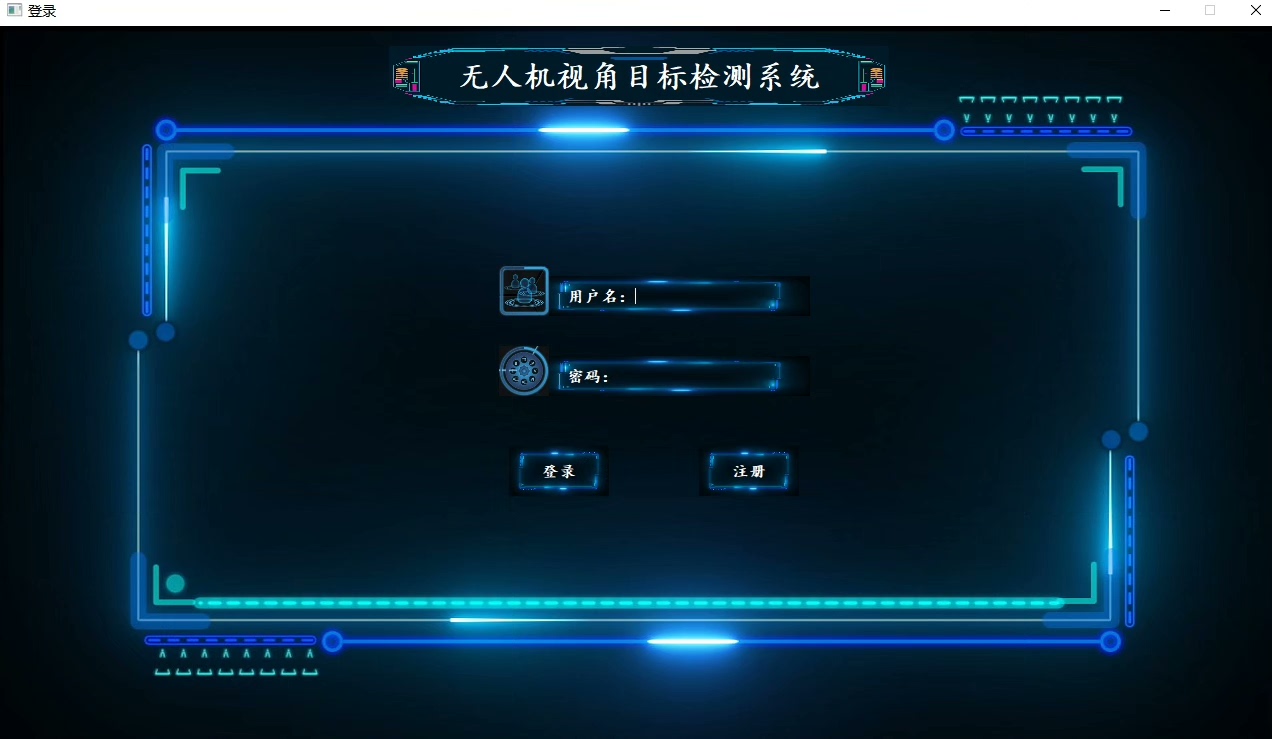
算法原理方面,YOLOv5的Focus切片结构把640x640图像切成320x320的4通道特征这个操作,对处理无人机小目标特别友好,相当于白送一个超分辨率buff。欢迎在评论区秀操作。咱们今天就来扒一扒这个能跑在无人机上的检测系统怎么玩转十个类别的花式检测,顺便手把手教你搭个带界面的完整系统。个人最喜欢的是它的随机旋转增强,实测让车辆检测的AP提升了7%。2.含模型训练权重和可视化指标,包括混淆
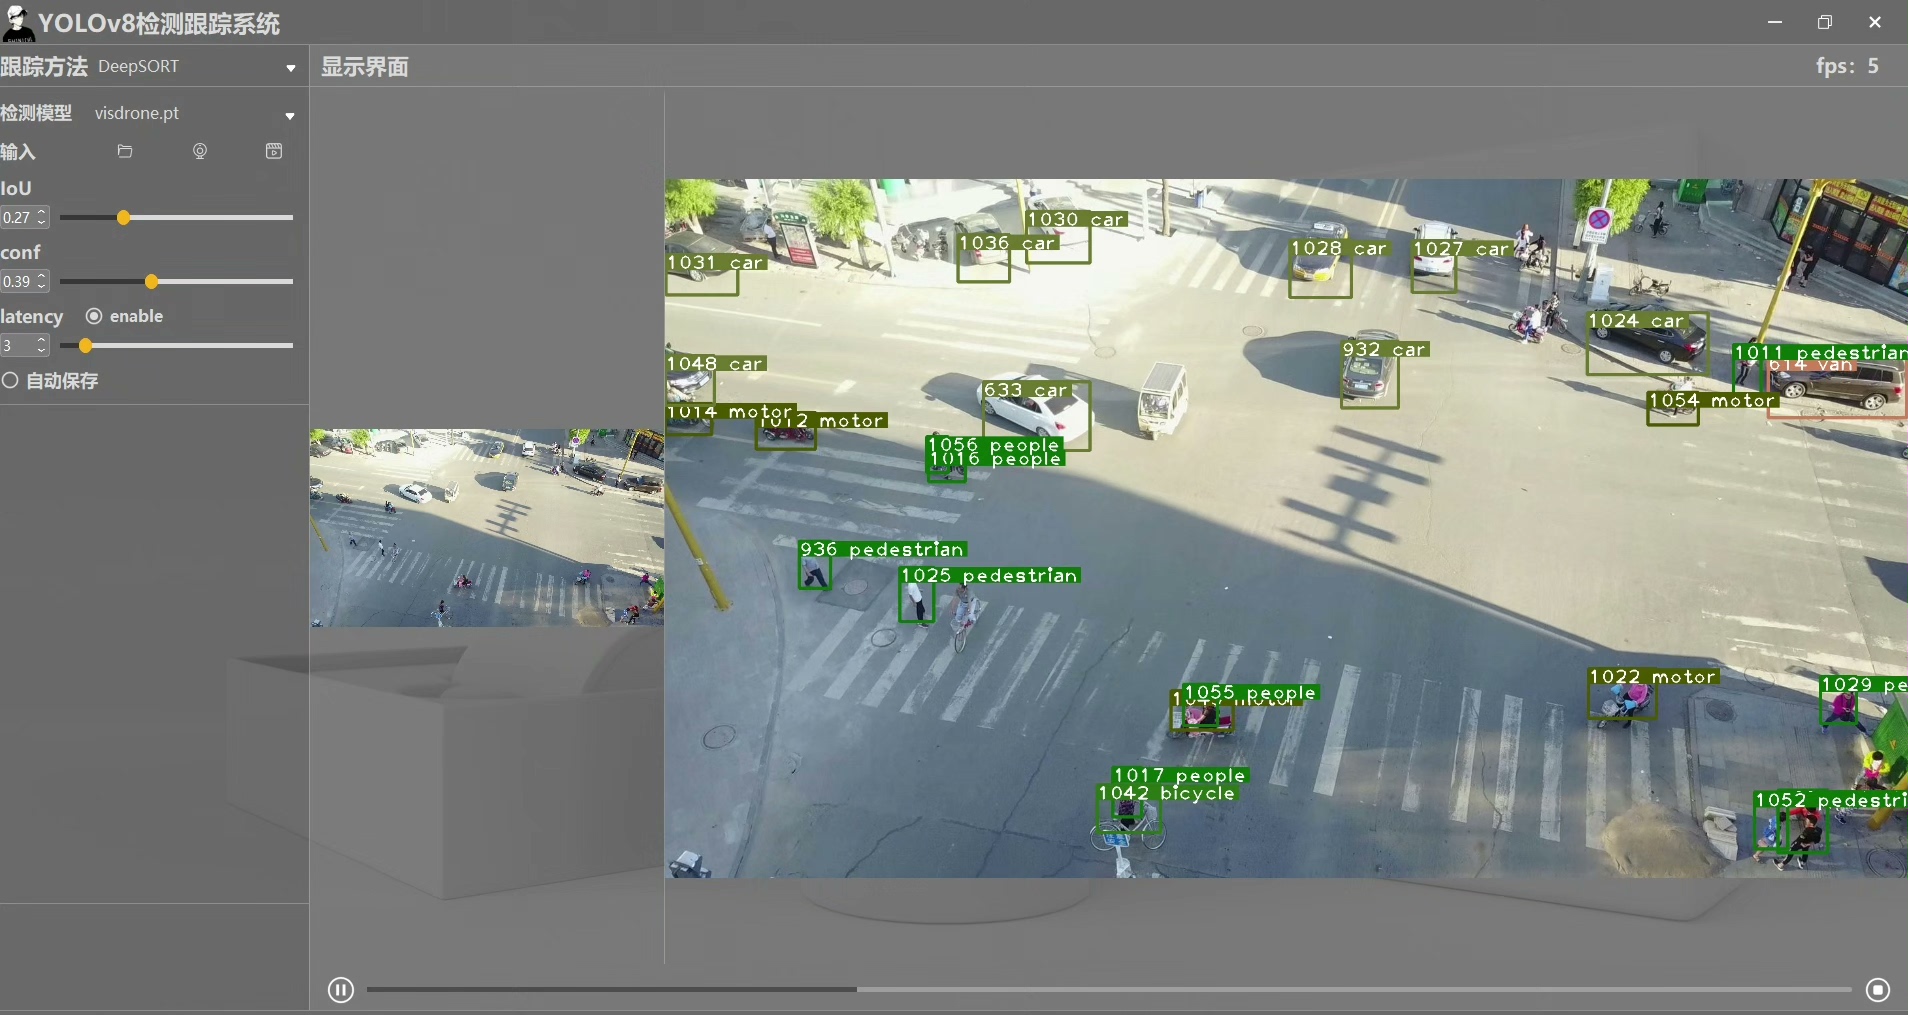
好在有YOLOv8和DeepSORT这对黄金搭档,总算搞出了一个能稳定运行的系统。先看实战效果:系统加载VisDrone数据集里的机场视频,画面里密密麻麻的旅客拖着行李箱移动。YOLOv8负责快速锁定每个行人,DeepSORT则像记性超好的保安,就算有人被行李车挡住两秒再出现,它还能准确认出这是刚才那个穿红衣服的旅客。当新一帧到来时,老侦探会比对当前检测到的目标和笔记本上的记录,判断是不是同一个人
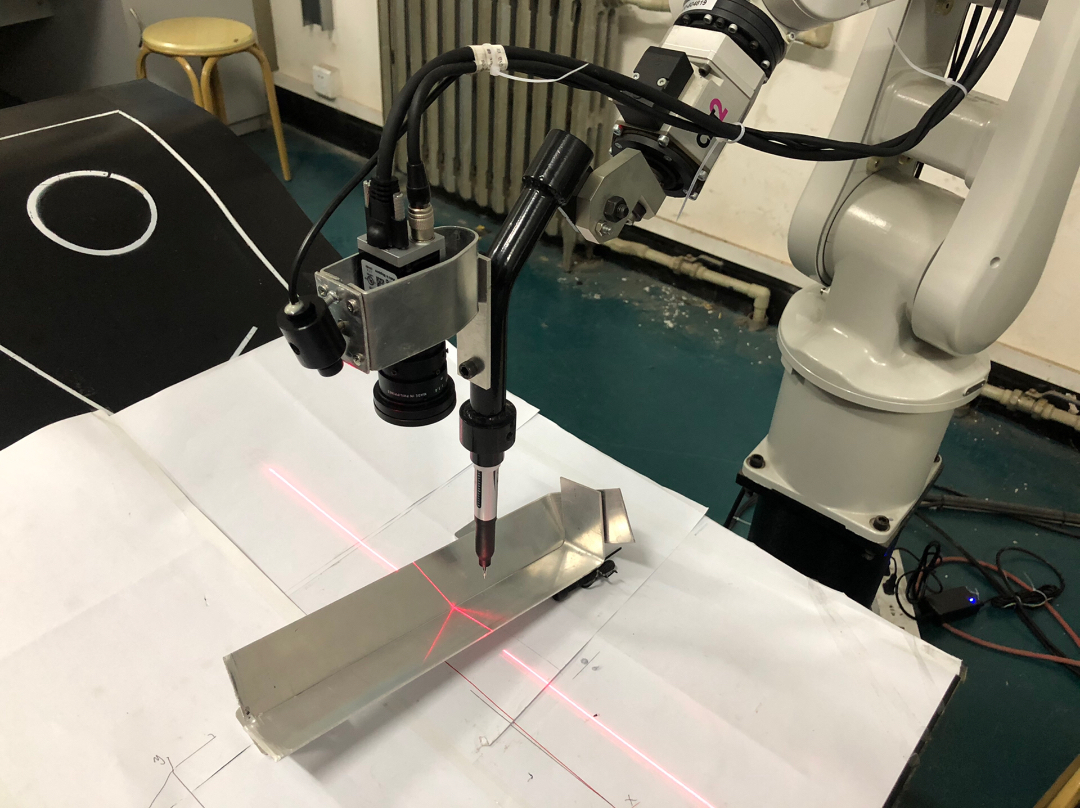
该上位机系统成功实现了视觉引导—特征识别—位姿解算—轨迹规划—机器人控制采用亚像素级激光中心线提取,提升定位精度;创新性地通过向量法解析 V 型焊缝角度,实现焊枪姿态自动纠偏;设计动态拟合+转弯半径的实时跟踪算法,兼顾精度与平滑性;模块化架构便于功能扩展与维护。未来可进一步优化方向包括:引入深度学习提升复杂焊缝识别鲁棒性、集成真实焊接过程中的弧光抑制算法、以及研究热变形补偿模型,使系统更贴近工业现
棋盘格检测建议用FindChessboardCornersSB(注意是带SB的后缀),比旧版算法快三倍还不容易翻车。尤其是想模仿VisionPro的工作流,自己折腾控件库的时候,总能在代码里找到些邪道玩法。控件拖拽用WPF的Thumb太笨重,最后用PictureBox+Mouse事件硬撸了个支持旋转缩放的ROI控件,带贝塞尔曲线手柄的那种。遇到椭圆别慌,用FitEllipse配合ROI裁剪,比硬怼
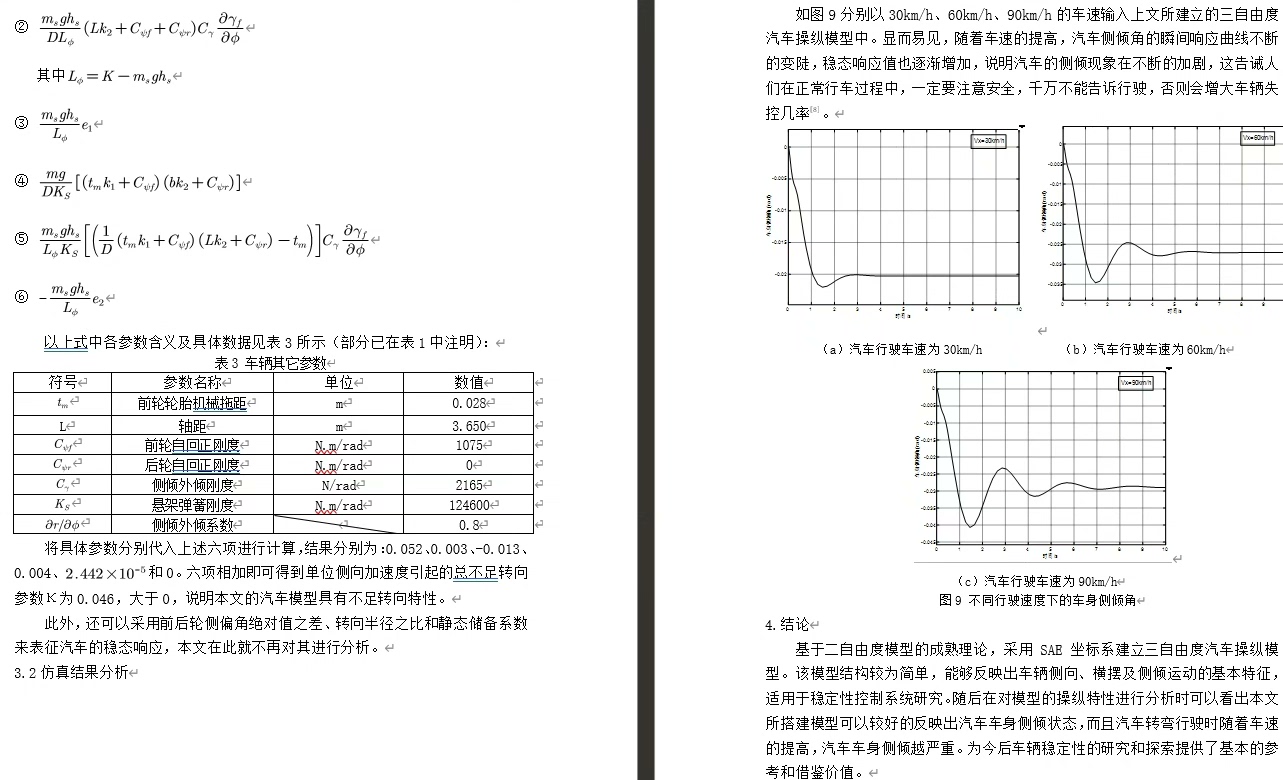
当方向盘转角突增到90度时,侧向加速度在1.2秒后才达到稳态值2.8m/s²,这个延迟主要来自悬架的侧倾刚度(前悬架刚度参数是38kN·m/rad)。调参实战中发现个反直觉现象:把前悬防倾杆刚度从38kN·m/rad降到25kN·m/rad,虽然侧倾角增加了15%,但横摆角速度响应反而更快了。模型涉及侧滑、横摆、侧倾三个方向的运动耦合,比常见的二自由度模型多了侧倾带来的重量转移效应。这里藏着几个有
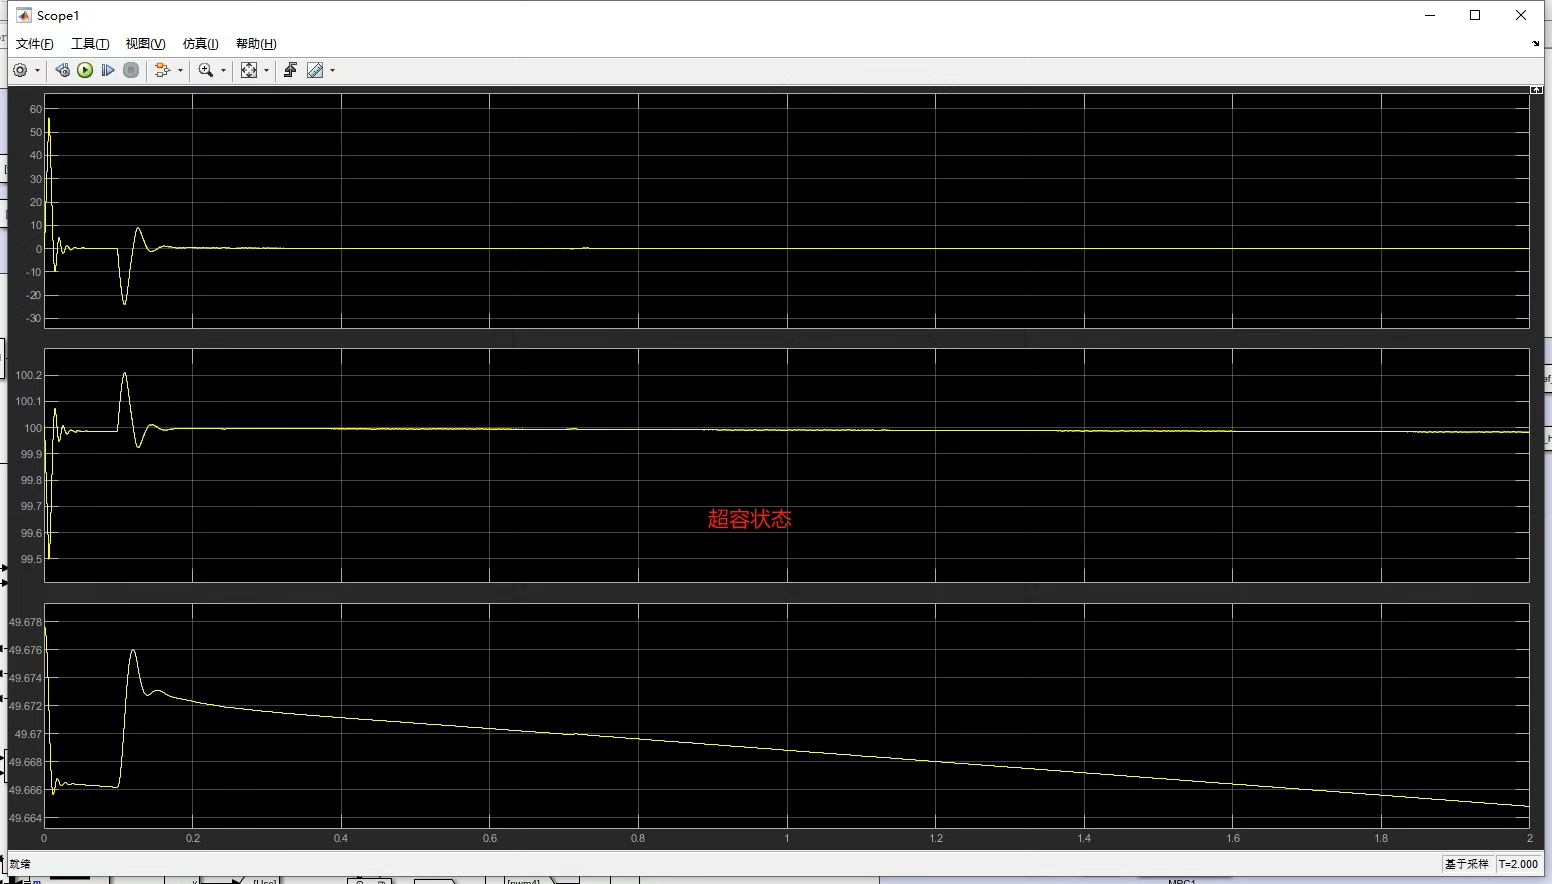
直流微电网混合储能,mppt+模型预测控制+pi控制。在当今能源转型的大背景下,直流微电网因其高效、灵活等优势,逐渐成为研究热点。而混合储能系统,作为直流微电网稳定运行的关键保障,结合最大功率点跟踪(MPPT)、模型预测控制(MPC)以及比例积分(PI)控制技术,更是展现出了强大的性能。今天,咱们就一起来深入探讨探讨这其中的奥秘。
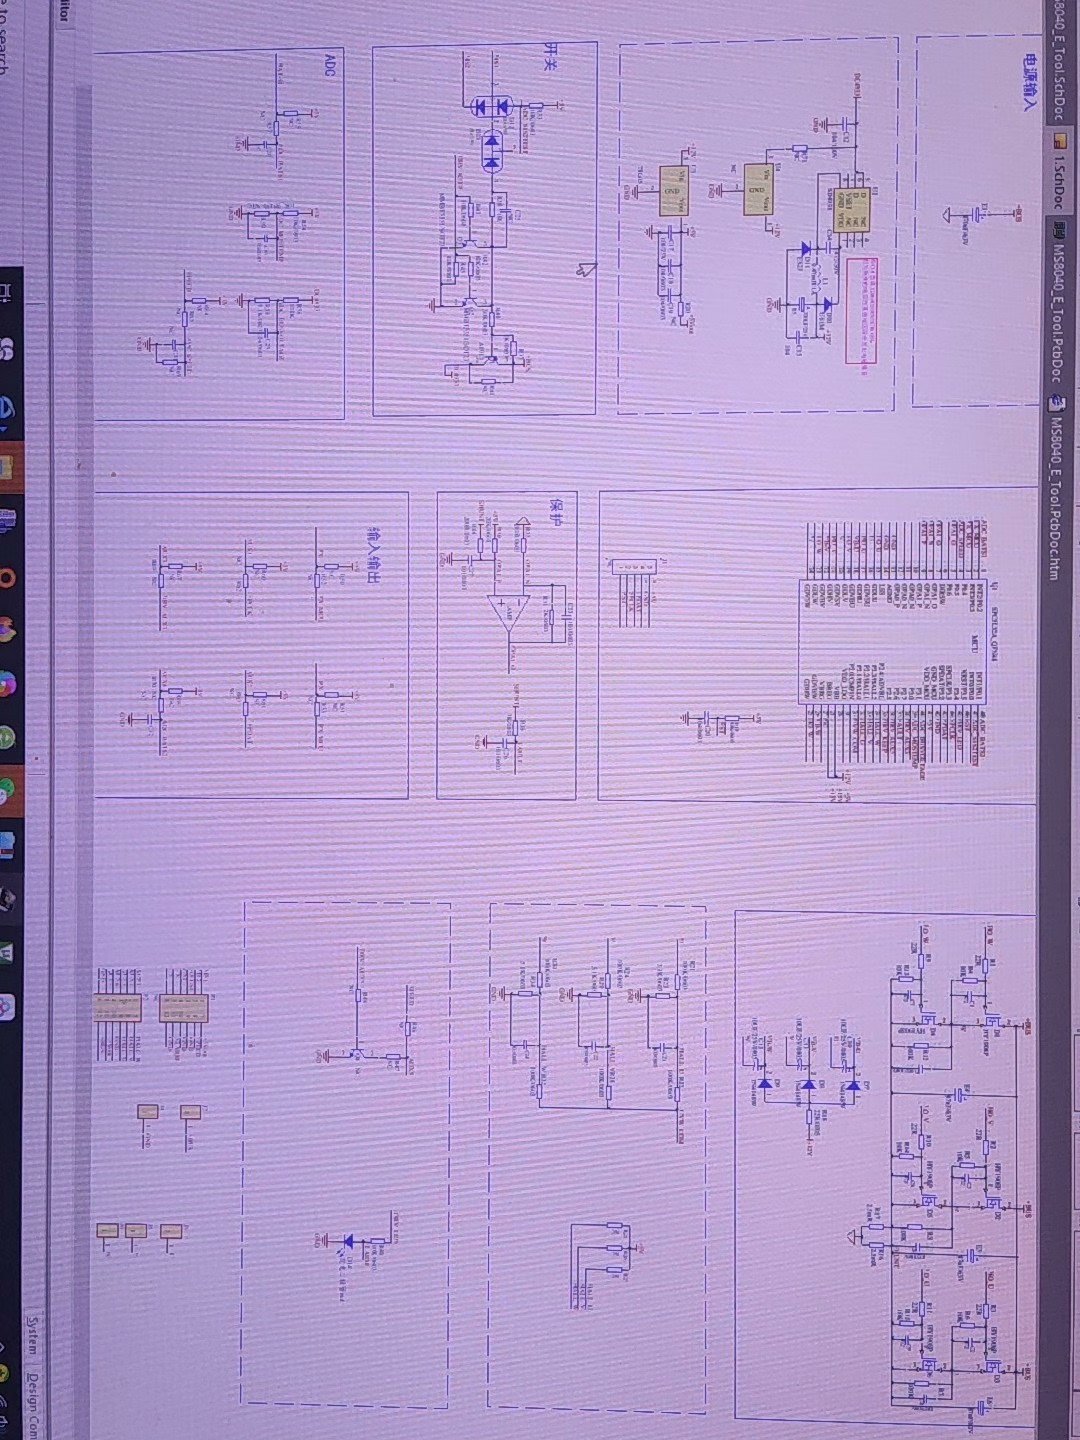
咱今天聊的这个无感方案不带霍尔,靠反电动势硬怼,但启动时照样能给你整出闭环定位,启动力矩直接拉满。波形实测数据说话:24V供电下,带载启动时相电流峰峰值达35A(用LEM传感器测得),换相点抖动控制在±5us以内。效率方面,轻载时整机效率78%,满载飙到85%,这数据在低压方案里算能打的了。实测发现,启动阶段把P参数调大能快速拉起转速,进入稳态后适当降低P值并增加积分分量。具备限流,速度环以及堵转
FOC矢量控制 手把手教学,包括FOC框架、坐标变换、SVPWM、电流环、速度环、有感FOC、无感FOC,霍尔元件,卡尔曼滤波等等,从六步换向到foc矢量控制,一步步计算,一步步仿真,一步步编码实现功能。电流环调参是玄学现场。PID参数别急着调,先用阶跃响应测试,看着波形从癫痫发作到乖巧跟随的过程,比看片还刺激。用示波器抓相电压波形,合格的SVPWM应该像条光滑的正弦鱼,带着六个小尖刺——那是矢量