登录社区云,与社区用户共同成长
邀请您加入社区
文章摘要:边缘计算通过分布式节点解决传统云计算在低延迟、高并发场景中的不足,但面临资源管理、容错和运维等挑战。文章提出分层监控、智能调度和缓存优化等策略,结合Prometheus、Kubernetes等工具实现自动化运维。实践表明,该方案可降低30%延迟、提升25%吞吐量,并通过CI/CD集成缩短50%故障恢复时间。综合采用Python脚本、弹性调度和分布式追踪技术,可构建高效可靠的边缘计算体系。
想象一下,如果用户只想知道商品名字和价格,GraphQL一句查询就能搞定,不用像REST那样先调商品接口再过滤数据,效率直接翻倍。接着,创建项目文件夹,比如叫“docker-graphql-demo”,进去初始化Node项目:,然后安装依赖包。步骤很简单:设置工作目录,复制依赖文件,安装包,再复制代码,暴露4000端口,最后用npm启动服务。接着,建个文件,忽略node_modules之类的没必要
[机器学习-从入门到入土] 拓展-最小二乘法
本文深入探讨了机器学习中最小二乘法的工程实践,从线性回归基础延伸到模型调参的常见陷阱与解决方案。文章重点分析了共线性问题及其诊断方法,并对比了Scikit-learn与Statsmodels在不同场景下的应用。通过介绍岭回归、Lasso等正则化技术,提供了处理矩阵病态、提升模型泛化能力的实用指南,帮助数据科学家在实际项目中避开常见误区。
本文深入探讨了从最小二乘法到迭代重加权最小二乘(IRLS)的优化算法演进历程,揭示了其在机器学习中的关键应用。通过对比不同范数的特性,详细解析了IRLS算法的动态加权机制和实现步骤,并展示了在逻辑回归等场景中的实战效果。文章还对比了现代优化算法的优劣,为开发者提供了算法选择的实用指南。
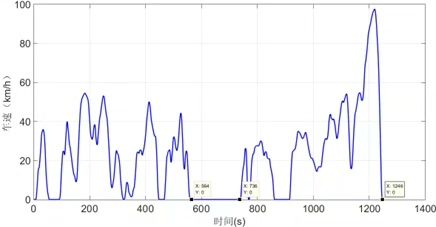
工况合成算法源程序,用于新能源汽车大数据行驶车速数据的特征工况提取。全部采用MATLAB脚本编写。能够换其他大数据车速-时间完成自动化工况合成结果,绘制对比图,输出工况合成结果等。带参考文献,程序解释说明等资料。设计基于马尔可夫链的工况合成算法。基于回归分析设计了工况合成的统计学指标选择方法。提出基于停车时间实现循环工况划分的方法,得到原始工况数据的各统计学指标和车速–加速度联合概率密度,作为合成
线性回归作为机器学习的基础算法,通过最小二乘法实现预测值与实际值的误差最小化,其核心在于参数优化与特征工程。从技术原理看,梯度下降与正规方程是两种主要优化方法,适用于不同规模的数据集。在工程实践中,线性回归因其高效与可解释性,广泛应用于金融风控、电商预测等场景。特别是在数据量适中时,其性能常优于复杂模型。通过特征缩放、异常值处理等技巧,可进一步提升模型表现。本文结合Python实现与工业案例,深入
在机器学习中,假设有。没有关系,求导后消失。
# 总结通过这篇文章,我们从运维的实际需求出发,一步步推导了最小二乘法的数学原理。作为彩笔运维,我深刻体会到:机器学习不是魔法,而是建立在扎实数学基础上的工具。记住:任何复杂系统,都是从最基础的原点开始构建的。作为一个只会写Shell脚本的“彩笔运维”,我决定从最基础的最小二乘法开始,一步步踏入机器学习的门槛。这篇文章,我将从数学原理出发,结合可运行的Python代码,深入剖析最小二乘法。## 从
最小二乘法是数据建模中的基础数学工具,通过最小化误差平方和寻找最佳拟合曲线。其核心原理是构建目标函数并对参数求导,最终转化为解线性方程组的问题。在机器学习领域,该方法构成了线性回归的理论基础,并衍生出岭回归、Lasso等正则化变种。典型应用场景包括实验数据分析、金融预测、工程测量等。通过Python的NumPy和Scikit-learn库可以快速实现最小二乘拟合,同时需要注意异常值处理和模型假设验
线性回归是机器学习与统计建模中最基础且核心的算法,它通过建立因变量与自变量之间的线性关系,实现对连续型目标的预测与解释。其核心原理基于最小二乘法,通过最小化残差平方和来求解最优模型参数,从而量化特征对目标变量的边际效应。在技术价值上,线性回归不仅是预测工具,更是进行归因分析、控制混杂因素和量化变量关系的统计基础,具备最佳线性无偏估计的优良性质。应用场景广泛,涵盖商业营销效果评估、经济学价格弹性分析
模型估计是机器学习中的核心技术,旨在通过数学函数建立输入特征与输出目标的关系。最小二乘法作为经典方法,通过最小化预测误差平方和求解参数,但其对异常值敏感,促生了Huber损失等鲁棒替代方案。最大似然估计从概率视角出发,寻找使观测数据出现概率最大的参数,具有一致性和渐进正态性等理论优势。贝叶斯估计则引入先验知识,通过后验分布提供参数不确定性度量,特别适合小样本场景。这些方法最终都转化为优化问题,梯度
本文系统介绍了机器学习的三大范式:监督学习、无监督学习和强化学习。监督学习部分重点讲解了分类与回归(含最小二乘法、欠拟合/过拟合)、支持向量机(SVM)、随机森林(特征随机性原理)以及梯度提升树(GBDT与XGBoost对比);无监督学习解析了聚类(K-Means)和降维(PCA)技术;强化学习则从马尔可夫决策过程、贝尔曼方程等数学模型切入,阐述其通过环境交互实现策略优化的机制,并探讨了探索-利用
摘要: 本文深入解析二叉搜索树(BST)的核心特性——有序性,通过LeetCode 98(验证BST)和235(BST最近公共祖先)两道经典题目,揭示BST的解题逻辑。98题强调全局有序性,需通过中序遍历或递归区间法验证;235题则利用BST有序性实现高效自顶向下搜索。文章对比了BST与普通二叉树的操作差异,提供Python/Java/C++三语言代码实现,并延伸至BST家族题(搜索、插入、删除、
本文提供了使用Python的NumPy和SciPy库求解线性方程组最小二乘解的实战指南。针对数据科学中的超定方程问题,文章详细对比了NumPy.linalg.lstsq处理线性模型与SciPy.optimize.least_squares处理非线性模型的优劣,并通过弹簧系数估计等代码示例,帮助开发者快速掌握从数据拟合到模型评估的完整流程。
模型基于KDA混合线性注意力机制(Kimi Delta Attention)和注意力残差(Attention Residuals)技术构建,原生支持视觉理解,并拥有100万token上下文窗口,在保持顶尖能力的同时,将KV Cache压缩75%,长上下文解码速度最高提升6.3倍,大幅优化了训练与推理的效率及成本。例如,真武M890对Kimi K3模型架构的核心算子进行优化,显著提升推理的算力和带宽
本文通过Python实战对比最小二乘法和卡尔曼滤波在GPS定位中的效果,详细展示了两种算法的实现过程与性能差异。使用NumPy和filterpy库,模拟GPS数据并可视化结果,揭示卡尔曼滤波在噪声抑制和动态跟踪上的优势,为信号处理领域提供实用参考。
本文通过房价预测和用户流失分析两个实际案例,详细展示了如何使用Excel和Python实现多元线性回归建模。从数据准备到模型解读,深入浅出地解释了最小二乘法在业务决策中的应用价值,帮助读者掌握这一机器学习核心技术。
本文详细介绍了如何使用Python和OpenCV实现专业级相机色彩校正,重点讲解了最小二乘法在计算色彩校正矩阵(CCM)中的应用。通过24色卡拍摄、数据处理、带约束的最小二乘法实现等步骤,帮助读者掌握从理论到实践的完整流程,解决实际工程中的色彩偏差问题。
在三维数据处理与计算机视觉领域,模型拟合是一项基础且关键的技术,其核心目标是从离散的观测数据中恢复出潜在的几何形状参数。从原理上讲,拟合通常基于最小二乘法,通过最小化观测值与模型预测值之间的误差平方和来求解最优参数。在三维几何拟合中,球体拟合因其在工业检测、逆向工程和机器人标定中的广泛应用而成为高频需求。代数拟合通过线性化技巧将非线性问题转化为线性最小二乘求解,计算高效但可能对噪声敏感;几何拟合则
本文对比了最小二乘法与卡尔曼滤波在动态系统状态估计中的表现,通过Python+NumPy实现简易卡尔曼滤波器,并以GPS定位为例展示其优势。卡尔曼滤波通过递归更新和误差传播,显著提升估计精度,特别适合处理时序数据。文章包含完整代码实现和性能对比,帮助读者掌握这一强大工具。
本文通过Python的NumPy和Matplotlib,直观展示了最小二乘法的几何意义,从向量投影到代码实践。通过三维可视化和实际案例,帮助读者理解最小二乘法在数据科学和机器学习中的应用,避免死记硬背公式,提升学习效率。
本文通过Python和NumPy实战演示了最小二乘法和卡尔曼滤波在GPS噪声处理中的应用。从数据生成到算法实现,详细对比了两种方法的优劣,并提供了混合策略和进阶调试技巧,帮助开发者在实际项目中做出最优算法选择。
本文详细介绍了如何使用Python和NumPy实现相机色彩校正矩阵(CCM)的计算,通过最小二乘法求解带约束的优化问题,提升数字图像处理的色彩保真度。文章包含环境配置、数据准备、算法实现及结果验证,适合开发者深入理解CCM计算原理并应用于实际工程。
本文详细介绍了如何利用Python和最小二乘法自动计算相机CCM矩阵,实现色彩校正的自动化流程。通过24色卡数据采集和约束最小二乘法优化,该方法显著提升了色彩还原的准确性和效率,解决了传统手动调色和商业软件的高成本问题。适用于实验室和产线环境,为图像算法工程师提供了一套高效、可复用的技术方案。
本文介绍如何使用Python和NumPy构建一个自动化色彩校正矩阵(CCM)计算工具,通过最小二乘法实现从色卡数据到优化矩阵的一键生成。文章详细讲解了核心原理、工程化实现流程及高级功能扩展,帮助开发者快速掌握数字图像处理中的色彩校正技术,大幅提升工作效率。
本文详细介绍了如何使用Python和NumPy实现相机色彩校正矩阵(CCM)的计算,通过最小二乘法优化算法解决图像色彩偏差问题。文章包含完整的代码示例和色差评估方法,帮助开发者快速掌握专业级色彩校正技术,提升图像处理质量。
线性回归是机器学习中最基础的监督学习算法之一,其核心在于通过最小二乘法求解最优参数,使预测误差的平方和最小。该方法基于线性模型假设,利用数学推导(如偏导优化)得出权重w与偏置b的闭式解,具备计算高效、可解释性强的技术价值。广泛应用于房价预测、销售趋势分析、实验数据拟合等场景。本文聚焦线性回归与最小二乘法的结合,详解公式推导逻辑,并通过NumPy手写实现回归参数计算,帮助读者夯实统计建模基础,掌握从