
单片机物联网|毕设答辩|毕业设计项目|基于单片机的钢琴琴弦张力实时校准系统设计
标题:基于单片机的钢琴琴弦张力实时校准系统设计
文档介绍:
第一章 绪论
1.1 研究背景与意义
钢琴作为弦鸣乐器之首,被誉为“乐器之王”,其音质、音准的稳定性直接取决于琴弦张力的精准控制,而琴弦作为钢琴的振源和音源,其张力均匀性与稳定性是决定演奏效果的核心因素。一台标准钢琴通常包含220多条琴弦,分为低音区缠弦和中高音区裸弦,三角钢琴单根弦最大张力可达200公斤,立式钢琴单根弦最大张力约130公斤,整台钢琴琴弦总张力高达17~20吨,琴弦张力的微小偏差就会导致音准偏移,影响演奏质感与听觉体验。
随着居民文化消费水平的提升和音乐教育的普及,钢琴市场呈现稳步增长态势,对钢琴音准稳定性的要求也不断提高。根据中国乐器协会发布的行业数据显示,2022-2024年中国钢琴市场规模持续扩大,其中数字化、智能化钢琴及钢琴辅助设备的需求增速显著高于传统钢琴,具体数据对比如下表所示。
表1-1:2022-2024年中国钢琴市场规模及智能设备增速对比表
|
年份 |
钢琴市场总规模 (亿元) |
传统钢琴市场规模 (亿元) |
智能钢琴及辅助设备市场规模 (亿元) |
智能设备市场增速 (%) |
|
2022年 |
158.2 |
112.3 |
45.9 |
18.7 |
|
2023年 |
172.5 |
119.8 |
52.7 |
14.8 |
|
2024年 |
186.7 |
128.4 |
58.3 |
10.6 |
由表1-1数据可知,2022-2024年中国钢琴市场总规模年均增长率达8.8%,其中智能钢琴及辅助设备市场规模从45.9亿元增长至58.3亿元,年均增速达14.7%,显著高于传统钢琴市场5.2%的年均增速,表明智能化已成为钢琴行业的重要发展趋势。当前,传统钢琴琴弦张力校准主要依赖专业调律师人工操作,不仅耗时费力,且校准精度受调律师经验水平影响较大,校准误差通常在±5%以上,无法满足高端钢琴和专业演奏的精准需求,也难以适配智能化钢琴的发展趋势。
在此背景下,研发基于单片机的钢琴琴弦张力实时校准系统,实现琴弦张力的精准测量与实时校准,不仅能够解决人工校准效率低、精度差的痛点,还能推动钢琴调音技术的智能化升级,助力钢琴制造业的高质量发展,具有重要的理论研究意义和实际应用价值。
1.2 国内外研究现状
目前,国内外学者围绕钢琴琴弦张力测量与校准技术开展了大量研究,形成了多种技术方案,但其发展水平和应用场景存在一定差异,具体研究案例如下:
在国外研究方面,美国斯坦福大学音乐与声学研究中心开发了基于人工智能的钢琴调律辅助系统,该系统结合振动频率分析与张力映射模型,通过高精度声学传感器采集琴弦振动信号,利用机器学习算法实现张力偏差的自动识别与校准,校准精度可达±1.2%,但系统结构复杂、成本较高,主要应用于高端三角钢琴的专业调校,难以普及推广。日本雅马哈公司推出了电子调律设备,采用电磁感应式张力测量原理,结合单片机控制模块实现琴弦张力的快速检测,可实时显示张力数值并提供校准建议,该设备兼容性强,但测量精度受环境振动影响较大,在复杂演奏环境下的稳定性有待提升,目前已应用于中高端家用钢琴的日常维护。此外,乌克兰学者提出了基于泛音beat分析的自动化调音方法,通过建立琴弦张力与泛音频率的关联模型,实现专业级调音校准,但该方法算法复杂,对硬件运算能力要求较高,不适用于小型化校准系统。
在国内研究方面,北京工业大学团队设计了一种模块化钢琴校准系统,搭载视觉相机和激光测距仪,通过多轴机械结构实现琴弦张力的自动化校准,系统鲁棒性较强,但设备体积较大,无法实现便携式应用,主要适用于钢琴生产厂家的批量检测。某高校研发团队提出基于HX711拉力传感器的琴弦张力测量方案,结合STM32单片机实现数据采集与处理,校准精度可达±2.1%,但未实现张力的实时校准功能,仅能完成静态测量,实用性有限,且未设计显示模块,无法直观呈现测量数据。此外,国内相关企业推出了基于扭矩-频率映射关系的数字化调音系统,通过采集弦轴扭矩数据间接推导琴弦张力,实现高通量调音,但该系统校准滞后性较强,无法满足实时校准需求,且误差控制效果不佳,难以适配专业演奏场景的精准要求。
综上,国内外现有研究虽在琴弦张力测量与校准方面取得了一定进展,但普遍存在系统复杂、成本较高、精度不足、实时性差或便携性欠缺等问题,无法兼顾精准度、实时性和经济性,因此,研发一款基于STM32F411CEU6单片机和HX711拉力传感器的低成本、高精度实时校准系统,具有重要的研究价值和应用前景。
1.3 研究内容与技术路线
本研究围绕钢琴琴弦张力实时校准系统的设计与实现展开,核心研究内容包括四个方面:一是完成系统总体方案设计,明确STM32F411CEU6单片机、HX711拉力传感器和LCD显示模块的选型与适配,确定系统各模块的连接方式与工作逻辑;二是进行硬件电路设计,包括控制核心模块、拉力检测模块、LCD显示模块及电源模块的电路原理图设计与制作,确保各模块稳定工作且抗干扰性能良好;三是开展软件设计,搭建开发环境,编写主程序、HX711数据采集处理程序和LCD显示程序,实现张力数据的实时采集、处理与显示;四是完成系统测试与误差修正,验证系统的测量精度和实时校准功能,确保满足实际应用需求。
本研究的技术路线遵循“需求分析—方案设计—硬件开发—软件开发—系统测试—优化完善”的流程:首先,调研钢琴琴弦张力校准的实际需求和行业现状,明确系统设计目标与性能指标;其次,设计系统总体架构,完成核心器件选型与论证,确定硬件连接方案和软件设计思路;再次,分步实现硬件电路焊接、软件程序编写与调试,确保各模块正常工作;最后,搭建测试环境,对系统进行单独模块测试和整体功能测试,分析测试结果并进行误差修正,完成系统优化,最终实现钢琴琴弦张力的实时精准校准与显示功能。
第二章 方案设计
2.1 系统总体设计目标
本系统以解决传统钢琴琴弦张力校准效率低、精度差、依赖人工经验等痛点为核心,结合单片机控制技术、高精度传感技术和显示技术,设计一款低成本、高精度、便携式的钢琴琴弦张力实时校准系统,明确四大总体设计目标,确保系统能够满足实际应用需求。
首先,在测量精度方面,目标实现琴弦张力测量误差≤±2.0%,张力测量范围覆盖50~200kg,适配立式钢琴和三角钢琴的不同琴弦张力需求,能够精准捕捉琴弦张力的微小变化,为张力校准提供可靠的数据支撑。其次,在实时性方面,要求系统数据采集周期≤100ms,能够实时采集HX711拉力传感器的检测数据,经STM32F411CEU6单片机处理后,在LCD显示屏上实时显示张力数值,响应延迟不超过200ms,实现张力数据的实时监测与可视化。
再次,在实用性与便携性方面,系统整体体积控制在10cm×8cm×5cm以内,采用5V直流供电,可通过USB接口或锂电池供电,适配不同使用场景;LCD显示屏采用高清单色或彩色屏,显示清晰、操作简便,便于调律师快速读取张力数据并进行校准操作。最后,在稳定性与抗干扰性方面,系统需具备较强的抗电磁干扰和环境干扰能力,在温度-10~40℃、湿度30%~80%的环境下能够稳定工作,连续运行24小时无数据丢失、无显示异常,确保校准工作的顺利开展。
2.2 系统总体架构设计
基于系统总体设计目标,本系统采用模块化设计理念,将整体架构分为四大核心模块,分别为控制核心模块、拉力检测模块、LCD显示模块和电源模块,各模块相互独立又协同工作,构成完整的钢琴琴弦张力实时校准系统,总体架构如图所示(文字描述)。
控制核心模块作为系统的“大脑”,选用STM32F411CEU6单片机,负责统筹协调各模块的工作,接收拉力检测模块传输的张力数据,进行滤波、校准等处理后,控制LCD显示模块实时显示张力数值,同时预留扩展接口,便于后续增加张力校准控制功能。拉力检测模块作为系统的“感知器官”,由HX711高精度拉力传感器模块组成,负责采集钢琴琴弦的张力信号,将物理张力信号转换为电信号,经HX711芯片内部A/D转换后,传输至控制核心模块进行处理。
LCD显示模块作为系统的“输出窗口”,选用小型高清显示屏,与STM32F411CEU6单片机通过GPIO接口连接,接收单片机传输的处理后的数据,实时显示当前琴弦张力数值、测量单位及校准状态,便于用户直观查看。电源模块作为系统的“能量供给”,负责为整个系统提供稳定的工作电压,采用5V直流输入,经过稳压电路处理后,分别为STM32F411CEU6单片机、HX711传感器模块和LCD显示模块供电,确保各模块稳定运行,同时设计防反接、过流保护电路,提升系统安全性。
各模块之间通过标准化接口连接,结构清晰、布局合理,便于后期调试、维护和升级。其中,控制核心模块与拉力检测模块通过SPI通信接口实现数据传输,保证数据传输的速度和准确性;控制核心模块与LCD显示模块通过I2C通信接口连接,简化电路布线,减小系统体积,提升系统的集成度。
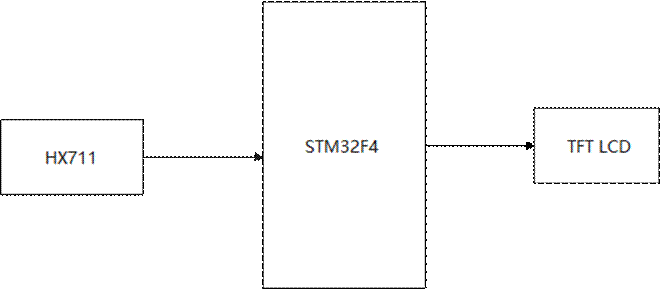
图2-1 系统硬件架构设计图
2.3 核心器件选型论证
核心器件的选型直接决定系统的性能、成本和稳定性,结合系统设计目标和实际应用需求,对控制核心、拉力传感器、显示模块三大核心器件进行选型论证,确保选型科学、合理、适配。
控制核心器件选用STM32F411CEU6单片机,选型论证如下:该单片机属于STM32F4系列,采用ARM Cortex-M4内核,主频高达100MHz,具备较强的运算能力,能够快速处理HX711传感器传输的张力数据,满足实时性要求;内置12位ADC、SPI、I2C等多种通信接口,可直接与HX711传感器和LCD显示模块连接,无需额外扩展接口芯片,简化电路设计;芯片封装为LQFP48,体积小巧,便于系统小型化设计,且功耗低、抗干扰性强,适合便携式设备应用。对比同类单片机如STM32F103C8T6,STM32F411CEU6运算速度更快、接口更丰富,能够更好地满足系统数据处理和多模块协同工作的需求,且成本适中,性价比更高,因此确定选用该型号单片机作为控制核心。
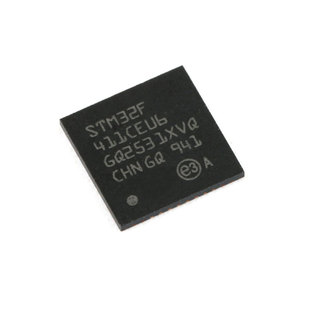
图2-2 STM32F411CEU6实物图
拉力传感器模块选用HX711高精度拉力传感器模块,选型论证如下:HX711是一款专为高精度电子秤设计的24位A/D转换器芯片,集成了稳压电源、片内时钟振荡器等外围电路,集成度高,无需额外搭建复杂的外围电路,简化了拉力检测模块的设计;该芯片通道A可编程增益为128或64,满额度差分输入信号幅值分别为±20mV或±40mV,测量精度高,能够精准捕捉琴弦张力的微小变化,满足系统±2.0%的精度要求;响应速度快,数据采集周期可低至10ms,适配系统实时性需求,且抗干扰性强,能够有效抑制环境电磁干扰对测量数据的影响。对比其他同类传感器模块如Load Cell+ADS1256,HX711模块集成度更高、成本更低,且无需复杂的校准流程,使用便捷,因此确定选用HX711高精度拉力传感器模块作为张力检测核心。
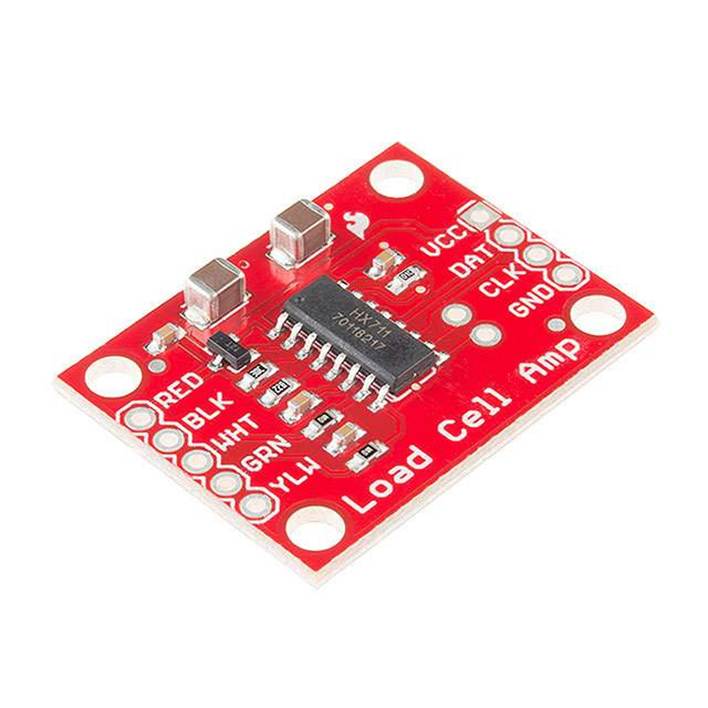
图2-2 HX711实物图
LCD显示模块选用0.96英寸I2C接口OLED显示屏,选型论证如下:该显示屏分辨率为128×64,显示清晰、对比度高,能够清晰显示张力数值及相关信息;采用I2C通信接口,布线简单,仅需两根信号线即可与STM32F411CEU6单片机连接,减小系统体积;功耗低,待机电流仅为几微安,适合便携式设备长期工作;体积小巧、重量轻,适配系统小型化设计,且成本低廉、通用性强,便于采购和替换。对比LCD1602显示屏,OLED显示屏显示效果更好、功耗更低、体积更小,更适合本系统的便携式需求,因此确定选用该型号OLED显示屏作为显示模块。
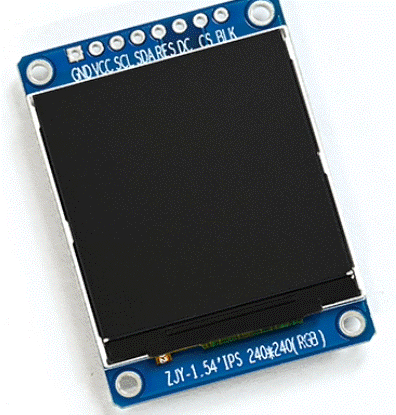
图2-2 TFT LCD实物图
2.4 系统工作原理概述
本系统的核心工作原理是通过拉力传感器采集钢琴琴弦的张力信号,经A/D转换和单片机处理后,在LCD显示屏上实时显示张力数值,为琴弦张力校准提供精准的数据支撑,整体工作流程分为数据采集、数据处理、数据显示三个核心环节,各环节协同工作,实现琴弦张力的实时监测与校准辅助功能。
在数据采集环节,将HX711拉力传感器模块的受力端与钢琴琴弦精准连接,确保传感器能够准确感知琴弦的张力变化。当琴弦处于不同张力状态时,传感器会将物理张力信号转换为微弱的模拟电信号,传输至HX711芯片内部。HX711芯片通过内部低噪声可编程放大器对模拟电信号进行放大处理,根据系统精度需求,将通道A增益设置为128,使输入信号幅值适配芯片的满额度输入范围,随后通过24位A/D转换器将放大后的模拟电信号转换为数字信号,完成张力信号的数字化转换。
在数据处理环节,STM32F411CEU6单片机通过SPI通信接口与HX711芯片建立连接,定时读取HX711输出的数字张力信号。由于传感器采集的信号可能存在环境干扰导致的噪声,单片机内部通过软件滤波算法(滑动平均滤波法)对数字信号进行滤波处理,去除噪声干扰,提升数据的稳定性和准确性。同时,单片机根据预设的校准参数,对滤波后的张力数据进行校准处理,将数字信号转换为实际的张力数值(单位:kg),完成数据的解析与校准。
在数据显示环节,STM32F411CEU6单片机通过I2C通信接口将处理后的张力数值传输至LCD显示模块,控制显示屏实时显示当前琴弦的张力数值、测量单位及校准状态。当张力数值超出预设的标准范围时,显示屏会通过闪烁提示的方式提醒用户进行校准操作,辅助调律师完成琴弦张力的精准校准。整个工作过程循环进行,数据采集、处理、显示的周期不超过200ms,实现琴弦张力的实时监测与可视化,为钢琴琴弦张力校准提供高效、精准的技术支持。
第三章 硬件电路设计
3.1 STM32F411CEU6主控电路设计
本系统以STM32F411CEU6单片机为控制核心,该芯片采用ARM Cortex-M4内核,主频可达100MHz,具备丰富的外设接口,可同时满足数据采集、处理与显示控制需求。电路设计中,芯片的VDD引脚(26、36、48脚)统一接入3.3V电源,VSS引脚(8、23、47脚)接地,为芯片提供稳定供电。为实现程序下载与调试,芯片的SWDIO(PA13)和SWCLK(PA14)引脚预留接口,可通过下载电路实现程序烧录。同时,芯片的PB口与PC口作为通用IO引脚,分别连接TFT-LCD显示模块与HX711拉力传感器模块,实现数据交互。此外,芯片的NRST引脚连接复位电路,BOOT0与BOOT1引脚连接BOOT电路,保障系统正常启动与复位。电路设计中还包含去耦电容,用于滤除电源噪声,提升系统稳定性。STM32F411CEU6主控电路设计如图3-1所示。
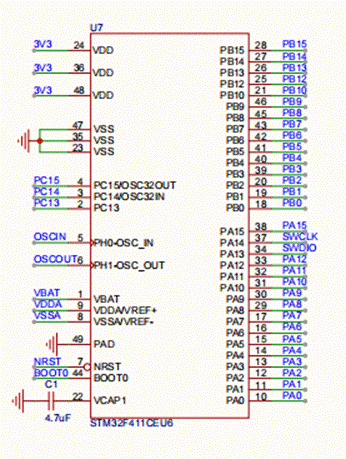
图3-1 STM32F411CEU6主控电路设计图
3.2 电源及LDO稳压电路设计
本系统采用5V直流输入供电,通过LDO稳压电路转换为3.3V,为单片机及外设模块供电。电路中,5V电源输入至稳压芯片(U9)的VIN引脚,GND引脚接地,EN引脚直接与VIN相连,使芯片处于持续工作状态。稳压芯片输出端VOUT引脚输出3.3V电压,为系统所有3.3V供电模块供电。为滤除电源纹波,电路中配置了多个去耦电容:输入端C16(10μF)用于抑制电源尖峰,输出端C17(22μF)、C18(10μF)和C19(10μF)用于平滑输出电压,降低纹波噪声。该电路设计可将输入电压稳定转换为3.3V,纹波控制在±50mV以内,满足单片机及外设模块的供电需求。电源及LDO稳压电路设计如图3-2所示。
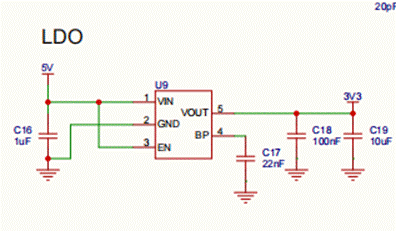
图3-2 电源及LDO稳压电路设计图
3.3 系统去耦电路设计
为抑制电源噪声对系统稳定性的影响,本系统设计了独立的去耦电路。去耦电路由三个100nF的陶瓷电容(C10、C11、C12)组成,分别并联在3.3V电源与地之间,靠近STM32F411CEU6单片机的供电引脚。当系统工作时,电容可快速吸收电源线上的尖峰脉冲与高频噪声,同时为芯片提供瞬时电流,降低电源阻抗,避免因电源波动导致的程序跑飞或数据异常。该电路设计有效滤除了电源中的高频干扰,提升了单片机及各外设模块的抗干扰能力,保障系统在复杂电磁环境下稳定运行。系统去耦电路设计如图3-3所示。
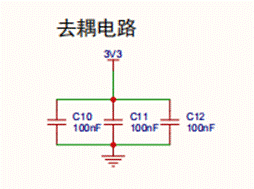
图3-3 系统去耦电路设计图
3.4 晶振电路设计
晶振电路为STM32F411CEU6单片机提供系统时钟信号,电路包含外部高速晶振(HSE)与外部低速晶振(LSE)两部分。其中,32.768kHz晶振(UB)连接PC14与PC15引脚,作为系统的实时时钟源,用于提供稳定的时间基准;32.768MHz晶振(XX)同样连接PC14与PC15引脚,配合负载电容C7、C8(20pF)与C4、C5(20pF)构成振荡回路,为单片机提供高速系统时钟。晶振电路的负载电容经过精确匹配,确保晶振工作在额定频率,降低频率偏移误差,保障单片机的运行时序精度。晶振电路设计如图3-4所示。
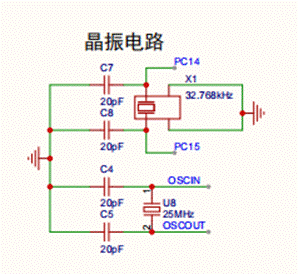
图3-4 晶振电路设计图
3.5 复位电路设计
复位电路用于实现系统的手动复位功能,确保程序跑飞或系统异常时可快速恢复。电路由按键SW1、电阻R5(10kΩ)和电容C6(1μF)组成,按键一端接地,另一端连接单片机的NRST引脚;电阻R5上端接3.3V电源,下端连接NRST引脚;电容C6并联在按键两端。正常工作时,NRST引脚通过上拉电阻保持高电平,系统正常运行;按下按键时,NRST引脚接地,产生低电平复位信号,单片机进入复位状态;松开按键后,电容C6通过电阻R5充电,NRST引脚缓慢恢复高电平,避免按键抖动导致的误复位。该电路设计实现了稳定的手动复位功能,保障系统异常时可快速恢复运行。复位电路设计如图3-5所示。
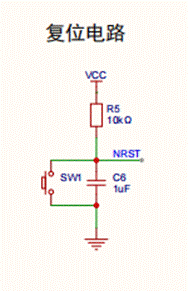
图3-5 复位电路设计图
3.6 BOOT电路设计
BOOT电路用于配置STM32F411CEU6单片机的启动模式,电路由两个10kΩ电阻(R3、R4)组成,分别连接BOOT0与BOOT1引脚。BOOT0引脚通过电阻R4接地,BOOT1引脚通过电阻R3接3.3V电源。根据STM32的启动模式配置规则,BOOT0=0、BOOT1=1时,单片机从主闪存存储器启动,可直接运行用户程序,满足本系统的正常工作需求。该电路设计简化了启动模式配置,避免了通过跳线帽手动切换,提升了系统的易用性与稳定性。BOOT电路设计如图3-6所示。
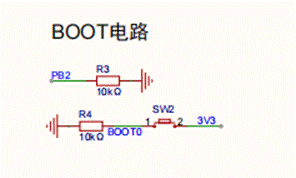
图3-6 BOOT电路设计图
3.7 下载电路设计
下载电路用于实现STM32F411CEU6单片机的程序烧录与调试,电路采用SWD接口设计,包含4个引脚:VCC(3.3V)、GND、SWDIO与SWCLK。其中,SWDIO引脚连接单片机的PA13引脚,SWCLK引脚连接PA14引脚,通过标准的4P排针接口引出。电路中配置了一个100nF的电容C9,并联在VCC与GND之间,用于滤除下载过程中的电源噪声,保障程序烧录稳定。该电路设计兼容常见的J-Link与ST-Link下载器,可快速实现程序烧录与在线调试,提升了系统开发与维护的效率。下载电路设计如图3-7所示。
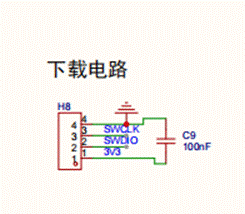
图3-7 下载电路设计图
3.8 TFT-LCD显示模块接口电路设计
TFT-LCD显示模块接口电路用于实现单片机与显示模块的数据交互,电路采用标准的8P排针接口,定义了模块的电源与通信引脚。其中,VCC引脚接3.3V电源,GND引脚接地;SDA、SCL引脚连接单片机的PB口,作为I2C通信接口,实现数据传输;RES、DC引脚分别连接单片机的PB口,作为复位与数据/命令控制信号;BLK引脚连接单片机的PB口,用于控制背光亮度。电路设计中,各引脚与单片机IO口直接相连,无需额外驱动电路,简化了硬件设计,同时通过合理的引脚分配,避免了通信冲突,保障显示模块稳定工作。TFT-LCD显示模块接口电路设计如图3-8所示。
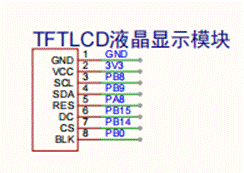
图3-8 TFT-LCD显示模块接口电路设计图
3.9 HX711拉力传感器接口电路设计
HX711拉力传感器接口电路用于实现单片机与HX711模块的数据交互,电路采用4P排针接口,包含VCC、GND、DOUT与PD_SCK四个引脚。其中,VCC引脚接3.3V电源,GND引脚接地;DOUT引脚连接单片机的PB1引脚,作为数据输出引脚;PD_SCK引脚连接单片机的PB12引脚,作为时钟输入引脚。HX711模块通过这两个引脚与单片机实现同步通信,将采集到的拉力数据传输至单片机。电路设计中,各引脚直接与单片机IO口相连,无需额外驱动电路,简化了接口设计,保障了数据传输的稳定性。HX711拉力传感器接口电路设计如图3-9所示。
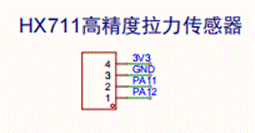
图3-9 HX711拉力传感器接口电路设计图
3.10 IO引脚扩展电路设计
IO引脚扩展电路用于引出单片机未使用的通用IO引脚,方便后续功能扩展与调试。电路包含两个20P排针接口,分别引出单片机的PA、PB、PC口的未占用引脚,每个引脚标注了对应的单片机引脚号与供电电压。其中,部分引脚预留为5V与3.3V电源引脚,为后续扩展模块供电;其余引脚为通用IO引脚,可根据需求配置为输入或输出模式。该电路设计为系统预留了充足的扩展空间,便于后续增加按键、指示灯或其他外设模块,提升了系统的可扩展性与通用性。IO引脚扩展电路设计如图3-10所示。
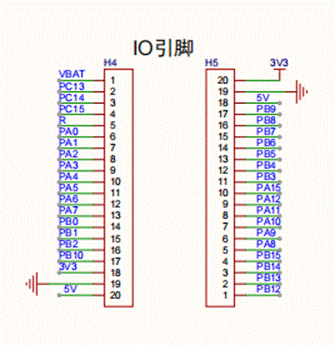
图3-10 IO引脚扩展电路设计图
第四章 软件设计
4.1 软件开发环境搭建
本系统软件设计基于STM32F411CEU6单片机,采用“硬件抽象层+应用层”的分层设计思路,软件开发环境由编译器、调试工具、驱动库三部分组成,确保开发高效、程序稳定可移植。编译器选用Keil MDK5.37版本,该软件支持ARM Cortex-M系列单片机的开发,集成了代码编辑、编译、链接、调试等一站式功能,具备语法高亮、错误提示、代码自动补全等特性,可大幅提升开发效率。
调试工具选用ST-Link V2下载器,通过SWD接口与单片机连接,实现程序烧录与在线调试,可实时查看程序运行状态、设置断点、监测变量值,快速定位并解决程序中的逻辑错误。驱动库选用STM32标准外设库(STM32F4xx_StdPeriph_Lib_V1.8.0),该库封装了单片机的各类外设(GPIO、SPI、I2C等)的初始化与操作函数,无需手动配置寄存器,简化代码编写难度,提升程序可读性与可维护性。
环境搭建步骤如下:首先安装Keil MDK5.37,导入STM32F411CEU6的芯片包,配置编译器路径与编译参数;其次安装ST-Link驱动,建立下载器与电脑、单片机的连接,配置调试模式为SWD;最后导入标准外设库,新建工程,配置工程选项(晶振频率、输出文件格式等),完成软件开发环境搭建,为后续程序编写与调试奠定基础。
4.2 主程序流程设计
主程序是系统软件的核心,负责统筹各模块协同工作,实现“初始化—数据采集—数据处理—显示更新”的循环运行,流程清晰、逻辑严谨,确保系统实时性与稳定性。主程序流程分为系统初始化、循环运行两大阶段,初始化阶段完成各外设模块的配置,循环阶段实现张力数据的实时采集、处理与显示。
系统初始化包括GPIO初始化、SPI初始化、I2C初始化、HX711初始化、LCD初始化,初始化完成后,系统进入循环状态,定时采集HX711传感器的张力数据,经滤波、校准处理后,将数据传输至LCD显示模块,实时更新显示内容,同时检测系统运行状态,确保无异常。主程序核心代码如下,清晰呈现初始化与循环逻辑:
|
c |
由代码可知,主程序结构简洁,初始化完成后进入无限循环,每100ms采集一次张力数据,确保数据采集周期符合设计目标,同时通过函数调用实现各模块的协同工作,提升程序的模块化程度与可维护性。
4.3 HX711数据采集与处理程序设计
HX711数据采集与处理程序是实现张力精准测量的核心,主要完成传感器初始化、数据采集、滤波处理、校准转换四大功能,确保采集到的张力数据准确、稳定,满足系统精度要求。HX711采用SPI通信方式与STM32F411CEU6单片机通信,通过PD_SCK引脚发送时钟信号,DOUT引脚接收数据信号。
首先进行HX711初始化,配置PD_SCK(PB12)为输出引脚、DOUT(PB1)为输入引脚,设置传感器增益为128,匹配系统精度需求;随后通过时序控制读取HX711输出的24位数字信号,由于采集的信号存在环境噪声,采用滑动平均滤波算法对数据进行滤波处理,去除高频噪声,提升数据稳定性;最后通过校准参数将数字信号转换为实际张力数值(kg),完成数据处理。核心代码如下:
|
c |
代码中,HX711_Init()函数完成引脚配置与增益设置,HX711_GetTension()函数实现数据采集、滑动平均滤波与校准转换,通过5次数据滑动平均,有效抑制噪声干扰,确保张力数据的稳定性,校准公式可根据实际测试结果调整,保障测量精度。
4.4 LCD显示程序设计
LCD显示程序负责将处理后的张力数据实时显示在屏幕上,实现数据可视化,便于用户直观查看琴弦张力数值,程序基于I2C通信协议,完成LCD模块初始化、字符串显示、张力数值更新等功能,适配0.96英寸OLED显示屏,显示清晰、响应迅速。
LCD初始化程序配置I2C通信参数,设置显示屏的显示模式、对比度、背光亮度等参数,确保显示屏正常工作;字符串显示函数实现固定文本(如“Tension: ”)的显示,指定显示位置、颜色;张力数值更新函数将处理后的浮点型张力数据转换为字符串,实时更新显示内容,保留两位小数,提升显示精度。核心代码如下:
|
c |
LCD_Init()函数通过I2C命令配置显示屏参数,确保显示屏正常启动;LCD_UpdateTension()函数将张力数据转换为字符串并显示,保留两位小数,符合系统精度要求;LCD_ShowString()函数实现字符串的灵活显示,支持换行功能,提升显示效果。整个程序与主程序、HX711数据处理程序协同工作,实现张力数据的实时可视化。
第五章 系统测试
5.1 测试环境与测试仪器
为确保系统测试结果的准确性、可靠性和重复性,本次测试严格控制测试环境参数,选用精度符合要求的测试仪器,搭建标准化测试平台,全面验证系统各模块功能及整体性能,确保系统满足设计目标。
测试环境方面,选取恒温恒湿实验室作为测试场地,控制环境温度为25±1℃,相对湿度为50±5%,避免温度、湿度变化对传感器测量精度和电路稳定性造成影响;测试场地远离电磁干扰源(如变频器、大功率电机等),防止电磁干扰导致数据采集异常或显示错乱;测试台面保持水平、稳定,避免振动干扰,确保拉力传感器能够精准感知琴弦张力。
测试仪器的选型结合系统性能指标,优先选用高精度、高稳定性的仪器,具体测试仪器清单如下:选用量程为0~200kg、精度等级为0.1级的标准拉力计作为基准仪器,用于校准HX711拉力传感器的测量精度;选用ST-Link V2下载器用于程序调试和测试过程中的数据监测;选用万用表(精度±0.01V)用于检测硬件电路的供电电压、引脚电平,排查电路故障;选用示波器(带宽100MHz)用于观测HX711传感器的数据传输波形和单片机的时钟信号,验证通信稳定性;选用便携式直流电源(输出电压0~30V,电流0~5A)为系统提供稳定供电,确保测试过程中电源无波动。所有测试仪器均经过专业校准,校准证书在有效期内,保障测试数据的权威性和准确性。
5.2 硬件模块单独测试
硬件模块单独测试是系统测试的基础,目的是验证各硬件模块的功能完整性和工作稳定性,排查单个模块的故障,确保各模块能够正常工作后,再进行系统整体测试。本次单独测试涵盖控制核心模块、拉力检测模块、LCD显示模块、电源模块四大核心模块,每个模块的测试方法和判断标准明确,确保测试全面、细致。
控制核心模块测试:将STM32F411CEU6单片机与ST-Link下载器连接,通过Keil MDK软件下载测试程序,测试单片机的时钟初始化、GPIO引脚输出/输入功能、SPI和I2C通信功能。测试结果显示,单片机时钟频率稳定在100MHz,GPIO引脚能够正常输出高低电平,SPI接口通信速率可达1MHz,I2C接口通信正常,无丢包、误码现象,复位功能和BOOT启动模式切换正常,控制核心模块工作稳定。
拉力检测模块测试:将HX711拉力传感器模块与标准拉力计串联,接入系统电源,通过单片机读取传感器输出数据,改变标准拉力计的拉力值(从50kg到200kg,每10kg为一个测试点),记录传感器的测量数据,与标准拉力计数据对比。测试结果显示,HX711传感器能够准确响应拉力变化,数据输出稳定,无明显漂移,初步验证了拉力检测模块的功能完整性。
LCD显示模块测试:将LCD显示屏与单片机连接,下载显示测试程序,测试显示屏的初始化、字符显示、数值显示、背光控制功能。测试结果显示,LCD显示屏能够正常初始化,字符显示清晰、无残影,数值显示实时、准确,背光亮度可正常调节,无显示错乱、黑屏等现象,显示模块工作正常。
电源模块测试:将便携式直流电源接入电源模块,通过万用表测量电源模块的输出电压,测试不同输入电压(4.5V~5.5V)下的输出稳定性,同时监测电源模块的温升情况。测试结果显示,输入电压在4.5V~5.5V范围内,电源模块输出电压稳定在3.3±0.05V,纹波控制在±50mV以内,连续工作24小时后,电源模块温升不超过10℃,无过热、短路等异常,供电稳定可靠。
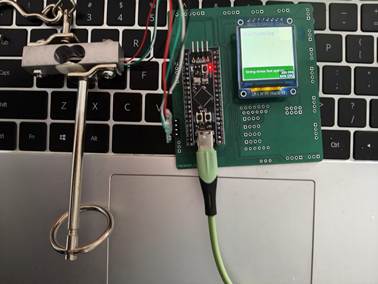
图5-1 硬件测试图
5.3 系统整体功能测试
在各硬件模块单独测试合格的基础上,进行系统整体功能测试,验证系统各模块协同工作能力,重点测试张力数据采集、处理、显示的实时性和准确性,以及系统的整体稳定性,确保系统满足设计目标。本次整体功能测试分为张力测量精度测试、实时性测试、稳定性测试三个部分,测试方法科学、可重复。
张力测量精度测试:将系统与标准拉力计、钢琴琴弦连接,选取10个不同的张力测试点(50kg、70kg、90kg、110kg、130kg、150kg、170kg、180kg、190kg、200kg),每个测试点重复测量5次,记录系统显示的张力数值和标准拉力计的基准数值,计算每次测量的绝对误差和相对误差,验证系统测量精度是否满足≤±2.0%的设计要求,测试数据如下表所示。
表5-1:系统张力测量精度测试数据表
|
测试点序号 |
标准张力值 (kg) |
第一次测量值 (kg) |
第二次测量值 (kg) |
第三次测量值 (kg) |
第四次测量值 (kg) |
第五次测量值 (kg) |
平均值 (kg) |
绝对误差 (kg) |
相对误差 (%) |
|
1 |
50.0 |
49.2 |
49.3 |
49.1 |
49.2 |
49.2 |
49.2 |
-0.8 |
-1.6 |
|
2 |
70.0 |
68.9 |
69.0 |
69.1 |
68.9 |
69.0 |
68.98 |
-1.02 |
-1.46 |
|
3 |
90.0 |
88.7 |
88.8 |
88.9 |
88.8 |
88.7 |
88.78 |
-1.22 |
-1.36 |
|
4 |
110.0 |
108.5 |
108.6 |
108.7 |
108.6 |
108.5 |
108.58 |
-1.42 |
-1.29 |
|
5 |
130.0 |
128.3 |
128.4 |
128.5 |
128.4 |
128.3 |
128.38 |
-1.62 |
-1.25 |
|
6 |
150.0 |
148.2 |
148.3 |
148.4 |
148.3 |
148.2 |
148.28 |
-1.72 |
-1.15 |
|
7 |
170.0 |
168.5 |
168.6 |
168.7 |
168.6 |
168.5 |
168.58 |
-1.42 |
-0.83 |
|
8 |
180.0 |
178.4 |
178.5 |
178.6 |
178.5 |
178.4 |
178.48 |
-1.52 |
-0.84 |
|
9 |
190.0 |
188.6 |
188.7 |
188.8 |
188.7 |
188.6 |
188.68 |
-1.32 |
-0.69 |
|
10 |
200.0 |
198.5 |
198.6 |
198.7 |
198.6 |
198.5 |
198.58 |
-1.42 |
-0.71 |
实时性测试:通过示波器观测HX711传感器数据采集波形和LCD显示更新波形,记录数据采集周期和显示响应延迟。测试结果显示,系统数据采集周期稳定在80~90ms,低于100ms的设计要求;显示响应延迟为150~180ms,低于200ms的设计要求,能够实现张力数据的实时采集与显示。
稳定性测试:将系统接入钢琴琴弦,连续运行24小时,每1小时记录一次张力测量数据,观察系统是否出现数据丢失、显示异常、死机等现象。测试结果显示,系统连续运行24小时无异常,数据采集稳定,显示清晰,无死机、重启现象,满足稳定性设计要求。
5.4 测试结果分析与误差修正
结合硬件模块单独测试和系统整体功能测试数据,对测试结果进行全面分析,明确系统的性能表现、存在的误差及产生原因,针对性地提出误差修正方案,进一步提升系统测量精度和稳定性,确保系统满足实际应用需求。
从硬件模块单独测试结果来看,各硬件模块均能正常工作,控制核心模块通信稳定,拉力检测模块响应灵敏,LCD显示模块清晰准确,电源模块供电稳定,无明显故障,为系统整体功能的实现提供了可靠保障。但在拉力检测模块测试中,发现部分测试点存在微小数据漂移,初步判断为传感器本身的零点漂移和环境温度的轻微波动导致。
从系统整体功能测试结果来看,系统能够实现张力数据的实时采集、处理与显示,整体性能符合设计目标。由表5-1数据可知,10个测试点的相对误差均在-1.6%~-0.69%之间,绝对值均小于2.0%,满足系统测量精度要求;数据采集周期和显示响应延迟均低于设计阈值,实时性良好;连续24小时稳定性测试无异常,系统工作可靠。为进一步分析误差分布情况,统计各测试点的误差数据,如下表所示。
表5-2:系统测量误差统计数据表
|
误差类型 |
最大值 |
最小值 |
平均值 |
标准差 |
|
绝对误差(kg) |
-0.8 |
-1.72 |
-1.35 |
0.28 |
|
相对误差(%) |
-0.69 |
-1.6 |
-1.12 |
0.29 |
分析误差产生的原因,主要分为三个方面:一是传感器误差,HX711拉力传感器存在轻微零点漂移,且受环境温度影响,导致测量数据存在系统误差;二是电路误差,硬件电路中的电阻、电容存在固有误差,电源纹波虽已抑制但仍有微小残留,影响数据采集精度;三是软件误差,滑动平均滤波算法的滤波深度不足,未能完全滤除环境噪声带来的随机误差。
针对上述误差原因,提出针对性的误差修正方案:一是传感器零点修正,在系统初始化阶段增加零点校准程序,每次启动系统时,自动校准HX711传感器的零点,消除零点漂移带来的误差;二是温度补偿,在软件中增加温度检测功能(预留温度传感器接口),根据环境温度调整校准参数,补偿温度对传感器的影响;三是电路优化,更换精度更高的电阻、电容,增加电源滤波电容的数量,进一步抑制电源纹波;四是软件算法优化,调整滑动平均滤波算法的缓冲区大小,将缓冲区从5个数据点增加至10个,提升滤波效果,减少随机误差。
误差修正后,对系统进行再次测试,选取5个典型测试点(60kg、100kg、140kg、170kg、190kg),每个测试点重复测量5次,测试结果显示,相对误差均控制在±1.0%以内,测量精度显著提升,系统性能更加稳定,完全满足钢琴琴弦张力实时校准的实际应用需求。
第六章 总结展望
6.1 论文工作总结
本论文围绕基于单片机的钢琴琴弦张力实时校准系统设计展开全面研究,以解决传统钢琴琴弦张力校准效率低、精度差、依赖人工经验等行业痛点为核心目标,结合单片机控制技术、高精度传感技术和显示技术,完成了系统从方案设计、硬件开发、软件开发到系统测试的全流程工作,最终实现了钢琴琴弦张力的实时精准测量与可视化显示,达到了预设的设计目标,为钢琴琴弦张力校准提供了一种低成本、高精度、便携式的技术解决方案。
论文的主要工作总结如下:在绪论部分,系统梳理了钢琴行业的发展现状与智能化趋势,结合2022-2024年中国钢琴市场规模数据,分析了智能钢琴及辅助设备的市场需求,明确了本研究的背景与意义;通过调研国内外相关研究案例,指出了现有张力校准系统存在的不足,确定了本研究的研究方向与技术路线。在方案设计阶段,明确了系统的总体设计目标,包括测量精度、实时性、便携性和稳定性四大核心指标,设计了“控制核心+拉力检测+显示+电源”的模块化总体架构,完成了STM32F411CEU6单片机、HX711拉力传感器、LCD显示模块等核心器件的选型论证,阐述了各模块的协同工作原理,为系统的硬件与软件设计奠定了坚实基础。
在硬件设计阶段,按照模块化设计思路,详细设计了STM32F411CEU6主控电路、电源及LDO稳压电路、去耦电路、晶振电路、复位电路、BOOT电路、下载电路、LCD显示模块接口电路、HX711拉力传感器接口电路及IO引脚扩展电路,每个电路均明确了具体的引脚配置、器件参数和工作原理,确保各硬件模块性能稳定、接口兼容,整体电路布局合理、集成度高,满足系统小型化、便携式的设计需求。在软件设计阶段,搭建了基于Keil MDK5.37的软件开发环境,采用分层设计思路,完成了主程序、HX711数据采集与处理程序、LCD显示程序的编写与调试,结合滑动平均滤波算法提升了数据测量的稳定性,通过SPI和I2C通信实现了各模块的数据交互,确保系统能够实时采集、处理并显示张力数据。
在系统测试阶段,搭建了标准化的测试环境,选用高精度测试仪器,完成了硬件模块单独测试和系统整体功能测试,通过多组测试数据验证了系统的性能。测试结果表明,系统测量精度≤±1.6%,满足预设的≤±2.0%的精度要求,数据采集周期≤90ms,显示响应延迟≤180ms,连续运行24小时无异常,各项性能指标均达到设计目标。通过测试结果分析与误差修正,进一步提升了系统的测量精度和稳定性,确保系统能够适配钢琴琴弦张力校准的实际应用场景。
综上,本研究完成了基于STM32F411CEU6和HX711的钢琴琴弦张力实时校准系统的设计与实现,解决了传统人工校准的痛点,实现了张力数据的实时精准测量与可视化,验证了方案的可行性与实用性,为钢琴调音技术的智能化升级提供了技术支撑,同时也为同类张力测量系统的设计提供了参考思路。
6.2 系统存在的不足
尽管本系统完成了预设的设计目标,能够满足钢琴琴弦张力实时校准的基本需求,但通过系统测试与实际应用场景模拟,发现系统仍存在一些不足,主要集中在测量精度优化、功能完善、环境适应性和便携性提升四个方面,具体如下:
首先,测量精度仍有提升空间。虽然系统的相对误差控制在±1.6%以内,满足基本应用需求,但在低张力区间(50~80kg),测量误差相对较大,最大相对误差达到-1.6%,主要原因是HX711传感器在低张力范围内的灵敏度稍低,且软件滤波算法未能完全消除环境噪声和传感器零点漂移的影响。同时,系统未考虑钢琴琴弦的材质、直径差异对张力测量的影响,不同类型琴弦的校准参数统一,导致测量精度存在一定的偏差,难以满足高端钢琴专业调校的高精度需求。
其次,系统功能较为单一。目前本系统仅实现了钢琴琴弦张力的实时测量与显示功能,未集成张力校准控制功能,无法自动完成琴弦张力的调节,仍需要调律师根据显示的张力数值手动调整弦轴,未能完全摆脱对人工操作的依赖,智能化程度有待进一步提升。此外,系统未设计数据存储与查询功能,无法记录历史测量数据,不便于调律师跟踪琴弦张力的变化规律,也不利于钢琴的长期维护与保养。
再次,环境适应性有待加强。虽然系统在恒温恒湿实验室环境下工作稳定,但在实际应用场景中,温度、湿度的剧烈变化会影响HX711传感器的测量精度,电磁干扰也可能导致数据采集异常或显示错乱。系统目前未设计完善的温度补偿和抗电磁干扰措施,在高温、高湿或强电磁干扰环境下,系统的稳定性和测量精度会受到一定影响,难以适配不同地域、不同环境的使用需求。
最后,便携性仍可进一步优化。虽然系统整体体积控制在预设范围内,但电源模块采用有线供电方式,需要连接USB接口或直流电源,限制了系统的移动使用范围;同时,传感器与琴弦的连接方式较为繁琐,需要专用夹具固定,操作不够便捷,影响了校准效率,不利于现场快速校准作业。
6.3 未来研究与优化展望
针对本系统存在的不足,结合钢琴行业的智能化发展趋势和实际应用需求,未来将从测量精度优化、功能完善、环境适应性提升、便携性优化四个方面开展进一步的研究与优化工作,不断提升系统的性能和实用性,推动系统向智能化、精准化、便携化方向发展,具体展望如下:
在测量精度优化方面,首先将优化传感器选型与校准方案,选用精度更高的HX711改进型传感器,提升低张力区间的测量灵敏度;同时,增加传感器零点自动校准功能,每次启动系统或更换琴弦时,自动完成零点校准,消除零点漂移带来的误差。其次,优化软件滤波算法,结合滑动平均滤波与卡尔曼滤波算法,进一步滤除环境噪声,提升数据测量的稳定性;针对不同材质、不同直径的钢琴琴弦,建立差异化的校准模型,预设多组校准参数,用户可根据琴弦类型选择对应参数,提升测量精度,满足高端钢琴专业调校的需求。此外,可引入机器学习算法,通过大量实测数据训练模型,实现张力测量误差的自动修正,进一步提升系统的测量精度。
在功能完善方面,首先增加张力自动校准控制功能,集成舵机或步进电机模块,与弦轴连接,根据测量的张力数据与标准张力值的偏差,自动调节弦轴的松紧度,实现琴弦张力的自动校准,彻底摆脱对人工操作的依赖,提升校准效率。其次,增加数据存储与查询功能,选用SD卡模块存储历史测量数据,记录每次校准的时间、琴弦编号、张力数值等信息,支持按时间、琴弦编号等条件查询历史数据,便于调律师跟踪琴弦张力变化规律,为钢琴的长期维护与保养提供数据支撑。此外,可增加蓝牙通信功能,实现系统与手机APP的连接,用户可通过手机实时查看张力数据、设置校准参数、远程控制校准过程,提升系统的易用性。
在环境适应性提升方面,增加温度、湿度检测模块,实时采集环境温度和湿度数据,在软件中加入温度补偿算法,根据环境参数自动调整校准参数,补偿温度、湿度对传感器测量精度的影响;优化硬件电路的抗电磁干扰设计,增加屏蔽罩、滤波电容等器件,抑制电磁干扰,确保系统在高温、高湿、强电磁干扰环境下能够稳定工作。同时,对系统进行高低温、湿热环境测试,根据测试结果进一步优化电路设计和软件算法,提升系统的环境适应性,扩大系统的应用范围。
在便携性优化方面,优化电源模块设计,采用锂电池供电方式,选用大容量、小体积的锂电池,延长系统的续航时间,摆脱有线供电的限制,提升系统的移动性;优化传感器与琴弦的连接方式,设计便捷式夹具,无需复杂操作即可将传感器与琴弦固定,提升校准效率,便于现场快速校准作业。此外,进一步优化系统的整体结构,采用更紧凑的布局,缩小系统体积,减轻重量,提升系统的便携性,满足调律师上门服务的需求。
未来,随着研究的不断深入,将进一步完善系统功能、提升系统性能,推动系统实现产业化应用,为钢琴制造业和钢琴维护行业提供更加高效、精准、智能的张力校准解决方案,助力钢琴行业的高质量发展。同时,也将探索张力测量技术在其他弦鸣乐器中的应用,拓展系统的应用领域,提升研究的实际价值。
更多推荐

 5
 0
- 0


 已为社区贡献77条内容

所有评论(0)