- @xiekecheng_tech


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
龙门桁架机器人是带门式桁架结构的直角坐标工业机器人,由立柱与顶部横梁构成“门”字形框架,运动轴在框架内实现X/Y/Z直线运动,适用于长行程搬运。其横梁架空会侵占设备上方空间,两台设备间仅600mm间隙时易与主机机械手干涉,不适用。落地式三轴移栽机械手虽同属直角坐标机器人,但无上部跨梁,不属于龙门桁架机器人。
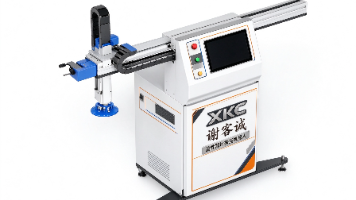
桁架机器人属直角坐标型(笛卡尔)工业机器人,三轴均为直线移动副,结构上为上置龙门式,与落地式三轴移栽机构同属直角坐标大类,但形式不同。投标技术文件中须明确区分,避免将落地式机构误归为桁架机器人,防止验收偏差。标准描述:桁架式机器人采用龙门桁架支撑,各轴直线运动,适用于长行程搬运与上下料。
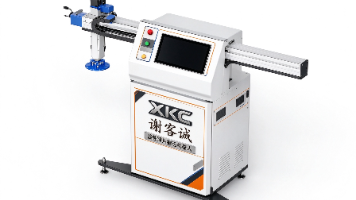
桁架机械手与桁架搬运机器人本质相同,均为直角坐标结构的龙门式设备,区别仅在于命名习惯与应用场景:前者多用于机床上下料,后者强调物料搬运功能。二者硬件、控制无差异,可互换选型。但需注意,落地三轴移栽机械手非龙门结构,不属于桁架范畴,尤其在超薄片移栽项目中,避免将其误归类为桁架设备,以免影响方案可行性。
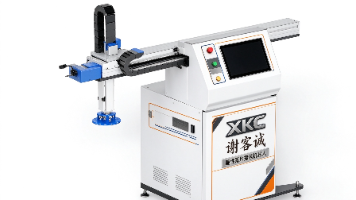
桁架搬运机器人由龙门机架、三轴直线模组与末端执行器构成,通过直角坐标系实现长行程、大负载、高精度的直线搬运,适用于机床上下料、码垛及板材移栽等场景。相较六轴机械手,其优势在于行程长、负载大、成本低,但柔性差、姿态不可调。在超薄脆性薄片移栽中,因空间狭小易干涉,不宜采用上置龙门桁架,而应选用落地式三轴直角移栽机械手,以避免与设备前门冲突,确保安全高效作业。
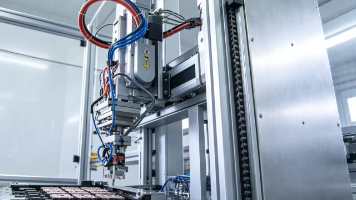
本文对比多关节机器人与龙门多轴搬运方案,指出搬运距离决定结构形式、负载大小决定吨位、工况环境决定版本、节拍要求决定手数。多关节适合中短距、中小负载、腔体内部转运,柔性高、占地小;龙门适用于长距离、大负载跨工位搬运,承载力强但对厂房要求高。厂商分工明确:哈莫泰克专注末端吸盘,苏州通锦主攻运动本体,谢客诚自研双线布局,全场景覆盖。选型关键在确认厂家角色,优先小试极端物料,以实测数据决策,确保量产可靠性