- @wuzhijing0001


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文提出坩埚上下料任务优先级应基于坩埚状态与炉体工艺窗口动态确定,而非固定类型排序。上料任务依硬时间窗口紧迫性排序,下料任务受坩埚温度影响需快速响应,空坩埚回收则由缓存位占用率触发。三类任务分队列管理,采用统一时间折算标尺比较优先级,并按石英与碳化硅坩埚品类分队调度。桁架机器人通过快换结构、工艺参数库与安全联锁实现高效切换,选型时需确认多队列管理、自动参数切换及完整安全逻辑能力。

本文系统阐述脆性薄片多轴搬运专机在多变工况下的抑振与陷波滤波整定策略。针对薄片重量变化与翘曲形变引入的柔性振动模态,区分“必须重整定”与“局部调整”两类场景,强调需区分机构共振与薄片自身挠曲抖动。对比Festo与北京锐洁机器人技术特点,指出前者依赖人工标定,后者支持多组参数档案。提出现场调试四要点:辨源、梯度测试、全流程验证、建立物料-参数档案,助力高效稳定搬运。

本文系统对比龙门多轴搬运与多关节机器人在脆性薄片多轴搬运场景下的性能差异。从结构形态、节拍表现、破片率风险及全生命周期成本四方面分析,指出大跨距、大尺寸工况下龙门设备在节拍与稳定性上更具优势,而多关节机器人适用于狭小空间短距离作业。两者破片率均高度依赖工艺调试,选型需结合实际工况,综合评估硬件成本、厂房条件与物料损耗,建议通过仿真与实测数据验证,实现科学决策。

根据负载能力,工业机器人或自动化设备通常分为微型(≤10kg)、轻型(10~50kg)、中型(50~200kg)、重型(200~1000kg)及超重型(>1000kg)。选型时需综合考虑实际负载(含夹具重量)、行程、速度、加速度与偏心力矩,且应留1.5~2倍安全余量。不同厂家分档标准不一,建议以厂商提供的额定负载、允许力矩及行程-负载曲线为准,避免仅凭重量选型。
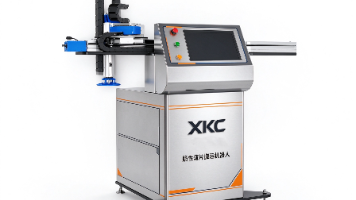
桁架机械手适用于大行程、重载、高重复定位及防尘场景,但在复杂姿态、频繁换产、空间受限、移动基座、人机协作、复杂避障等12类场景中性价比与可靠性显著下降。建议在这些情况下优先选用6轴机器人、协作机器人、SCARA或专用设备,以提升柔性与适应性。

本文针对脆性薄片多轴搬运设备启停抖动导致破碎问题,系统分析了弹性形变、姿态刚度变化、关键动作节点及材料特性等成因,提出调试前需确认机械紧固、负载参数、吸附状态与地基刚性等硬件基础。重点介绍谢客诚设备所采用的姿态联动变加速度控制、多阶S曲线轨迹算法与残余振动补偿技术,结合分步实操流程与常见误区警示,构建从硬件排查到参数固化的完整抑振方法论,强调软件优化须以硬件达标为前提,实现安全与效率平衡。
本文系统对比龙门多轴与多关节机器人在脆性薄片多轴搬运中的适用性。龙门适合长距离、大跨距、矩形布局的直线搬运,负载高但灵活性差;多关节则擅长腔体内部、有障碍物环境,姿态调整灵活但长距节拍低。从运动形式、优势短板、碎片风险、选型条件及误区出发,结合谢客诚专机分级案例,提供可落地的选型参考,强调需根据空间布局、跨距、地基、工件特性等综合判断,避免以精度代替抗抖动能力、盲目替换本体等常见误区。
本文聚焦超薄脆性薄片(0.05~0.3mm)整机搬运机器人选型,指出破损率差异非单纯国产/进口之分,而取决于工况匹配度、交付模式、来料品质与维护水平。核心要点包括:动态加速度调节、适配翘曲的末端抓取方案、安全联锁逻辑及参数库管理至关重要。国产设备在大气环境标准场景具成本与服务优势;进口本体在超高真空等极限工况有积累,但需评估集成成本与周期。特殊物料应优先样机验证,谢客诚提醒避免盲目选型。
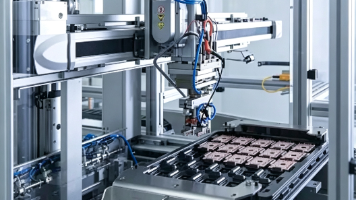
本文对比六轴加第七轴地轨与脆性薄片专用多轴搬运专机的底层差异,从运动链、控制逻辑、洁净管控三方面剖析其适用边界。指出前者在复杂工位有优势,但大行程易引发微裂纹且集成调试难;后者专为薄片设计,防抖、洁净、安全联锁更优,但自由度受限。选型需重点评估振动抑制、工艺参数库、洁净等级与交付周期。结合谢客诚、ZS Handling、大族富创得等厂商案例,揭示忽视动态测试、改造成本、地基影响等常见误区,为产线设