

写文章


- @weixin_73384945


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
PX4无人机调试流程记录
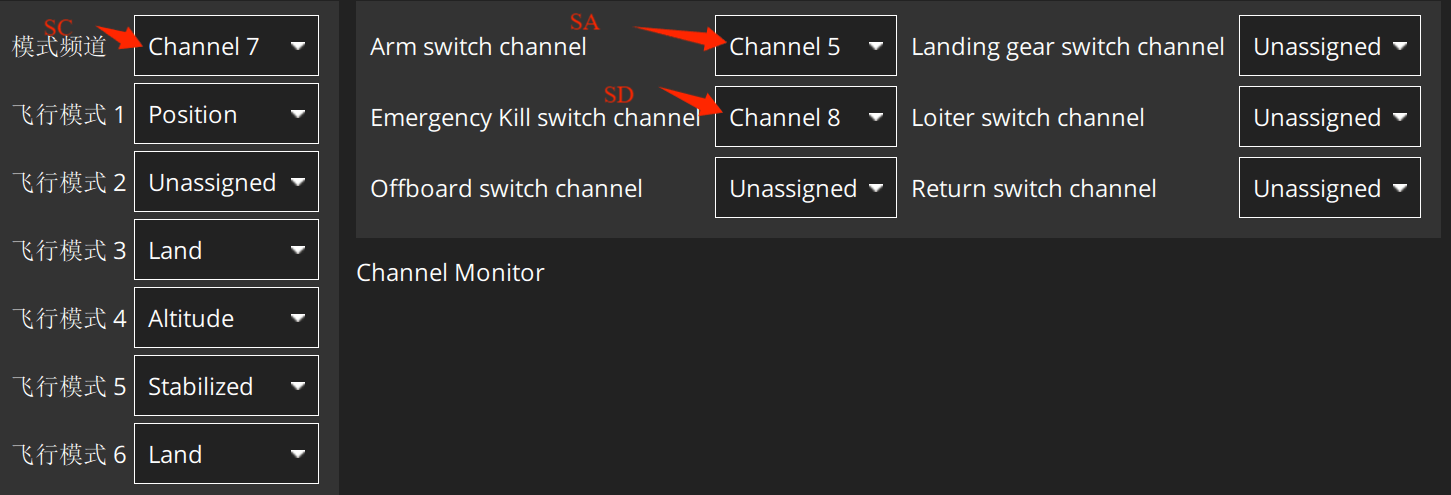
d. 使用Type-C口连接地面站仍然不行,目前猜测手持底面站关于Type-C通信固件有些问题,即便转成了串口,但是其通信带宽太小,从传输不了关于RTK的数据,同时地面站接受飞控的数据也会受影响,时不时会通信丢失WARNING:Connection to ground control station lost。设置Position mode:需要提供局部位置估计的传感器(e.g.光流,VINS,激
MicoAir H743 飞控 uXRCE‑DDS 客户端配置笔记
MicoAir H743飞控uXRCE-DDS配置指南摘要 本文详细介绍了MicoAir H743飞控uXRCE-DDS的完整配置流程,包含以下核心内容: Bootloader编译与烧录:使用dfu-util工具烧录bootloader到0x08000000地址 固件修改与烧录: 通过编辑dds_topics.yaml添加自定义话题 使用QGroundControl或dfu-util烧录主固件到0
从仿真到实践:无人机GPS引导的视觉识别ArUco码精准降落的软件在环仿真Demo(二)
PX4+ROS2+Micro-XRCE-DDS-Agent的无人机系统开发

从仿真到实践:无人机GPS引导的视觉识别ArUco码精准降落的软件在环仿真Demo(一)
Aruco码生成图](https://i-blog.csdnimg.cn/direct/534e48bc9028457aaa0c7ecde576e4a3.png
到底了