


- @u010941124


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
领域驱动设计DDD思想,人工智能大语言模型AI-LLM工程化, Gradle主流通用软件系统组织,Java/Python语言混合编程,主流分布微服网络软件框架开发[核心应用微服:状态迁移claim-service与风险评估ai-audit-service],流行软件模块设计实现包括:Nacos服务注册、Shenyu网关、Oauth2鉴权、BFF-NGINX Web应用代理与内存数据缓存并发增强。

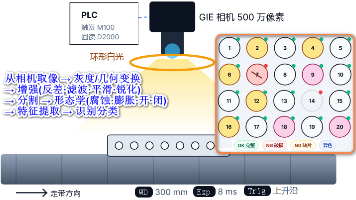
具身智能制造--机器视觉,风靡现代技术应用。立足最简的德创VisionPlus软件工具,借力在线龙虾机器人工具--骡子快跑指引,零起点、零编码,实现了泡罩药片的流水线检测。涉及:机器视觉系统的构造和工业相机镜头的选择、图像的采集/显示与存储、图像处理[包括灰度/几何变换、增强(反差·滤波·平滑·锐化) 、分割、形态学(腐蚀/膨胀/开运算/闭运算)、特征提取与识别分类]。
智能机器狗应用开发,实现了一个厂房设备自动巡检项目,能够直接对接宇树Go2或波士顿spot的机器狗,Python编码工程在没有硬件运行时可以自动模拟过程执行。四足机器狗完整闭环操控:自主路径规划 → 足式步态行走 → 视觉目标识别 → 事件记录 → 轨迹可视化。

人形机器人应用开发,实现了设备自动巡检的物件拾取,能够直接对接宇树科技的人形机器人,Python编码工程在没有硬件运行时可以自动模拟过程执行。

这里以中国地图为例。1 相关软件主要有:地图服务Geoserver、地图展示Openlayers、地图编辑μDig、地图参考ArcGIS之ArcMap、地图获取MapInfo。Openlayers可以采用Geoserver自带的版本。2 原始图层提取2.1 .tab图层转换为.shp图层--MapInfo通过MapInfo及其转换工具,由原始的.wor地图得到最初的.mxd
完全常规Windows环境,构建一套完整的鸿蒙南北向鸿蒙南北向舵机掌上舵机遥控系统:上位机APP,HarmunyOSnext;下位机,Hi3861-HiSpark,OpenHarmuny-LiteOS,舵机。TCP通信。
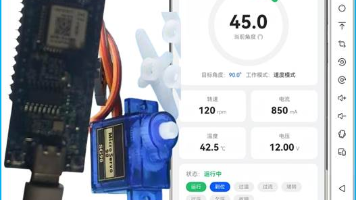
完全常规Windows环境,构建一套完整的鸿蒙南北向鸿蒙南北向舵机掌上舵机遥控系统:上位机APP,HarmunyOSnext;下位机,Hi3861-HiSpark,OpenHarmuny-LiteOS,舵机。TCP通信。
完全常规Windows环境,构建一套完整的鸿蒙南北向远程温湿度监控系统:下位机[Hi3861(OpenHarimuny-LiteOS) + SHT30]采集环境温湿度,经 WiFi/UDP 上报;上位机(HarmonyOSnext APP)实时显示、下发控制命令;并可用 PC 端网络调试助手替代任一端构成测试闭环。
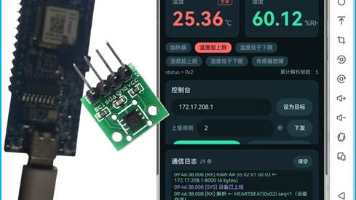
完全常规Windows环境,构建一套完整的鸿蒙南北向远程温湿度监控系统:下位机[Hi3861(OpenHarimuny-LiteOS) + SHT30]采集环境温湿度,经 WiFi/UDP 上报;上位机(HarmonyOSnext APP)实时显示、下发控制命令;并可用 PC 端网络调试助手替代任一端构成测试闭环。
几个月前做的spring cloud微服务,生成部署JAR包时,总是提示:maven-compiler-plugin: 3.8.1不能编译,需要jre而不是jdk。更换低一些的JRE或JDK,无济于事。添加maven-compiler-plugin: 3.8.1依赖,下载了一些包,重新生成JAR包,仍然无济于事。去除maven-compiler-plugin: 3.8.1依赖,用任何一个版本的JR