- @qq_45701501


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
环境:ubuntu20.04背景:学习点云相关知识,急需一种即时可视化的工具,那么CloudCompare是一个不错的选择。其安装方式有两种,个人推荐使用snap方式。1、snap方式安装snapylh@y:~$ sudo apt-get install snapd安装cloudcompareylh@y:~$ snap install cloudcompare启动软件:ylh@y:~$ cloud
对于gazebo而言,常见的环境变量有如下:(1)GAZEBO_MODEL_PATH:冒号分隔的目录集,gazebo将在其中搜索模型eg:GAZEBO_MODEL_PATH=/home/…(具体路径文件夹)(2)GAZEBO_RESOURCE_PATH:冒号分隔的目录集,gazebo将在其中搜索其他资源,例如世界和媒体文件。eg:GAZEBO_RESOURCE_PATH=/home/…(具...
背景:自动驾驶相关知识如同一张白纸2020111001 无人驾驶行业概述1、无人驾驶(self-drive car):在人极少的干预条件下,可以感知环境,实现驾驶的行为。2、无人驾驶汽车是可载人的移动智能机器人,通过丰富的感知系统和智能的行为系统实现高效率高可靠性的驾驶能力。3、无人驾驶:完全不依赖于人的行为自动驾驶:某些情况下可以加入人的参与和监督(一般情况,两者都是一样的)4、未来出行的趋势:
前言:这系列笔记是学习曾书格老师的激光slam课程所得,这里分享只是个人理解,有误之处,望大佬们赐教。这节课主要介绍cartographer源码重点关注点。1.cartographer使用的版本是16年2月份发布的版本2.主要看mapping_2d和mapping_3d里面的内容3.在mapping_2d中,重点关注源文件:global_trajectory_builder.cclocal_tra
fastlivo 本地部署复现

轨迹拼接点云地图经验介绍
环境:ubuntu16.04 ros-kinetic gazebo7.16针对的是关节类型活动类型的,如下面案例中:<joint name="axis_to_link" type="revolute">问题表现:模型在gazebo世界中出现重力异常,或者漂浮状态,甚至飞起状况.原因是:加载urdf模型到gazebo中时候,我们没有定义活动关节的pid,导致gazebo无法进行该活动关节
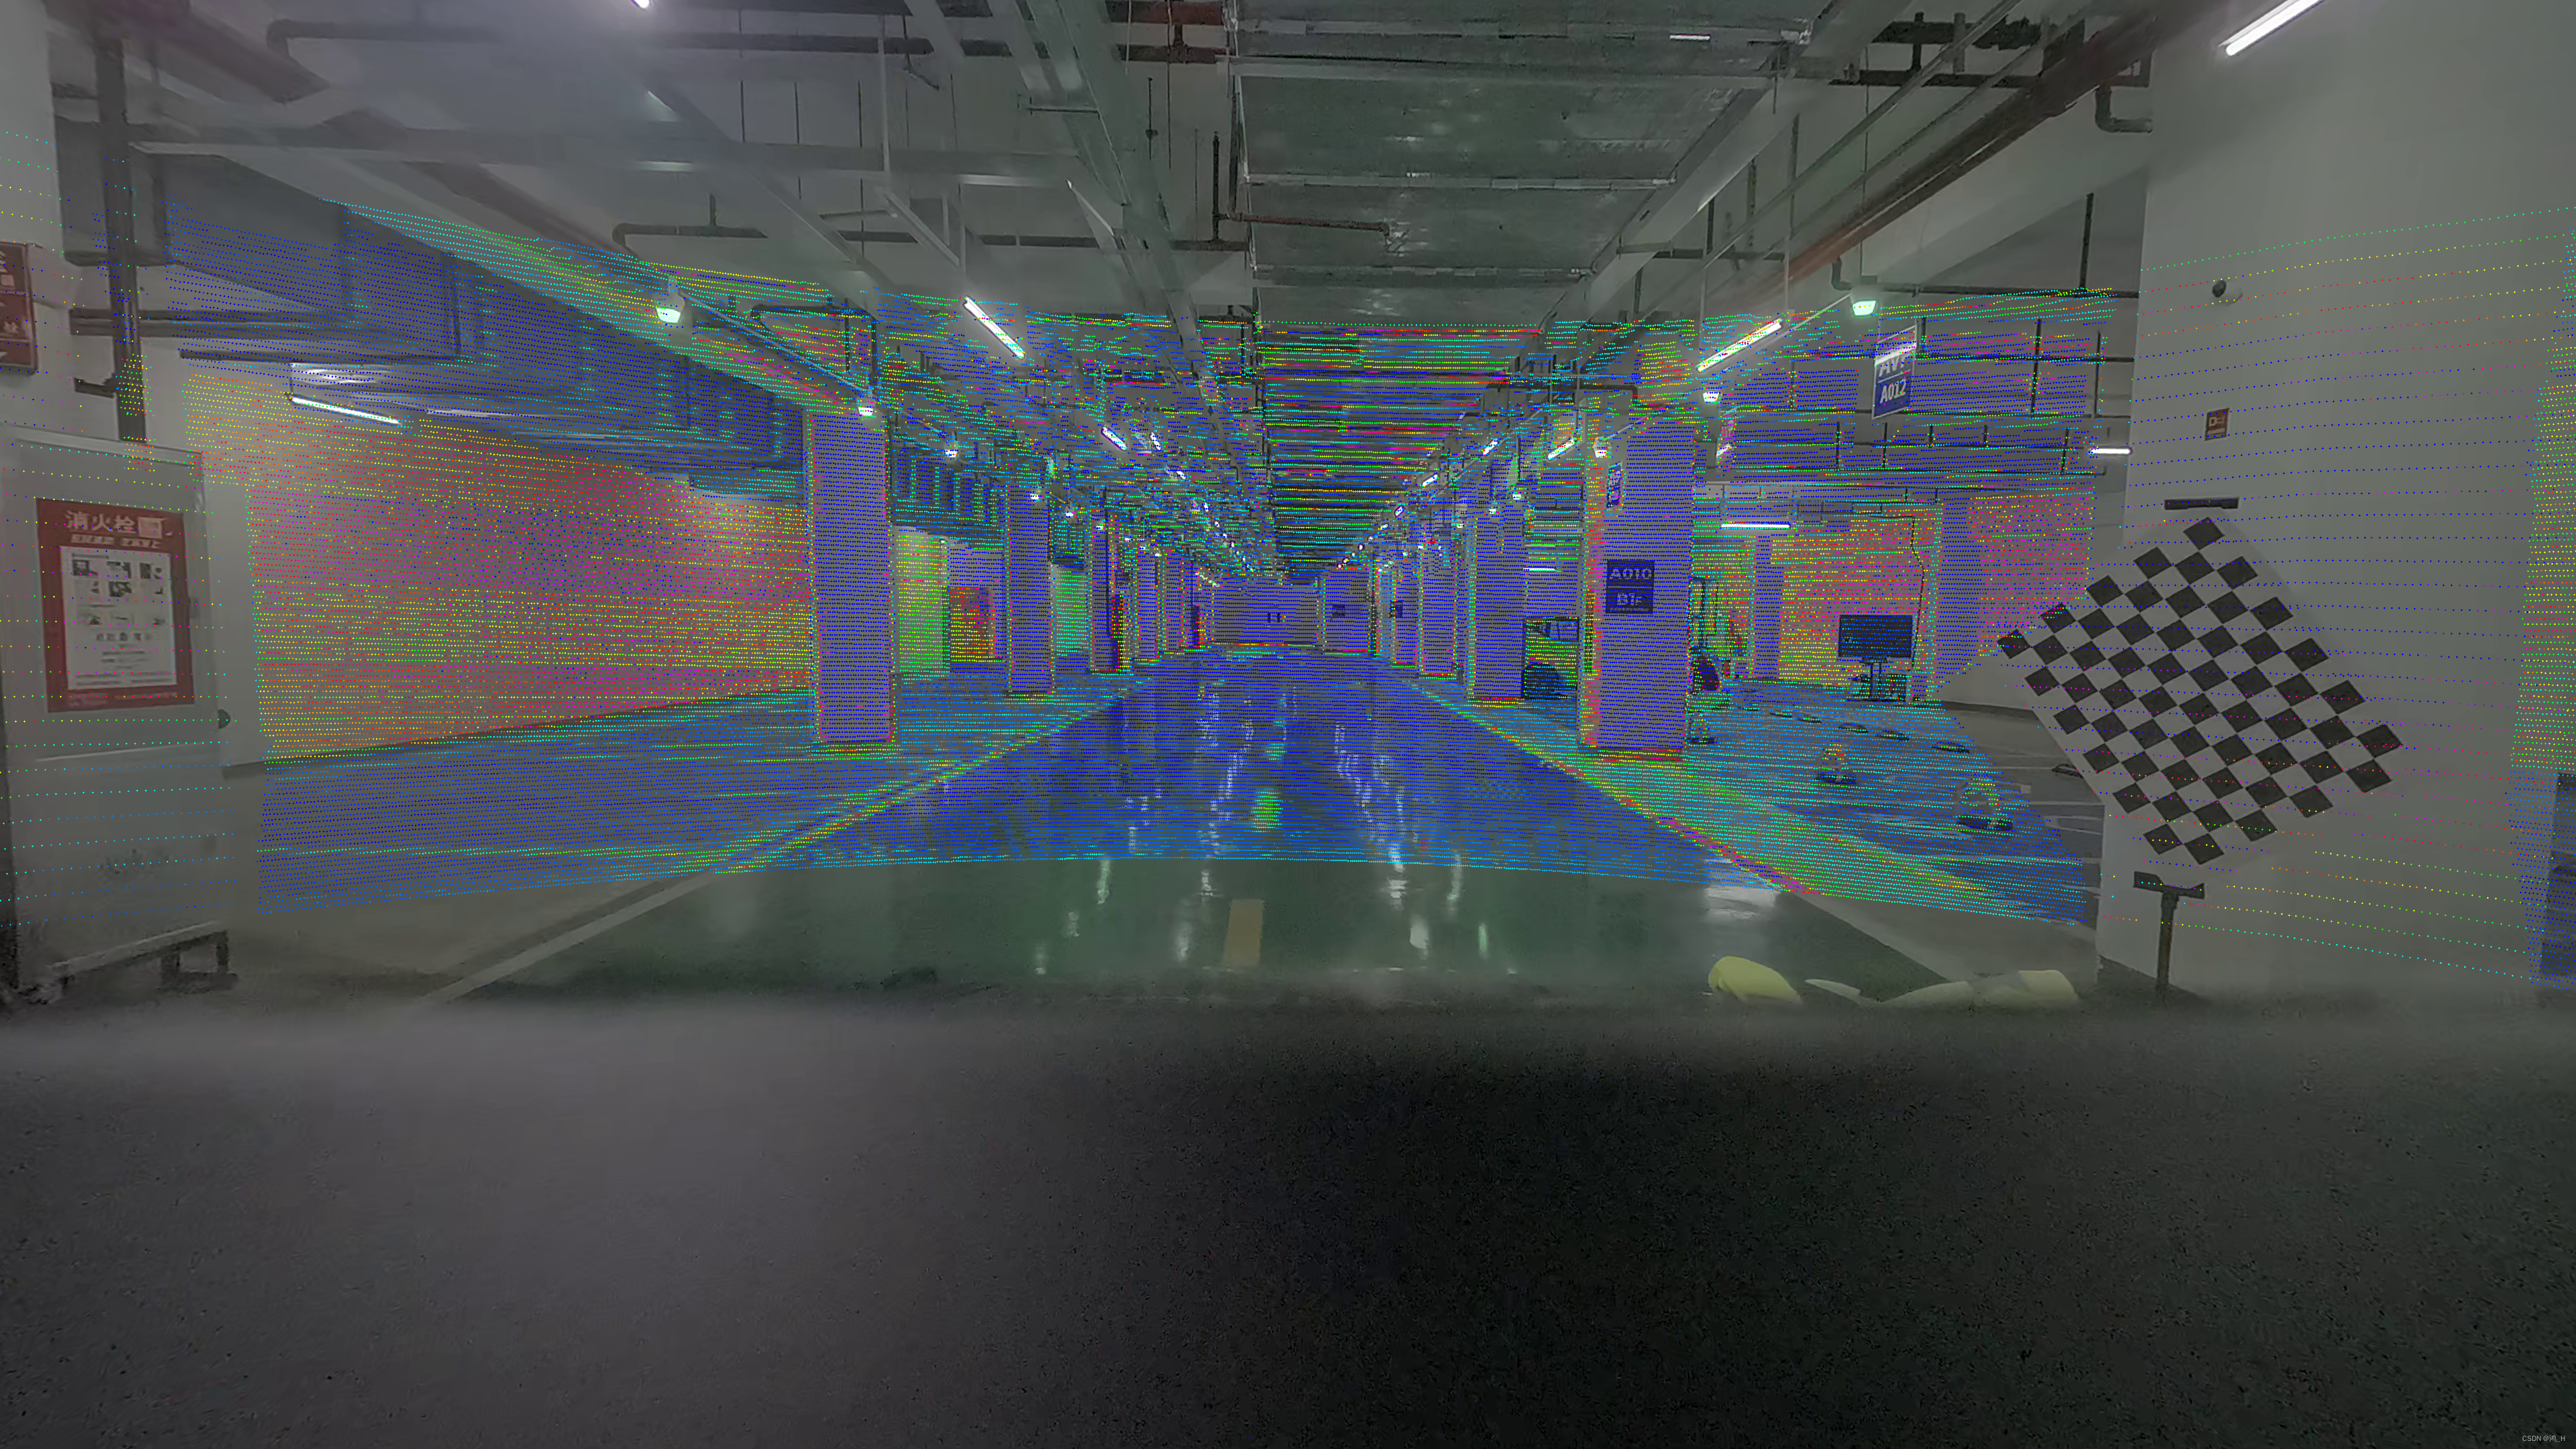
多线lidar与camera标定