


- @lxr0106


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
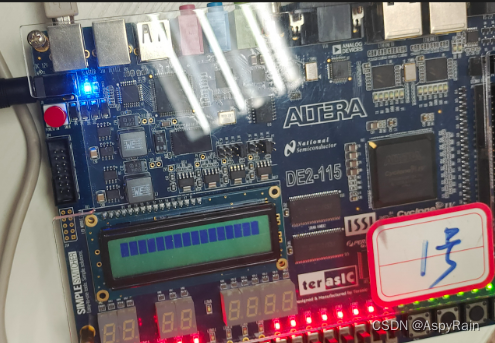
硬件编程的直观性:使用Verilog直接编程,可以直观地控制硬件行为,如LED的亮灭顺序,这种方式更接近底层硬件,对FPGA的资源利用和性能优化有更直接的控制。·软件编程的便利性:Nios II软核提供了一个类似于通用处理器的环境,可以使用高级语言(如C语言)进行编程,这使得开发过程更加简便,代码更易于理解和维护。·灵活性与可移植性:软件编程在灵活性和可移植性方面具有优势,因为编写的软件可以在不同
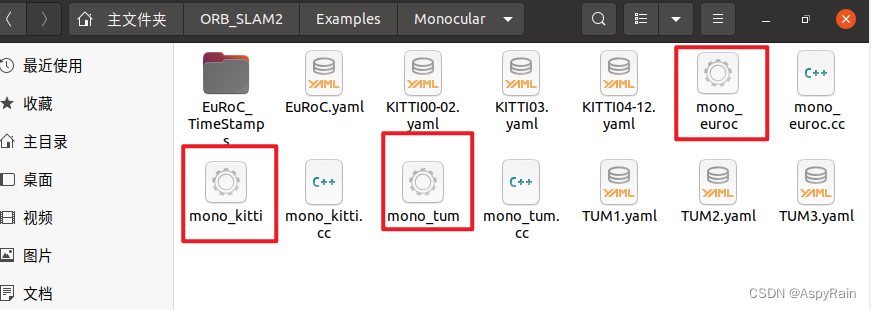
ORB-SLAM2是一种用于单目、双目和RGB-D摄像头的实时视觉定位与地图构建系统。它是由伦敦帝国学院的Raul Mur-Artal、Juan D. Tardós和J. M. M. Montiel等人开发的,是ORB-SLAM的改进版本。ORB-SLAM2结合了特征提取、跟踪、建图和定位的功能,可以在实时性和鲁棒性之间取得平衡,适用于各种环境和场景。它在计算机视觉和机器人领域得到广泛应用,可以用
目录一、 内容二、 语法解读2.1 urdf 语法2.2 launch 语法2.3 xacro语法2.4 gazebo 语法2.5 运动语法三、 机器人仿真3.1 准备工作3.2 编写代码四 、 参考链接一、 内容ROS机器人的相关语法解读ROS小车具体仿真实现二、 语法解读相关语法部分请参考结合官方链接进行对照:链接2.1 urdf 语法URDF(Unified Robot Descriptio
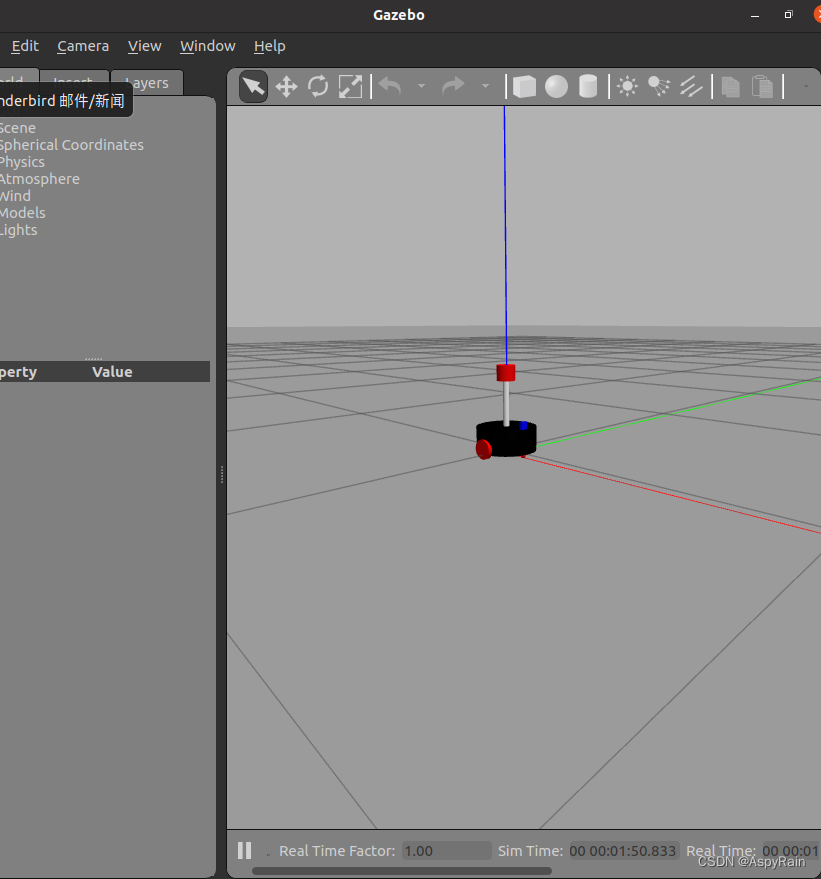
目录一、 内容二、 语法解读2.1 urdf 语法2.2 launch 语法2.3 xacro语法2.4 gazebo 语法2.5 运动语法三、 机器人仿真3.1 准备工作3.2 编写代码四 、 参考链接一、 内容ROS机器人的相关语法解读ROS小车具体仿真实现二、 语法解读相关语法部分请参考结合官方链接进行对照:链接2.1 urdf 语法URDF(Unified Robot Descriptio