

写文章


- @fengforky


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
无人机调参调的是啥--无人机PID控制机制详解
PID控制原理及调参要点:PID控制器通过比例(P)、积分(I)和微分(D)三环节协同工作,P环节快速响应当前误差,I环节消除稳态误差,D环节抑制超调。调参时需依次调整P、D、I参数,kP影响响应速度,kI决定稳态误差消除能力,kD控制阻尼效果。注意小幅度逐步调整单个参数,避免振荡和积分饱和,观察飞行数据验证效果。在ArduPilot中,PID参数通过成员变量存储并在控制循环中持续作用。
开源鸿蒙软件--weiui风格的ets组件演示
华为鸿蒙系统是我国一款大规模的商业操作系统。一款全新的面向全场景的分布式操作系统,创造一个超级虚拟终端互联的世界,将人、设备、场景有机地联系在一起,将消费者在全场景生活中接触的多种设备实现极速发现、极速连接、硬件互助、资源共享,用合适的设备提供场景体验。
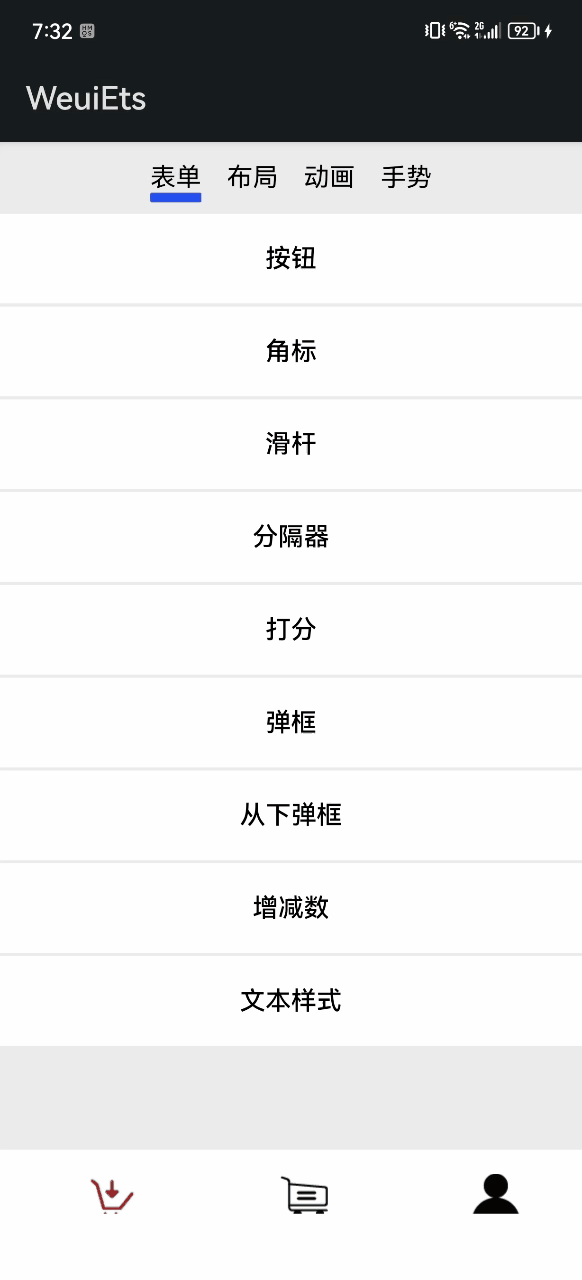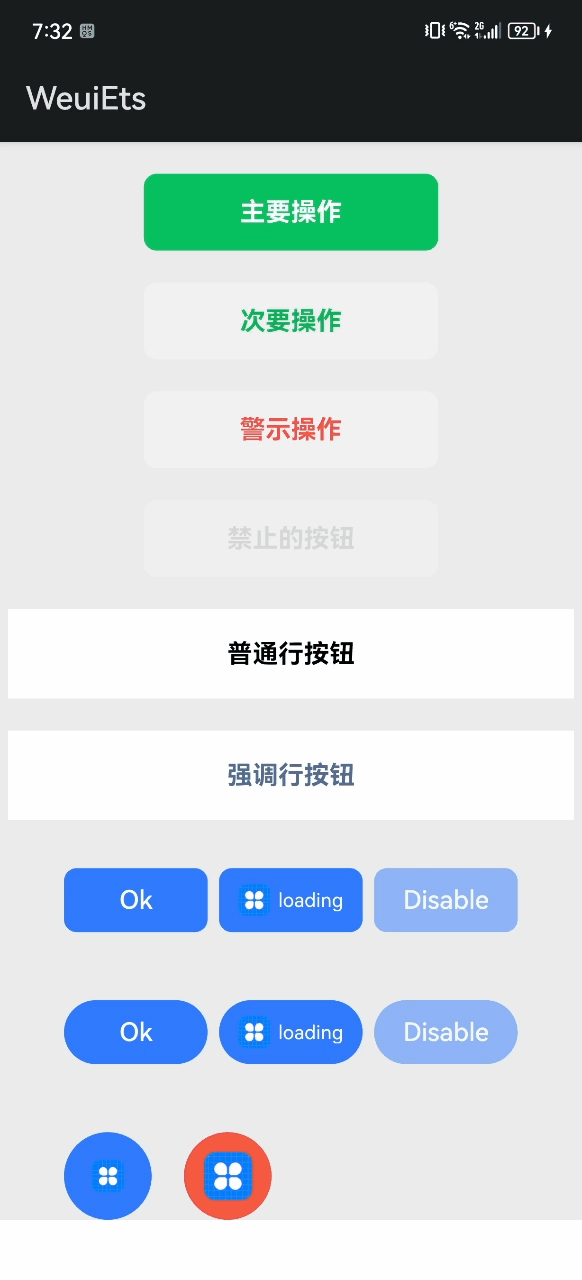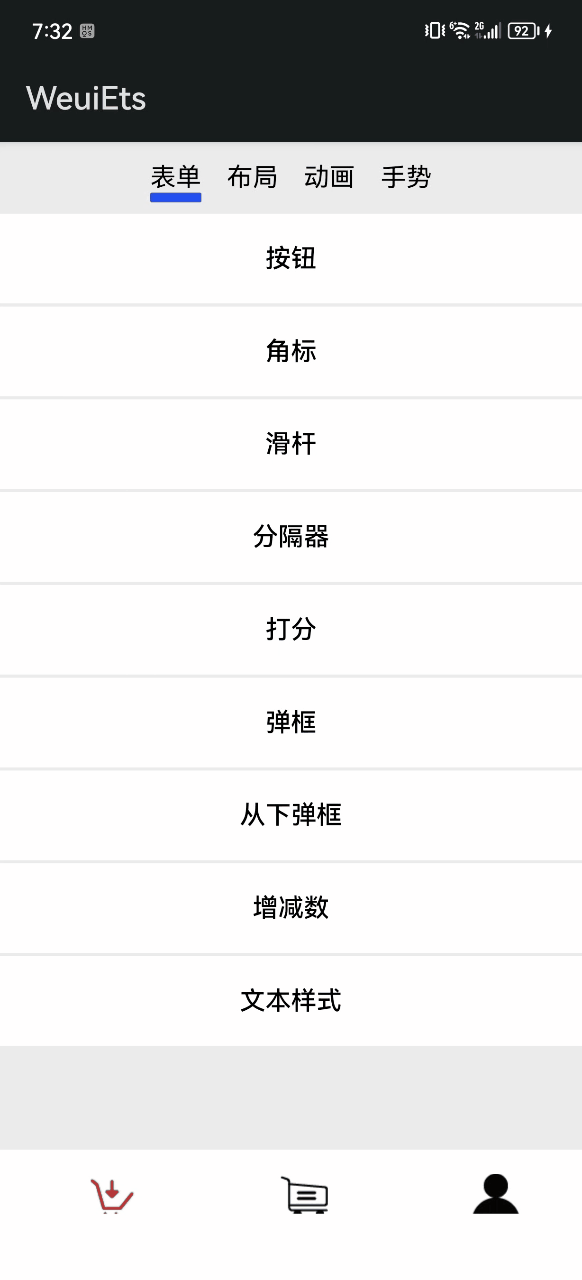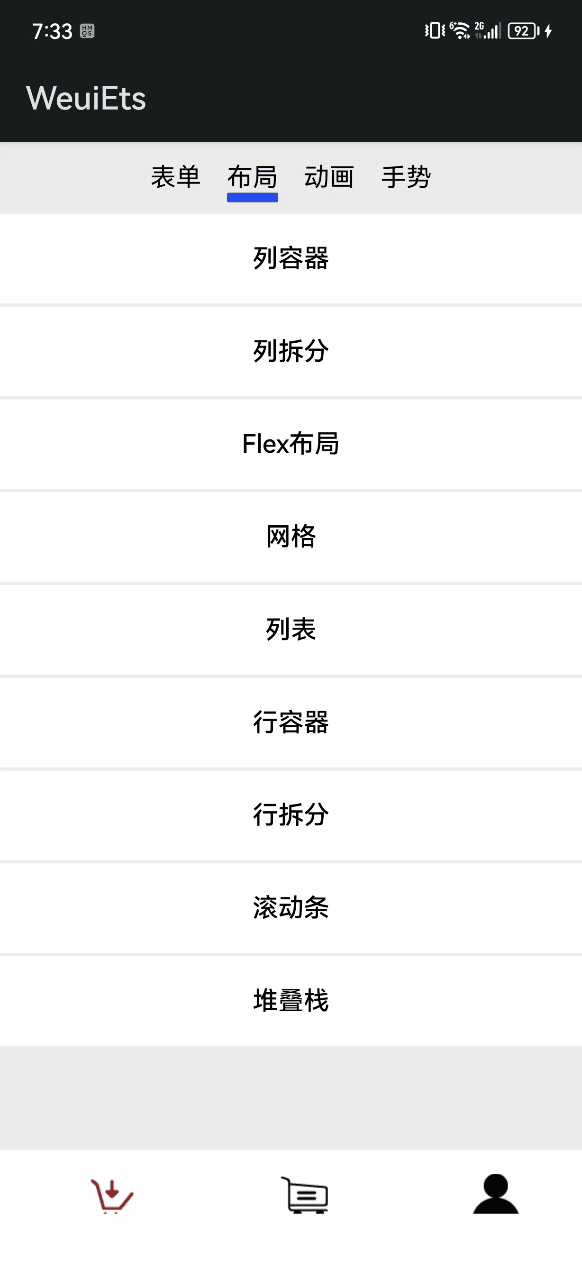
开源鸿蒙软件--weiui风格的ets组件演示
华为鸿蒙系统是我国一款大规模的商业操作系统。一款全新的面向全场景的分布式操作系统,创造一个超级虚拟终端互联的世界,将人、设备、场景有机地联系在一起,将消费者在全场景生活中接触的多种设备实现极速发现、极速连接、硬件互助、资源共享,用合适的设备提供场景体验。

到底了