


- @cotex_A9


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
人形机器人移动的基础在于双足直立行走,而在真实环境下进行试验迭代,需要昂贵的硬件设备和较长的迭代周期,因此仿真试验环境显得尤为重要。在仿真环境下确定大致方向后,再进行实物试验,可以节约成本、缩短迭代周期。本文将介绍Hector Simulation双足机器人仿真环境的搭建和模拟。(操作系统:Ubuntu20.04;ros版本:noetic;底层架构:x86_64)。
Linux内核是Linux操作系统的核心代码,它主要负责和硬件打交道,主要实现资源调度、内存管理、存储管理、进程管理、文件系统、设备驱动、网络通信、系统调用等功能。本节将介绍如何下载和编译Linux内核源码并将其移植到Qemu虚拟开发板上跑起来。

驱动的加载有两种方式,一种是写进操作系统内核,跟随操作系统启动和关闭的静态加载方式,另一种是灵活多变,在操作系统运行过程中临时插入驱动的动态加载方式。在本章中,我们将在arm32开发板上进行驱动加载,并实现两种不同的驱动加载方式。

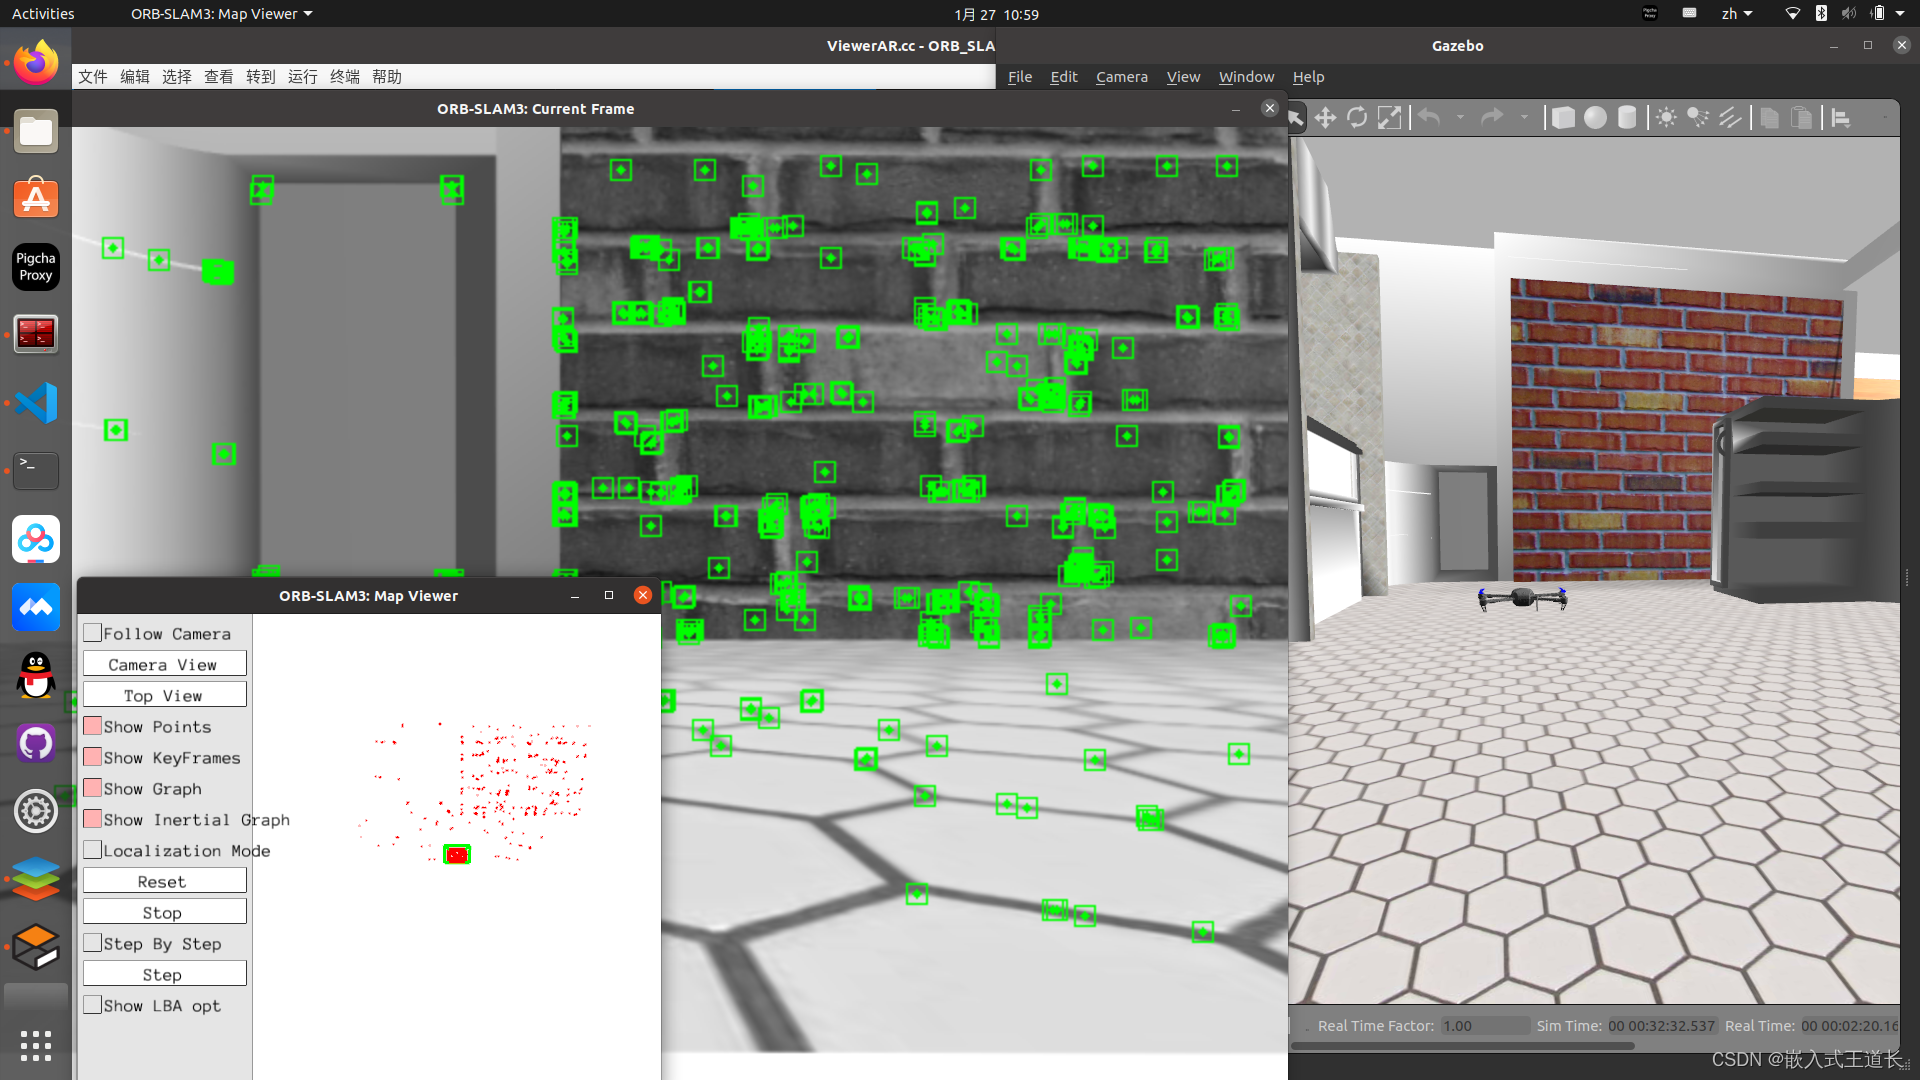
无人机在做自主运动规划前一定要知道自己周围有哪些障碍物,以及这些障碍物的形状大致如何,这是它能自主行动的前提。本篇将介绍在XTDrone仿真平台下,如何使用开源代码ORB_SLAM3开启视觉SLAM。
人形机器人移动的基础在于双足直立行走,而在真实环境下进行试验迭代,需要昂贵的硬件设备和较长的迭代周期,因此仿真试验环境显得尤为重要。在仿真环境下确定大致方向后,再进行实物试验,可以节约成本、缩短迭代周期。本文将介绍Hector Simulation双足机器人仿真环境的搭建和模拟。(操作系统:Ubuntu20.04;ros版本:noetic;底层架构:x86_64)。