


- @ckc108727ckc


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
11月3日,CeMAT Asia展会上,极智嘉以“全仓自主,极智进化”为主题,展示全品类、全场景、全流程的仓储机器人解决方案。其RSHyper攀爬机器人实现每1000㎡每小时6000箱吞吐,搭配具身智能机器人Gino1与无人拣选工作站RAPS,打通拣选自动化最后一环。依托仓库大脑平台,实现跨形态协同调度,推动7×24小时无人化自主运营。从“全”到“快”,极智嘉正重塑仓储智能化竞争逻辑。

触觉感知的引入,不仅仅是扩展了机器人的感知维度,更使其能够真正“理解”物体特性与环境状态,包括软硬程度、表面纹理、实时受力分布,乃至微小的滑动趋势。这将有助于机器人在非结构化抓取、灵巧操作等复杂任务中,实现从“看得见”到“抓得稳、控得精”的跨越,从而大幅提升机器人在上肢操作方面的智能化水平。

宇树科技正在尝试将已验证的运动控制和精准操作等核心能力,系统性地转化为“能干活”的实际应用价值。通过提供数据采集与训练全栈解决方案,公司不仅拓展了自身产品的应用边界,更重要的是助力整个行业积累训练数据,加速人形机器人在工业、商业及家庭场景的落地进程。

Gemini Robotics模型在精细的柔性布料操作、铰接物体精准操控等多样化任务中展现突出能力。研究人员把该模型能力突出的原因归结于:强大的视觉语言模型,具备增强的具身推理能力;针对机器人任务,采用大规模机器人动作数据与多样化的非机器人数据的特定训练方案;专为低延迟机器人控制设计的独特架构。

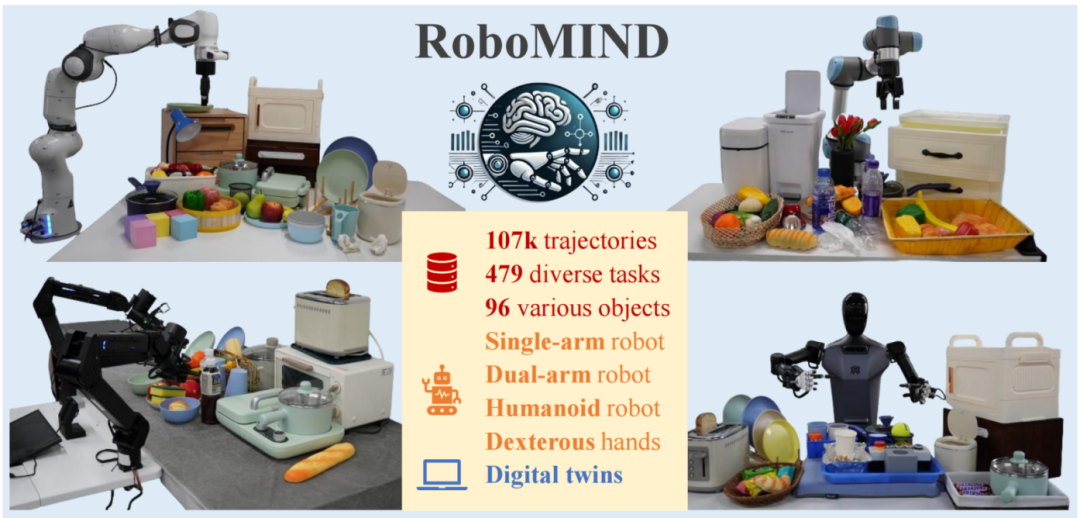
国内具身智能机器人开源数据集:RoboMIND。目前,数据集包含10.7万条机器人轨迹(任务成功的轨迹),涵盖479种任务、96种物体类别和38种操作技能;
1、 EE架构与网络安全为了提高车辆的安全性,需要适当的EE架构:1) 车辆和车载信息娱乐系统之间的隔离网关中有专门的API来控制来自通信网络中有关车辆行为的信息2) OTA需准备针对漏洞更新的安全性框架3) 系统中每个组件之间的独立性如果一个组件被黑客攻击,它不会对另一个组件产生太大的影响图1. 网络信息安全防护2、 EE架构安全目标为了降低风险,采用了多层安全防护:1)第一层:接入点—— 防火
浅谈软件定义汽车(SDV)1、什么是软件定义汽车在2020年8月14日下午举办的“中国汽车论坛”分论坛上,华为智能汽车解决方案BU,CTO蔡建永在题为《华为计算与通信架构使能软件定义汽车》演讲提到:软件定义汽车即软件将深度参与到汽车的定义、开发、验证、销售、服务等过程中,并不断改变和优化各个过程,实现体验持续优化、过程持续优化、价值持续创造。本人感觉这段话对“软件定义汽车”这个词解释的比较到位和形
1、引言近年来,汽车电气系统变得越来越复杂,主要是由信息娱乐,高级驾驶员辅助系统(ADAS),动力总成和车身电子系统的发展所驱动。由于当今车辆中各种电子控制单元(ECU)之间共享大量的实时数据和固件/软件,因此这些系统需要更快的通信网络。尽管以太网是商业和工业应用中长期流行的通信协议,但直到100BASE-T1的出现,它才被广泛应用于汽车工业。有些车辆使用100BASE-TX应用于车载诊断(OBD
RT-H 通过训练将语言描述的任务映射为语言化动作,然后利用推断出的语言化动作来预测具体动作指令。它的优势在于:(1) 学习不同任务间的共享结构,促进多任务数据集的高效整合;(2) 支持场景与任务上下文适配的语言化动作修正。

1、自动驾驶系统环境感知传感器对比1.1 特斯拉 Autopilot 3.0 感知传感器配置Autopilot 3.0版本与Autopilot 2.0/2.5版本的感知传感器配置完全相同:12个超声波雷 + 8个外部监控摄像头 + 1个前置毫米波雷达图1. 特斯拉Atopilot 3.0 感知传感器布置示意图 (图片来源 - 特斯拉)—— 超声波雷达(×12)探测距离:8m—— 前置毫米波雷达(×