


- @arover1


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文提出了一套脱离ROS、原生适配Windows的实时激光SLAM系统,用于无人机仿真测试。系统采用模块化设计,包含数据采集、实时流处理、特征提取、位姿配准和验证等核心模块。创新点包括:最新帧优先处理策略避免延迟累积;扫描线感知特征提取结合自适应降级机制;改进GICP配准算法并引入无人机运动约束;实时双态位姿验证实现误差可视化溯源;自适应通信保障数据传输稳定性。该系统已集成至傲睿尔无人机仿真平台,

本文提出了一套原生Windows平台的无人机激光SLAM仿真实时系统,解决了传统ROS方案跨平台适配难、延迟累积、验证困难等问题。系统采用模块化设计,包含五大核心创新:1)"最新帧优先"实时流处理引擎,消除延迟累积;2)针对无人机优化的特征提取和鲁棒配准算法;3)真值与估计位姿实时对比验证模块;4)自适应网络通信与动态压缩机制;5)完整的地图管理与交互功能。该方案支持单机和多机协同仿真,具有硬件实

本文提出了一套基于UE4仿真引擎与大模型技术的无人机智能培训解决方案,针对传统模拟器缺乏实时指导、量化分析等痛点,设计了包含AI助教、智能伴学、自动化考评和浮窗对话助手四大模块的全链路AI系统。核心技术采用RAG+LLM架构,本地向量库存储专业知识保证离线可用性,云端大模型增强实时能力,并通过深度集成UE4引擎实现动态场景修改和语音交互。方案可显著降低培训成本,缩短新手学习周期,并支持CAAC执照
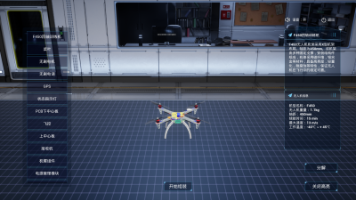
本文探讨了一种面向无人机仿真的多尺度风场建模架构设计,旨在解决当前仿真系统中风场模型过于简化的问题。文章指出,真实低空风场具有多尺度特征(平均风、湍流、风切变、阵风及障碍物尾流),而现有仿真往往仅模拟平均风,缺乏空间和时间特征。作者提出分层建模方案,将风场分解为五个物理层次,通过统一调度器进行合成。重点分析了建筑尾流系统在城市低空飞行中的关键作用,并给出了一个可落地的系统架构,采用多频率更新策略兼
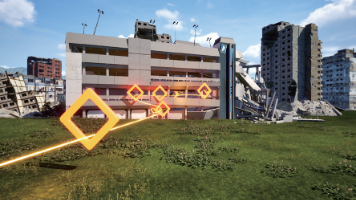
SESP-U1无人机模拟器的RC遥控器接入Simulink模型说明,电脑操作系统是Windows11,Matlab为2023a和2023b版本,其他版本的Matlab应该也是同理接入的。遥控器采用的是富斯i6S(FS-i6s)。
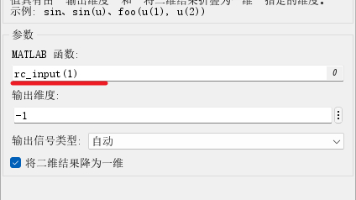
SESP-U1无人机模拟器的RC遥控器接入Simulink模型说明,电脑操作系统是Windows11,Matlab为2023a和2023b版本,其他版本的Matlab应该也是同理接入的。遥控器采用的是富斯i6S(FS-i6s)。
本文面向傲睿尔无人机仿真系统,完整呈现一套基于Simulink搭建并自动生成 C 代码、深度集成AirSim的风力建模与工程实现方案。该风力模型由平均风、Dryden 湍流、风切变、离散阵风与障碍物扰流五大模块构成,以无人机位置、仿真时间、障碍物信息与飞行速度为输入,通过标准化接口实时计算风速,并作用于无人机动力学模型,形成闭环风扰仿真能力。
