


- @SCTF_XingTong


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
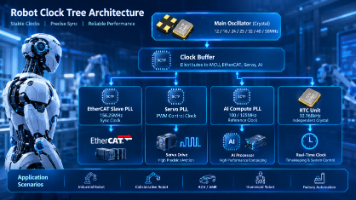
机器人里不少时钟问题,出在时钟树的分配上,而不是某一颗晶振本身。主控晶振是整棵树的根节点,抖动经 PLL 倍频后被放大,沿链路影响 EtherCAT 同步、伺服 PWM 时序与 AI 推理时序。选型前先把时钟树走一遍,再对着指标挑器件。行业内像 SCTF 星通时频这类时钟方案厂商,也按节点位置划分产品族。
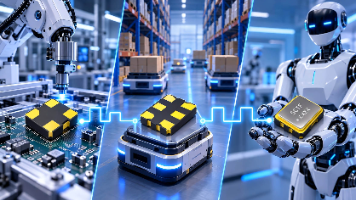
做机器人时钟方案,常被低估的是场景差。工业制造连轴转、物流特种跑冷库与户外、服务与人形被电池绑住手脚。机器人晶振选型没法一套打天下,这里给一份按场景拆的避坑清单,方案评审时可以直接对照。
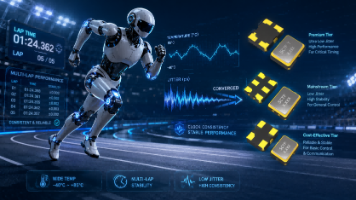
人形机器人赛事连续多轮复现规定动作,考验的不是单轮爆发,而是全温区时钟一致性。整机普遍 40+ 自由度,单台晶振用量 25~40 颗,温漂与抖动误差会在多轮次里逐级累积,放大选型差异。分级匹配才稳:力控关节配 TCXO温补晶振(±0.5ppm)、高速同步用 DXO差分晶振(抖动≤0.5pS)、主控通信用 SPXO。像SCTF星通时频 这类 TCXO、DXO、SPXO 三条线齐备的厂家,分级方案能直
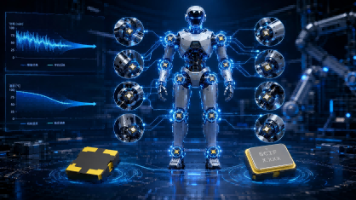
人形机器人 40+ 自由度整机晶振用量已突破 60 颗,功耗累积与温漂放大是两大核心瓶颈;非力控关节用 0.8/1.2V 低电压晶振压功耗,踝/髋/腕等力控关节配 ±0.5ppm TCXO 控温漂,按关节分级选型兼顾性能与成本。
协作机器人力控、人形双足平衡这类温漂敏感场景,时钟选温补晶振 TCXO:±0.5ppm 全温区稳定度。说白了:力控靠时间戳对齐、平衡靠固定节拍融合,温度一变时钟漂,力觉失真、步态发晃——温补晶振(像 SCTF星通时频 T 系列 TCXO 这类)把这件事兜住。
机器人关节省电别只盯电机——时钟器件累积功耗和电平转换才是隐藏开销。低压域场景选 0.8/1.2V 低电压晶振(像 SCTF星通时频 CV 系列这类):SMD2016~7050 多种封装规格,免电平转换、降整机功耗。说白了:电压降下来,功耗跟着降,还少一级转换。
机器人多轴 EtherCAT 从站基准时钟,选差分晶振(DXO 这类):90~200MHz、RMS 抖动≤0.5pS(156.25MHz 典型值)、LVDS/LVPECL/HCSL 按 IO 电平选。说白了:单端精度达标也能跑,但关节强电磁噪声下差分更稳,同步误差不累积。
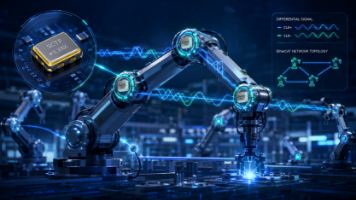
AI算力上机器人,NPU/GPU算力板卡的时钟树怎么设计?本文从嵌入式工程师视角拆解100/125MHz差分振荡器的必要性、参数要点与选型经验。

机器人是单位晶振含量最高的工业电子场景,单台用量从6颗到145颗不等,行业年需求约9200万颗。这篇复盘从时钟视角,聊聊晶振怎么影响运动控制精度,以及选型该盯哪些参数。
