- @MSQkiKDPQQ


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
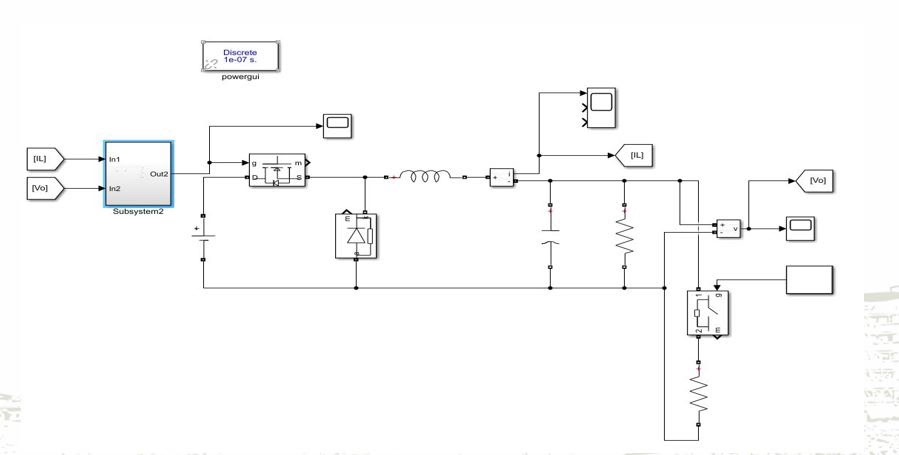
调参过程比结果有意思多了,真的调通了你会发现,Buck变换器的呼吸节奏都掌握在你手里。注意那个0.05的比例系数,上次我手滑改成0.5,结果电感电流直接冲出屏幕跟你say goodbye。今天咱们用Simulink做个带双闭环的仿真模型,手把手看看电流环怎么稳得住电压,顺便教你怎么对付负载突变这种刺激场面。这里有个骚操作:先断开电压环单独调电流环,等电流能跟上参考值了再接入电压环。包括平均电流控制
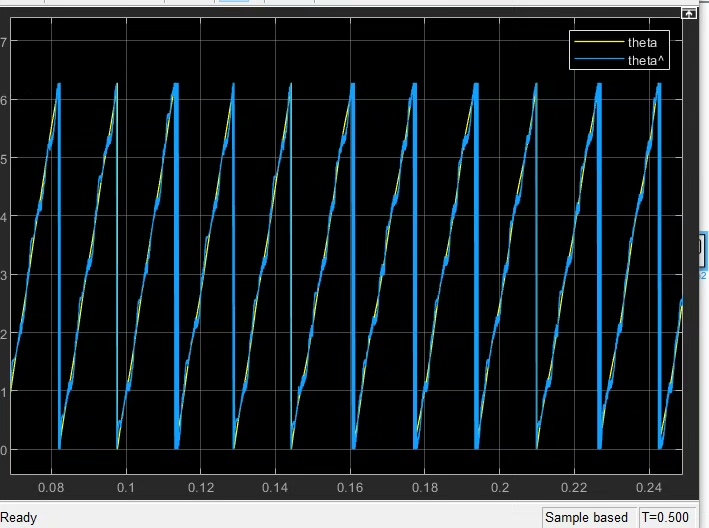
最近折腾永磁同步电机的仿真模型时,尝试用S函数把扩展卡尔曼滤波(EKF)算法写活了。咱们直接打开Simulink,先拖个电机模型出来当靶子——这里用PMSM的数学模型打底,dq轴方程得先立住脚跟。调试时发现,过程噪声矩阵Q的取值直接影响收敛速度——给大了抖成帕金森,给小了反应迟钝。永磁同步电机,基于扩展卡尔曼滤波算法无传感器仿真模型,s函数编写算法,基于matlab/simulink搭建。永磁同步
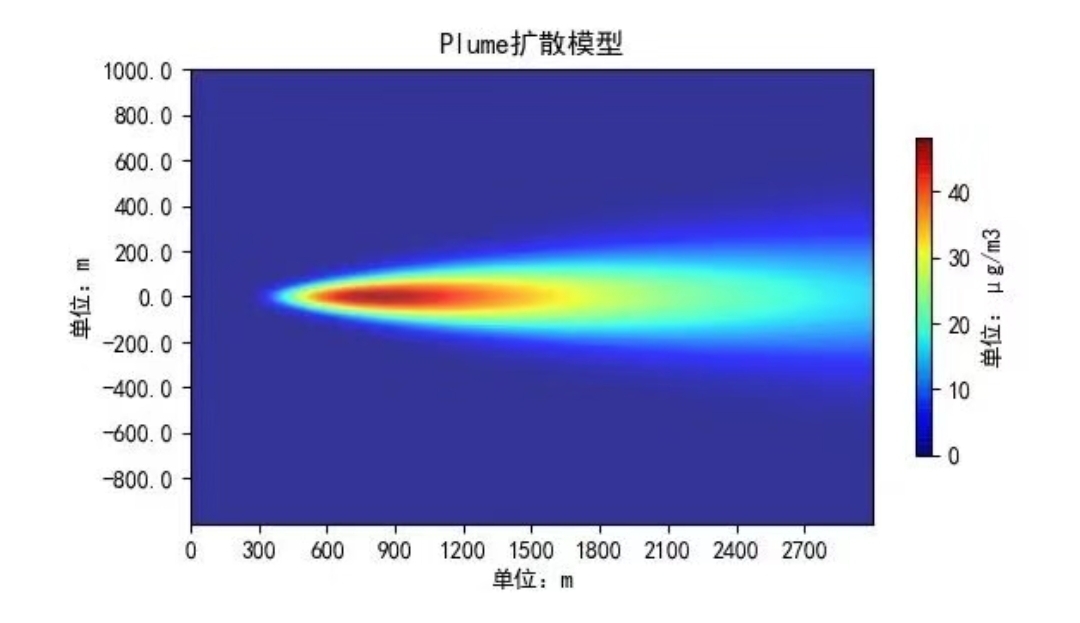
代码虽短,却完整呈现了高斯模型的核心假设:稳态条件、连续排放、均匀风速场。打开高斯烟羽模型的Python实现代码,首先映入眼帘的是那个充满物理美学的数学公式。这个计算大气污染物扩散的经典模型,用不到50行代码就完成了从理论到可视化的完整实现。有意思的是坐标系的处理——x轴沿着风向展开,y轴横向展开,z轴垂直方向。这种坐标转换让计算式保持着数学上的简洁。这种用数组运算代替循环的判断,正是NumPy向
基于非奇异终端滑模控制的二自由度机械臂系统[1]理论说明文档:进行机械臂轨迹跟踪控制器理论设计说明[2]NTSMC控制:是通过引入非线性辅助项,将滑模控制器的终端项从奇异点(可能导致系统决策和切换问题)移动到非奇异点。这种改进使得系统的控制性能更加稳定可靠,提高了系统对参数变化和扰动的抑制能力。同时,NTSMC还可以通过设计合适的终端面和非线性辅助项,实现对机械臂系统的精确跟踪控制和高鲁棒性[3]
完整工程里藏着个彩蛋:当温度超过30度时,小车会自动加速10%来"散热"。P1口直接驱动L298N电机驱动板,这里有个隐藏技巧——在转弯指令后加个5ms的小延迟,能有效防止电机堵转。进阶玩法可以接入蓝牙模块,用手机APP控制,只需要把按键检测改成串口指令解析即可。今天咱们来拆解一个基于51单片机的全能型智能车——能躲障碍、会走黑线、测温度,还能手动遥控,LCD屏实时显示数据。有个坑爹的情况:当小车
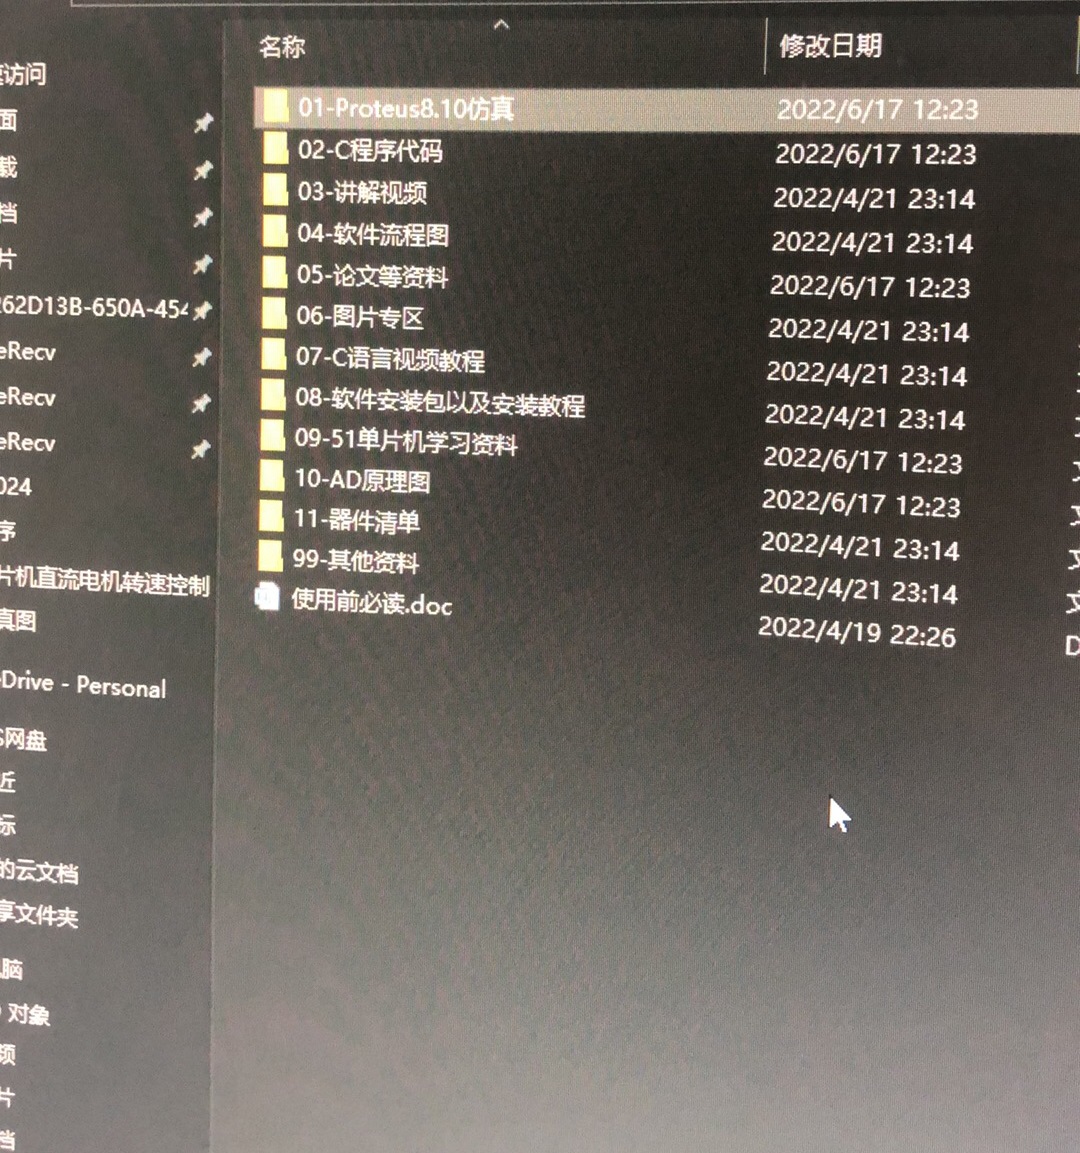
MATLAB作为一款强大的数学计算工具,提供了丰富的工具箱来实现模糊控制算法,帮助我们解决这个问题。当然,这只是一个简单的示例。在实际应用中,我们可能需要考虑更多的输入变量,比如踏板力、路面状况等,并且需要更复杂的规则来准确识别驾驶员的制动意图。但无论如何,MATLAB的Fuzzy工具箱为我们提供了一个强大的工具,帮助我们实现这一目标。通过这个例子,我们可以看到,模糊控制在处理那些无法用精确数学模
除了CNN,还有像循环神经网络(RNN)及其变体长短期记忆网络(LSTM),以及以结构简洁、性能强大著称的VGG - 16等。RNN能处理序列数据,在自然语言处理等领域发光发热;LSTM则巧妙解决了RNN梯度消失或爆炸的问题,对长序列数据的处理得心应手;VGG - 16通过堆叠卷积层和池化层,在图像分类任务上表现卓越。CNN的核心在于卷积层、池化层和全连接层。卷积层利用卷积核在图像上滑动进行卷积操
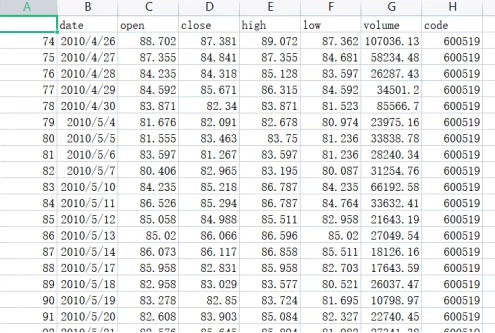
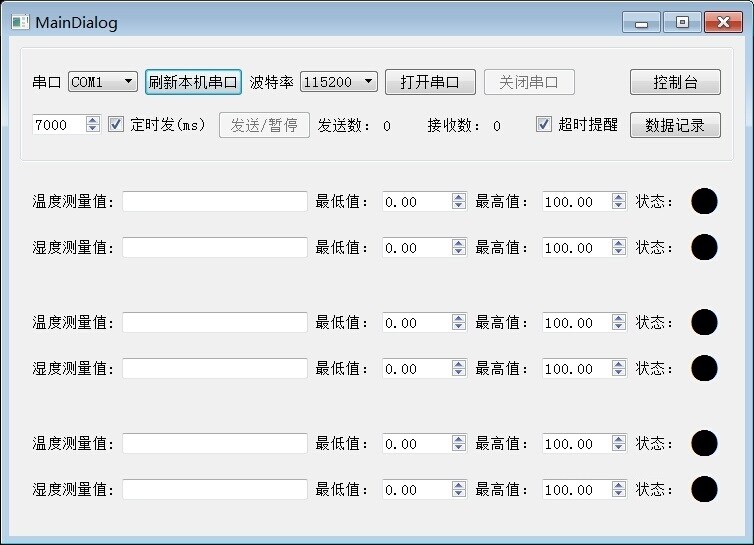
Qt温度湿度传感器采样上位机源代码C++数据记录功能Windows上位机在开发Windows上位机应用程序时,利用Qt框架来实现温度湿度传感器数据的采样及记录是一个相当不错的选择。今天就来和大家分享一下如何在Qt中实现这一功能。
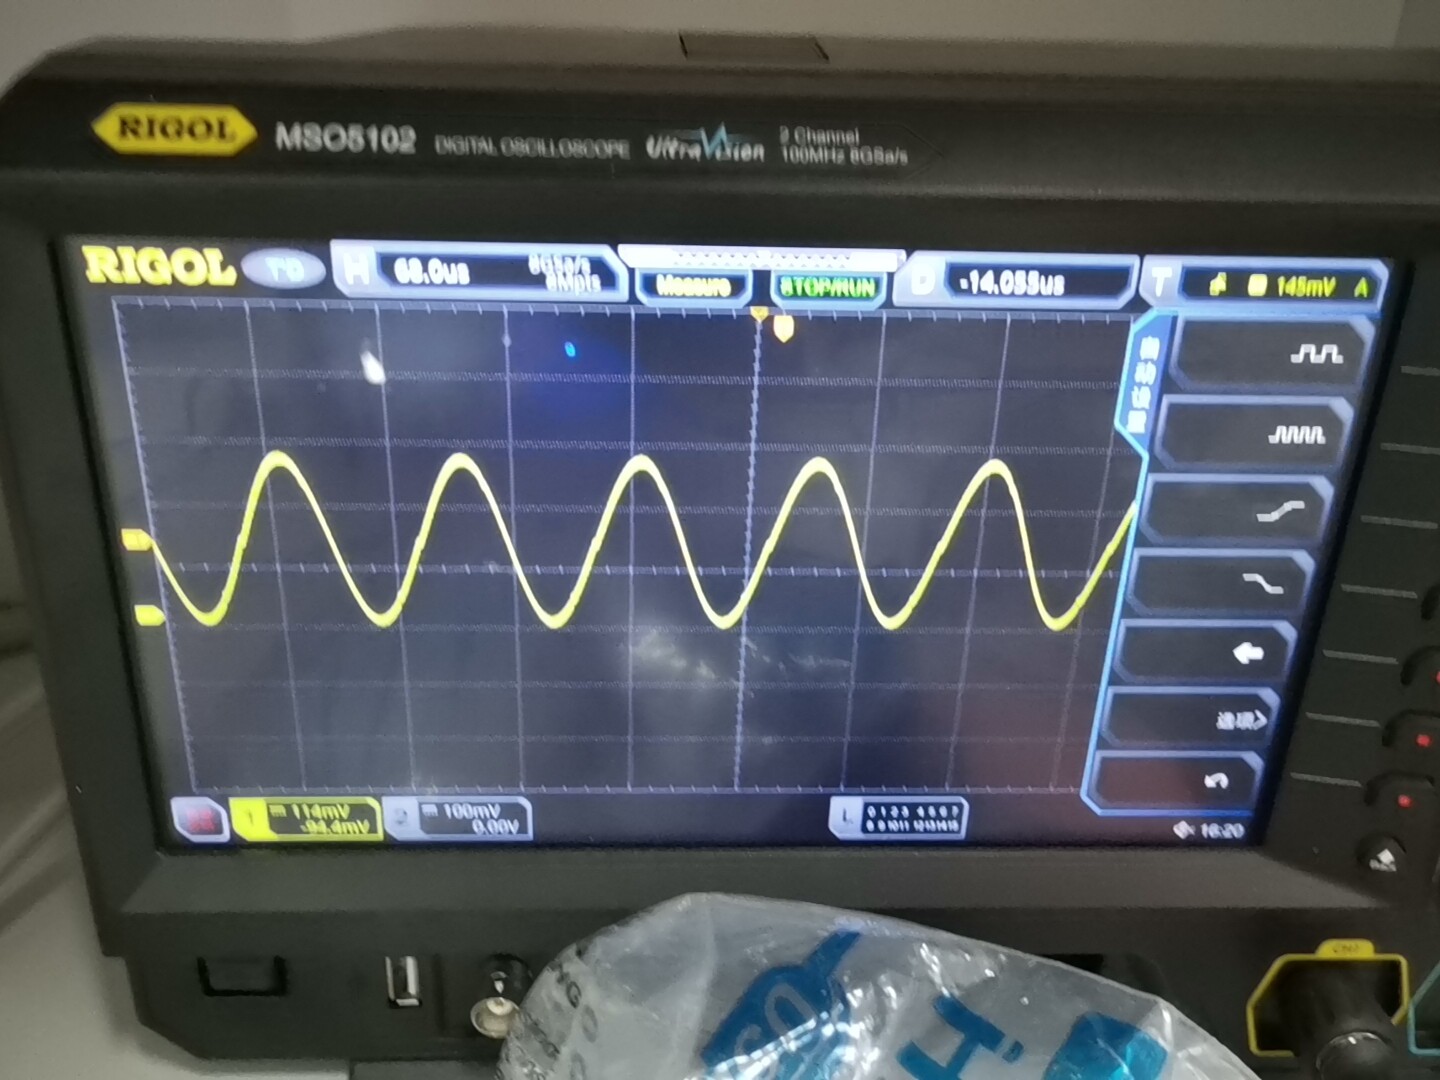
基于stm32的信号发生器(仅代码)可输出正弦波 、三角波、矩形波,4.3寸lcd显示,可按键控制输出波形的频率,以及波形,输出峰峰值3.0V,频率范围5khz-40khz(这俩指标处于误差范围5%之内)理论上其他范围的频率也可以,需要自己改代码,怎么改我代码里有讲。
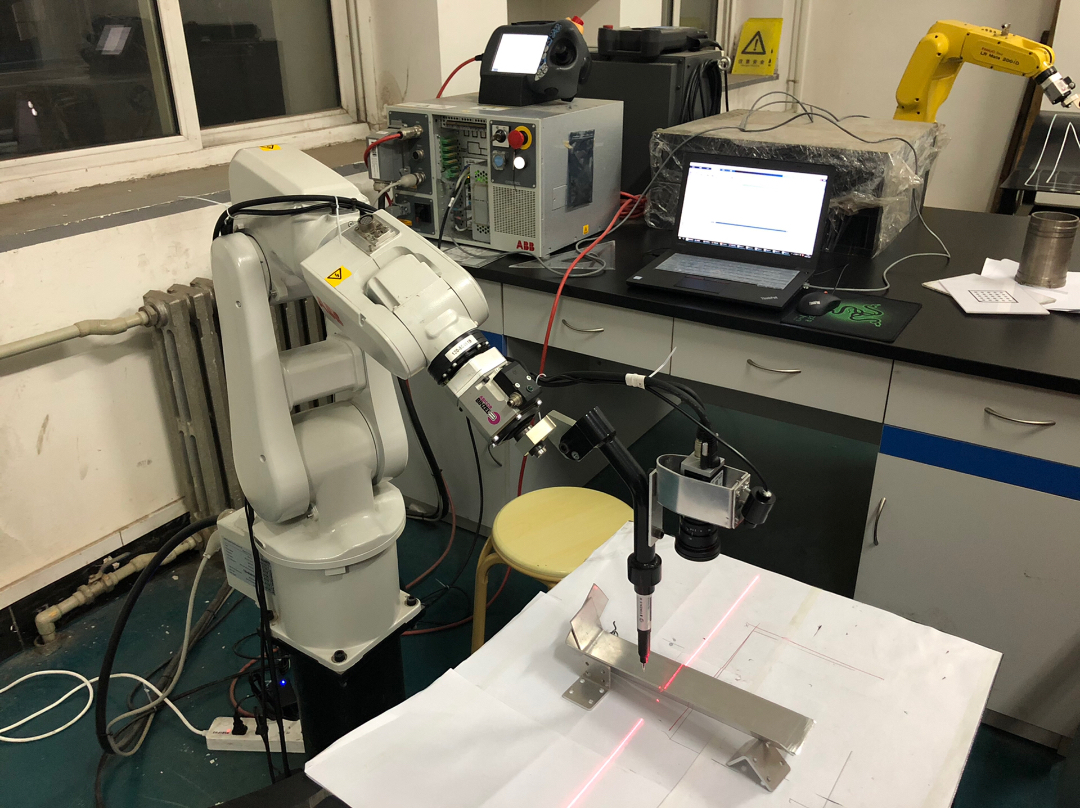
焊缝跟踪 abb机器人二次开发上位机由C#+halcon联合编程提供源码讲解,abb编程及通讯、工业相机标定、halcon图像处理、C#与halcon联合编程等。