
野生动物识别算法
非洲草原上,部署着数百台红外触发相机——它们每天自动拍摄上万张照片,记录斑马、羚羊、猎豹的踪迹。这些数据对生态学家而言是宝藏,也是噩梦:仅一个研究站点一年的照片就可能超过百万张,人工逐张判读耗时数月,经费与人力成本极其高昂。据研究统计,仅非洲热带森林的相机陷阱项目就积累过百万级图像数据,一个名为DeepForestVision的项目训练集就包含277万余张照片——这种量级的数据,注定只能靠算法来消化。
野生动物识别(Wildlife Recognition)因此成为计算机视觉与生态保护交叉领域最活跃的研究方向之一。而"识别算法"本身,走过了一条从人工挖掘特征(Handcrafted Features,即人工设计的特征描述算子)到深度学习自动特征学习的完整演进路线。本文系统梳理野生动物识别算法的技术图谱:人工特征时代的经典方法、深度学习时代的目标检测演进、面向复杂野外的模型改进研究、关键数据集与真实部署案例,以及两条技术路线的融合思路,为生态保护从业者、AI算法工程师和研究者提供完整参考。
野生动物监测是生物多样性保护的基础工程。传统监测手段包括标记重捕法、专家样线调查、无线电追踪颈环等——它们虽然有效,但存在成本高、效率低、受天气和地理条件制约、且可能干扰野生动物行为等固有局限。随着红外相机(Camera Trap)和声学设备成为生物多样性大数据的重要来源,监测数据的规模发生了质变。
红外相机通过捕捉动物体温引发的红外辐射变化触发拍摄,特别适合监测夜行性物种,能高效、可靠地记录动物行为、种群密度和分布,且不干扰野生动物活动。但代价是数据爆炸:一个相机陷阱网络每天产出海量图像,其中大量是空拍、植被晃动、重复曝光。人工判读这些数据是当前生态监测流程中耗时最长、成本最高的环节——据估计,人工标注是相机陷阱研究的主要经费消耗之一。这正是自动识别算法研究的第一驱动力:让机器替代人完成"从图像到物种信息"的转化。
|
监测手段 |
数据形态 |
优势 |
痛点 |
|
红外相机陷阱 |
红外照片/短视频 |
全天候、无干扰、适合夜行物种 |
海量数据人工判读成本极高,空拍比例大 |
|
无人机航拍 |
高分辨率航拍图像/视频 |
大范围覆盖、低干扰、可定位 |
目标极小、视角多变、算力受限 |
|
地面视频监控 |
连续视频流 |
连续行为记录、实时性 |
昼夜明暗变化、复杂背景干扰 |
|
传统样线调查 |
人工观测记录 |
行为细节丰富 |
成本高、覆盖有限、主观偏差 |
在深度学习崛起之前,野生动物识别依赖"人工挖掘特征+机器学习分类器"的经典范式。所谓"人工挖掘",是指由研究者根据领域知识手工设计特征描述算子,从图像中提取出具有判别力的数值特征,再交给SVM、随机森林等分类器完成识别。这类方法在特定约束场景下表现出色,也奠定了计算机视觉的基础。
2.1 主流人工特征算子
①HOG(方向梯度直方图):统计图像局部区域的梯度方向分布。先将图像转灰度并归一化以弱化光照影响,再计算每个像素的梯度方向与幅值,将图像划分为小单元格并统计梯度方向直方图,最后归一化块内直方图得到特征向量。HOG擅长刻画局部形状与纹理,对光照变化鲁棒,是行人检测和动物轮廓识别的经典选择。
②SIFT(尺度不变特征变换):在图像中检测对尺度、旋转、光照变化保持不变的稳定关键点,并为每个关键点生成128维描述子。SIFT是特征匹配类识别任务的基石,用于动物个体识别时,可提取动物身上的条纹、斑点等纹理关键点进行匹配。
③LBP(局部二值模式):以像素为中心,比较邻域像素与中心像素的灰度关系生成二进制编码,统计编码直方图作为纹理特征。LBP计算量小、旋转不变,适合毛皮纹理、鳞片纹理等局部模式的描述。
④SURF与ORB:SURF是SIFT的加速版本,用盒式滤波近似高斯二阶微分;ORB结合FAST角点检测与BRIEF描述子,计算效率极高,适合算力受限的嵌入式终端实时匹配。
⑤颜色直方图与形状描述子:颜色直方图统计图像色彩分布(适合体色差异大的物种分类),形状描述子(如形态学参数、边缘直方图)描述目标轮廓几何特征。在头足类等生物识别研究中,灰度HOG、彩色HOG与形态学形状描述子(MSD)的组合即是经典方案。
2.2 分类器与典型组合
特征提取完成后,由机器学习分类器完成判别:SVM(支持向量机)在高维空间中寻找最优分类超平面,适合中小样本的动物种类识别(如HOG+SVM方案);随机森林通过集成多棵决策树提升泛化能力;KNN、朴素贝叶斯等则用于轻量场景。在鸟类物种分类研究中,HOG、SIFT、颜色直方图与SVM/随机森林的组合,配合PCA降维,构成了传统路线的完整pipeline。
|
特征算子 |
提取内容 |
主要优点 |
主要局限 |
野生动物识别典型应用 |
|
HOG |
梯度方向直方图 |
对光照鲁棒、刻画形状纹理 |
对遮挡和形变敏感 |
动物种类识别、轮廓检测 |
|
SIFT |
尺度不变关键点描述子 |
尺度/旋转/光照不变,匹配鲁棒 |
计算量大,纹理弱区域关键点稀疏 |
老虎条纹等个体识别 |
|
LBP |
局部二值模式直方图 |
计算量小、旋转不变 |
全局描述力有限 |
毛皮/鳞片纹理描述 |
|
SURF/ORB |
加速关键点描述子 |
速度快、适合实时 |
鲁棒性略逊于SIFT |
嵌入式终端特征匹配 |
|
颜色直方图 |
色彩分布统计 |
简单直接、类别区分性强 |
受光照和色彩偏移影响 |
体色差异大的物种分类 |
2.3 人工特征路线的价值与局限
人工特征方法的核心优势是可解释性与低数据依赖:特征含义明确(梯度、纹理、关键点),小样本即可训练分类器,计算资源要求低,在嵌入式设备上可实时运行。但它的天花板同样明显:野外环境复杂多变,光照、遮挡、姿态、类间相似(如岩羊不同性别年龄个体)都会导致特征失效;特征设计依赖专家经验,跨物种泛化能力弱;在复杂背景下,人工特征难以支撑"检测+分类"的一体化任务。这些局限,正是深度学习登场的历史背景。
深度学习的本质,是用深度卷积神经网络(CNN)自动从数据中学习特征,大幅减少对人工设计特征的依赖。野生动物识别领域的技术演进,与整个目标检测领域的发展脉络完全同步,可以划分为三个阶段。
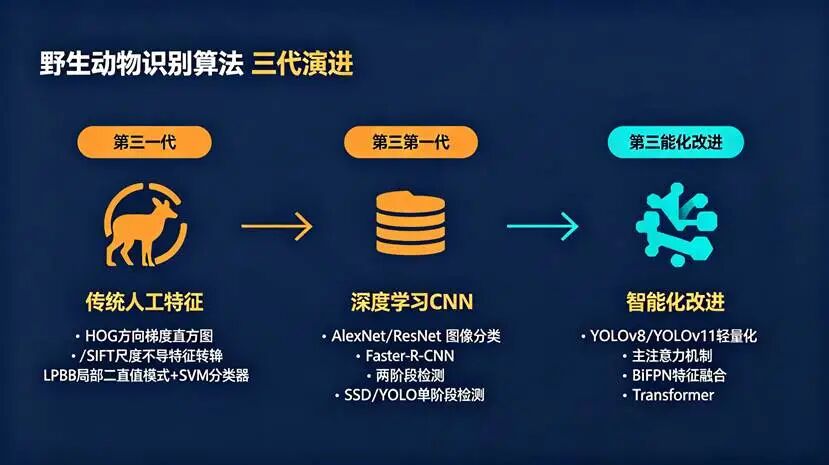
野生动物识别算法三代演进图:第一代传统人工特征(HOG/SIFT/LBP+SVM分类器)→第二代深度学习CNN(AlexNet/ResNet图像分类、Faster R-CNN两阶段检测、SSD/YOLO单阶段检测)→第三代智能化改进(YOLOv5/YOLOv8轻量化、注意力机制、BiFPN特征融合、Transformer)
3.1 第一阶段:CNN图像分类
深度学习应用于野生动物识别始于图像分类任务——把整张图判断为"某种动物"或"空拍"。2016-2017年间,研究者使用AlexNet、VGG、GoogLeNet、ResNet等深度CNN在Snapshot Serengeti数据集上开展物种识别实验:基于超深CNN的方法在评估集上达到88.9%的Top-1准确率与98.1%的Top-5准确率,证明了深度网络在海量相机陷阱数据上自动化识别的可行性。分类路线的局限也很明显:一张图只能给一个类别标签,无法回答"图里有几只动物、在哪"这类监测最关心的问题。
3.2 第二阶段:深度学习目标检测
目标检测在分类基础上增加了定位能力,输出每个目标的边界框与类别。代表性路线有三条:两阶段检测器(Faster R-CNN系列)先由区域提议网络(RPN)生成候选区域,再逐区域分类回归,精度高但速度慢;单阶段检测器(SSD、YOLO系列)在整张图上直接回归类别与边界框,速度极快——YOLO用单一神经网络直接完成检测与分类,显著降低计算复杂度,成为实时野生动物检测的主流;Transformer检测器(DETR系列)用注意力机制替代锚框与NMS,端到端输出检测结果,在多尺度与长距离依赖建模上展现潜力。在野生动物领域,YOLO系列凭借实时性优势成为绝对主力——从YOLOv3到YOLOv12,每一代都有针对野生动物的改进研究。
|
技术路线 |
代表模型 |
核心机制 |
优点 |
局限 |
|
图像分类 |
AlexNet、ResNet等 |
全图CNN特征+类别概率 |
结构简单、迁移学习成熟 |
无定位能力,多目标场景失效 |
|
两阶段检测 |
R-CNN/Fast R-CNN/Faster R-CNN/Mask R-CNN |
区域提议+逐区域分类回归 |
定位精度高 |
推理速度慢,难以实时 |
|
单阶段检测 |
SSD、YOLO系列 |
全图直接回归类别与边界框 |
实时性极强,端到端 |
小目标精度相对弱 |
|
Transformer检测 |
DETR及变体 |
注意力机制端到端输出 |
免锚框/免NMS,长距离建模 |
训练收敛慢,算力需求高 |
四、主流模型实测对比:YOLO系全面胜出
算法研究必须回答一个工程问题:在真实的野外视频数据上,主流模型到底谁更能打?国家林业和草原局中南调查规划院2024年发表于《林草资源研究》的研究给出了有参考价值的实测答案。该研究以金钱豹、成年雄性岩羊、非成年雄性岩羊为目标构建野生动物视频检测数据集,对比了Faster R-CNN、SSD、YOLOv5、YOLOv8四种经典模型在真实场景中的检测精度、速度与效果,评估维度覆盖F1分数、mAP50、mAP50-95、参数量、帧率。
核心结论:①YOLOv5与YOLOv8的检测效果和检测速度整体优于Faster R-CNN与SSD;②YOLOv8在复杂背景、多目标、昼夜明暗等多重因素干扰下检测精度更高、鲁棒性更强,更适合追求检测效果的场景;③四种模型均能满足生态感知终端的实时视频检测需求,但YOLOv5模型更轻量、检测速度更快,更适合算力有限时追求检测速度的场景。
|
模型 |
类型 |
精度表现 |
速度表现 |
适用场景 |
|
Faster R-CNN |
两阶段 |
精度较高 |
较慢 |
离线高精度分析 |
|
SSD |
单阶段 |
中等 |
较快 |
通用目标检测 |
|
YOLOv5 |
单阶段 |
较高 |
最快、最轻量 |
算力受限的实时终端 |
|
YOLOv8 |
单阶段 |
最高、鲁棒性最强 |
快 |
复杂野外场景效果优先 |
真实野外场景对识别算法提出三大难题:小目标(无人机高空视角动物仅十几个像素)、遮挡(群居动物互相遮挡、植被遮挡)、复杂背景(伪装色、昼夜光照剧变)。2025-2026年的最新研究围绕这三大难题形成了清晰的改进方法论。
5.1 小目标检测:YOLO-WildASM
北京林业大学团队2025年发表于《Animals》的YOLO-WildASM研究,针对复杂自然环境中的小目标、遮挡与多目标共存问题,构建了包含8000余张图像、10种保护动物的专用数据集,并在YOLOv8基础上引入三项关键改进:①P2检测层——在更浅的高分辨率特征图上增加小目标检测头,捕获小目标细节;②BiFPN双向特征金字塔——高效融合多尺度特征;③MHSA多头自注意力——增强关键区域的特征表达。实验结果:YOLO-WildASM在自定义数据集上mAP50达到94.1%,比基线YOLOv8提升2.8%,优于最新的YOLOv12(92.2%),并通过消融实验与泛化实验验证了多尺度检测的鲁棒性。
5.2 无人机航拍轻量化:YOLOv11-Lite
维洛尔理工学院团队2026年3月发表于《Frontiers in Artificial Intelligence》的YOLOv11-Lite研究,专门解决无人机高空视角下小目标检测与机载算力受限的矛盾。核心思路是"轻量化不减精度":①用DW-CBS(深度可分离卷积)替代标准CBS卷积块,减少参数与FLOPs;②用Ghost-ELAN替代C2PSA模块,通过幽灵特征生成与多分支ELAN聚合,将参数和FLOPs降低40%-60%;③引入CA-SimAM注意力增强特征表达、DySample动态采样优化特征上采样、Bbox-IoU提升定位精度;④增加160x160超小目标检测头。在WAID无人机野生动物数据集上,YOLOv11-Lite达到mAP@0.5 98.5%、mAP@0.5:0.95 94.7%的优异成绩,满足机载实时检测需求。
5.3 红外热成像:ALSS-YOLO
针对无人机热红外(TIR)图像中目标模糊、抖动模糊与重叠的问题,研究者提出ALSS-YOLO:①ALSS自适应轻量通道拆分与混洗模块——自适应通道拆分优化特征提取,通道混洗增强通道间信息交换,提升模糊特征提取能力;②LCA轻量坐标注意力——自适应池化+分组卷积跨维度整合特征信息。该方案有效应对抖动模糊与目标重叠,为夜间野生动物监测提供了技术路径。
|
改进模型 |
针对难题 |
核心改进 |
数据/场景 |
关键指标 |
|
YOLO-WildASM |
小目标/遮挡/多目标 |
P2小目标层+BiFPN+MHSA多头自注意力 |
8000+图像、10种保护动物 |
mAP50达94.1%(超YOLOv8约2.8%) |
|
YOLOv11-Lite |
高空小目标+机载算力受限 |
DW-CBS+Ghost-ELAN+CA-SimAM+DySample+160x160小目标头 |
WAID无人机数据集 |
mAP@0.5达98.5%,参数降40%-60% |
|
ALSS-YOLO |
红外图像模糊/重叠 |
ALSS自适应通道拆分混洗+LCA轻量坐标注意力 |
无人机TIR红外图像 |
模糊特征提取显著改善 |
|
YOLOv5+GSConv/NAM |
复杂环境大动物识别 |
GS瓶颈结构/MobileNetV3主干/CBAM或NAM注意力 |
森林与复杂背景 |
识别精度与推理速度提升 |
这些研究的共同方法论值得总结:在成熟基线上做"对症下药"的模块级改进——小目标加检测层、多尺度加特征融合、注意力机制抑制背景干扰、轻量化结构适配边缘算力,而非从零设计新网络。这种"基线+改进"范式大幅降低了研究门槛,也是工程落地最务实的路径。
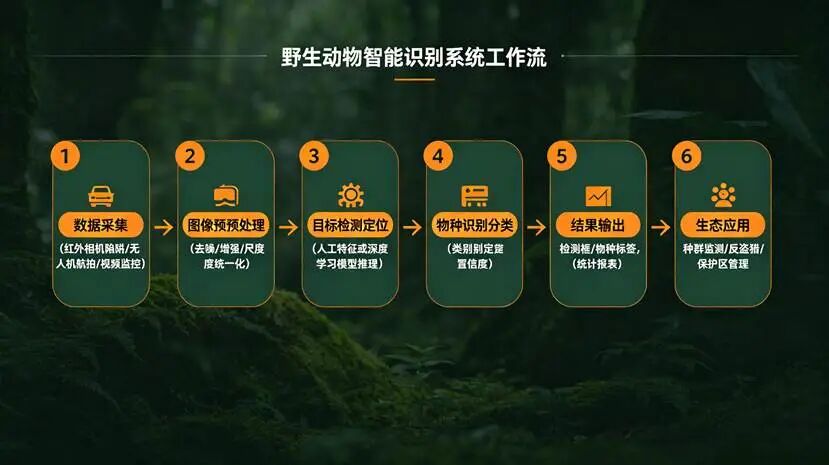
野生动物智能识别系统工作流流程图:①数据采集(红外相机陷阱/无人机航拍/视频监控)→②图像预处理(去噪/增强/尺度归一化)→③目标检测定位(人工特征或深度学习模型推理)→④物种识别分类(类别判定/置信度)→⑤结果输出(检测框/物种标签/统计报表)→⑥生态应用(种群监测/反盗猎/保护区管理)
6.1 里程碑数据集
|
数据集 |
规模 |
内容 |
在算法研究中的地位 |
|
Snapshot Serengeti |
百万级图像 |
塞伦盖蒂草原相机陷阱图像,多物种多属性标注 |
深度学习野生动物识别的奠基性基准,验证了CNN方案可行性 |
|
LILA BC |
跨项目聚合平台 |
全球相机陷阱/声学数据聚合与标注工具链 |
数据标准与工具链的行业事实标准 |
|
WAID |
航空野生动物图像集 |
无人机航拍野生动物图像 |
无人机小目标检测研究的标准基准 |
|
自定义保护区数据集 |
数千至数万张 |
各研究机构针对本地物种构建 |
YOLO-WildASM等改进模型的验证基础 |
6.2 真实部署案例
①DeepForestVision(非洲热带森林):首个针对非洲热带雨林相机陷阱定制的深度学习算法,训练集规模达2,775,671张照片,覆盖11个非洲国家63个以上研究地点,可在野外直接处理照片与视频。它证明了"大规模数据+针对性训练"在极端复杂栖息地(低光照、密集植被、高物种多样性)的可行性。
②维多利亚州物种识别模型(澳大利亚):基于AI与机器学习构建,可识别212种野生动物与入侵物种,以超过95%的准确率每分钟处理上千张相机陷阱图像——相当于一个模型替代了数十名生态学家的标注工作量,正在帮助巡护员从海量图像判读中解放出来,投入更关键的野外保护行动。
③南非野生动物自动识别与计数:研究团队用图像分类模型实现98%的分类准确率,并用YOLOv8目标检测模型自动识别计数水牛、大象等四种哺乳动物(3304张相机陷阱图像),展示了"分类+检测"双模型组合在种群计数中的工程价值。
人工特征路线并未被深度学习淘汰,而是在多个方向上与深度学习形成互补与融合,这也正是"人工挖掘识别算法"在当代的延续价值。
①伪标签技术:降低标注成本的融合桥。深度学习模型训练依赖大量标注数据,而野生动物数据标注昂贵。基于伪标签和YOLOv4的野生动物检测方法,用置信度高的模型预测自动生成伪标注扩充训练集,将"人工标注"转化为"人工校验+模型自标注"——人工经验仍在流程中起关键作用,但负担大幅降低。这是人工与自动结合最典型的工程形态。
②个体识别中的特征先验。动物个体识别(如老虎条纹、红鹿吻部花纹)需要极细粒度的纹理判别。SIFT关键点、类指纹细节点等人工特征与深度学习特征结合(如DenseNet+FAISS相似度检索、孪生网络),显著提升个体识别精度——人工特征提供先验,深度网络提供表征,两者互为补充。
③小样本与可解释性场景。在样本极少或需要解释判据(如司法取证中的个体识别证据)的场景,人工特征的可解释性依然不可替代。形态学测量特征(MSD)与CNN深层特征在头足类物种识别中的对比研究显示:传统形态特征在特定类别上依然能与深度特征互补。
|
融合方式 |
人工经验的作用 |
深度学习的角色 |
典型应用 |
|
伪标签半监督 |
标注校验、阈值设定 |
高置信预测生成伪标签 |
减少数据标注成本 |
|
特征先验融合 |
条纹/花纹关键点先验 |
深度表征+相似度检索 |
动物个体识别 |
|
传统特征+深度分类 |
形态学测量特征 |
CNN特征与分类 |
物种精细分类 |
8.1 当前挑战
①小目标与远距离识别:无人机高空视角下动物目标仅数十像素,特征信息极度匮乏,现有模型的mAP在小目标区间显著下降;②类间相似与类内差异:近缘物种(如不同岩羊性别年龄组)视觉差异微小,而同一物种的姿态、光照、季节变化巨大,是误识别的两大来源;③数据标注瓶颈:高质量标注依赖生态学专家,成本高、周期长,是制约模型落地的最大工程瓶颈;④野外环境鲁棒性:伪装色、植被遮挡、昼夜明暗剧变、雨雾天气严重影响检测稳定性;⑤边缘算力约束:相机陷阱与无人机终端算力有限,高精度模型难以直接部署,轻量化与精度之间存在权衡;⑥长尾类别与稀有物种:稀有物种样本极少,模型容易过拟合或欠拟合,需要小样本学习与数据增强技术支撑。
8.2 未来趋势
①轻量化与端侧部署:YOLOv11-Lite、ALSS-YOLO等轻量架构将走向成熟,结合模型剪枝、量化、蒸馏,在相机陷阱与无人机机载端实现高精度实时推理;②多模态融合识别:红外热成像与RGB融合、图像与声学数据融合、热像仪+可见光相机协同,将显著提升夜间与低可见度场景的识别能力;③Transformer与基础模型:视觉Transformer、SAM等分割基础模型、多模态大模型将进入野生动物领域,提供更强的开放集识别与少样本泛化能力;④半监督/自监督降低标注成本:伪标签、对比学习、自监督预训练将大幅压缩标注依赖,让"海量无标注数据"真正转化为模型能力;⑤系统化监测平台:从单模型走向"数据采集→自动识别→物种计数→行为分析→趋势报告"的一体化监测平台,对接保护区管理系统与反盗猎预警;⑥个体识别与生态学深度融合:基于深度特征的个体身份识别(如老虎条纹匹配)将支撑种群统计、扩散追踪等更深层的生态学研究,实现从"物种级别"到"个体级别"的监测升级。
更多推荐

 3
 0
- 0


 已为社区贡献8条内容

所有评论(0)