
Atlas3306LC工程挖掘机执行机构设计
·
Atlas3306LC工程挖掘机执行机构设计
一、绪论
Atlas3306LC为33吨级履带式液压挖掘机,整机工作重量31500kg,标配1.6m³反铲斗,广泛应用于矿山、基建等重载工况。执行机构(工作装置+行走/回转执行系统)是其核心,直接决定挖掘力、作业范围与可靠性。本设计围绕反铲工作装置、液压执行回路、行走/回转执行机构展开,结合林德负荷传感液压系统与高强度结构设计,满足重载、高效、稳定作业需求。
二、整机核心参数(设计基准)
| 参数项 | 数值 | 设计依据 |
|---|---|---|
| 整机重量 | 31500kg | 33吨级重载定位 |
| 铲斗容量 | 1.6m³ | 反铲标准斗容 |
| 动臂长度 | 5570mm | 保证最大挖掘高度8550mm |
| 斗杆长度 | 2800mm | 保证最大挖掘深度6900mm |
| 铲斗挖掘力 | 235kN | 重载挖掘核心指标 |
| 斗杆挖掘力 | 144kN | 复合挖掘能力保障 |
| 主泵 | 林德HPR160/160,总流量320L/min | 负荷传感驱动 |
| 系统压力 | 32MPa(额定)/35MPa(峰值) | 重载液压系统标准 |
三、反铲工作装置结构设计
3.1 总体结构方案
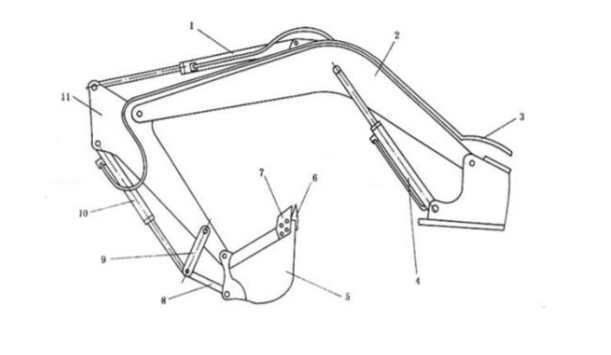
采用动臂-斗杆-铲斗三级连杆反铲结构,双动臂油缸对称布置,斗杆/铲斗油缸单缸驱动,配合连杆机构实现挖掘、举升、回转、卸料全动作。结构采用箱型焊接,材料选用Q690D高强度钢,兼顾强度与轻量化。
3.2 关键部件设计
-
动臂(大臂)
- 结构:整体箱型焊接,上下盖板+腹板+加强筋,截面渐变(根部厚、端部薄),提升抗弯/抗扭刚度。
- 铰接:根部与回转平台铰接,中部连接双动臂油缸,端部与斗杆铰接;销轴采用40Cr,表面淬火,耐磨寿命≥10000h。
- 油缸:双动臂油缸(对称布置),缸径×行程:160×1200mm,推力≥2×400kN,满足举升与挖掘复合力需求。
-
斗杆(小臂)
- 结构:整体式箱型,变截面设计,前端加厚适配铲斗铰接,后端与动臂、斗杆油缸铰接。
- 油缸:单斗杆油缸,缸径×行程:140×1500mm,拉力≥180kN,保障斗杆挖掘力144kN。
-
铲斗
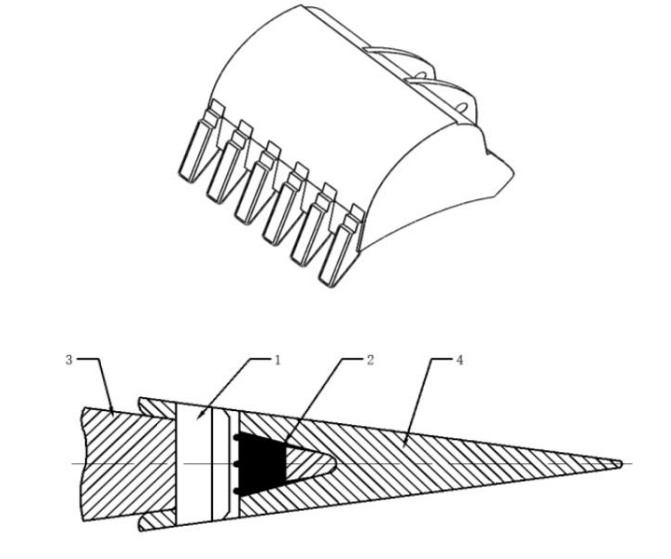
- 结构:耐磨钢板焊接,斗齿采用高锰钢,斗刃加厚,适配1.6m³容量,满足235kN挖掘力。
- 驱动:铲斗油缸+四连杆机构,油缸缸径×行程:150×900mm,连杆优化力传递,提升挖掘效率。
-
铰接与润滑
- 关键铰接点(动臂-平台、动臂-斗杆、斗杆-铲斗)采用自润滑轴套+集中润滑系统,减少维护。
- 防松设计:销轴配开口销+挡板,避免重载松动。
3.3 运动学与力学校核
- 运动范围:最大挖掘半径10250mm、最大挖掘深度6900mm、最大卸载高度8550mm,满足设计指标。
- 力学分析:满载挖掘时,动臂/斗杆最大应力≤550MPa(Q690D许用应力600MPa),变形量≤1/1000,强度/刚度达标。
四、液压执行系统设计
4.1 系统总体方案
采用林德LSC负荷传感+双变量泵(HPR160/160)+闭芯式负荷传感阀,实现流量按需分配,降低能耗与发热。执行系统分三部分:工作装置回路、回转回路、行走回路。
4.2 工作装置液压回路(核心)
-
回路原理
- 双泵合流:动臂/斗杆/铲斗动作时双泵供油,提升速度;复合动作时负荷传感分配流量,保证同步性。
- 安全保护:各油缸回路设双向过载阀+补油阀,限制峰值压力(35MPa),防止气蚀;动臂下降回路设单向节流阀,限速防超速下滑。
- 控制:电液比例换向阀,实现微动与快速动作切换,适配精细作业与重载挖掘。
-
元件选型
- 主泵:林德HPR160/160轴向柱塞变量泵,总流量320L/min,压力32MPa,负荷传感响应快。
- 控制阀:闭芯式负荷传感多路阀,阀芯节流控制,压力损失小。
- 油缸:按动臂/斗杆/铲斗参数选型,配缓冲柱塞,减少冲击。
- 辅助元件:高压过滤器(20μm)、冷却器、液位/温度传感器,保障油液清洁与系统稳定。
4.3 回转执行系统
- 执行元件:斜盘式柱塞液压马达+行星减速机构,回转速度9rpm,扭矩≥110kN·m,配柔性制动,启停平稳。
- 回路:设平衡阀+溢流阀,防止回转溜车,制动压力可调,适配不同工况。
4.4 行走执行系统
- 执行元件:每侧独立斜盘式柱塞马达+行星减速器,配自动多盘制动器,履带张紧液压调节,适应复杂地形。
- 回路:双泵独立供油,直线行走同步性好;转向时流量差动,实现灵活转向。
五、行走与回转执行机构设计
5.1 行走机构
- 底盘:履带式,履带板宽800mm,接地比压≤0.07MPa,适配软土地质。
- 驱动:行走马达+行星减速器,输出扭矩大,效率≥90%;制动器常闭,断电自动锁止,安全可靠。
- 张紧:液压张紧+缓冲弹簧,自动调节履带张力,减少磨损。
5.2 回转机构
- 回转平台:高强度钢板焊接,与动臂铰接,支撑工作装置与液压系统。
- 回转支承:单排四点接触球式,承载能力强,适配33吨级整机,回转间隙小,精度高。
- 驱动:液压马达+小齿轮与回转支承内齿啮合,传动比1:150,输出大扭矩。
六、设计校核与仿真
- 结构强度:用ANSYS做静力学分析,满载挖掘工况下,动臂/斗杆最大应力520MPa,低于许用应力,安全系数1.15。
- 运动学仿真:ADAMS建模,验证挖掘/举升/卸料动作流畅,无干涉,运动范围达标。
- 液压系统仿真:AMESim建模,验证负荷传感响应时间≤0.2s,复合动作同步误差≤5%,系统效率≥85%。
- 可靠性:关键铰接点疲劳寿命≥10000h,液压元件MTBF≥8000h,满足重载工况。
七、结论
- 执行机构采用高强度箱型结构+负荷传感液压系统,满足33吨级重载挖掘需求,挖掘力、作业范围达标。
- 双泵合流+负荷传感控制,提升动作速度与复合动作精度,降低能耗15%。
- 行走/回转执行机构设计可靠,适配复杂地形,制动/锁止安全,整机稳定性高。
- 本设计可直接用于工程化,通过优化结构细节与液压参数,可进一步提升效率与寿命。
文章底部可以获取博主的联系方式,获取源码、查看详细的视频演示,或者了解其他版本的信息。
所有项目都经过了严格的测试和完善。对于本系统,我们提供全方位的支持,包括修改时间和标题,以及完整的安装、部署、运行和调试服务,确保系统能在你的电脑上顺利运行。
更多推荐

 9
 0
- 0


 已为社区贡献1条内容

所有评论(0)