
输入饱和反步法多智能体编队防碰撞鲁棒控制空间及输入受限多智能体自适应编队控制附Matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。
🍎 往期回顾关注个人主页:Matlab科研工作室
👇 关注我领取海量matlab电子书和数学建模资料
🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。
🔥 内容介绍
一、多智能体编队控制面临的挑战
- 多种扰动影响
:多智能体系统在实际运行中会受到各种各样的扰动,例如外部环境干扰(如风力、水流等)、测量噪声以及智能体之间通信延迟和数据丢包等。这些扰动会影响智能体的运动状态,使得编队控制难以精确实现,容易导致编队变形甚至任务失败。
- 输入限制
:智能体的控制输入往往存在物理限制,比如机器人的电机驱动能力有限,飞行器的推力范围受限等。输入饱和问题会使传统控制算法失效,因为当控制输入超出限制时,智能体无法按照理想的控制指令运动,从而影响编队的稳定性和准确性。
- 防碰撞约束
:在编队过程中,智能体之间需要保持安全距离以避免碰撞。这就要求控制算法能够实时监测智能体间的距离,并在接近危险距离时采取措施调整运动,同时还要保证编队的整体目标不受太大影响,这增加了控制的复杂性。
二、解决局部最小点问题
- 排斥人工势能函数的虚拟速度
:排斥人工势能函数是一种常用的方法,用于使智能体之间保持一定距离,避免碰撞。它将智能体之间的距离映射为一种势能,距离越近势能越高,智能体受到的排斥力越大。通过计算势能函数的梯度,可以得到智能体的虚拟速度方向,使其远离其他智能体。然而,这种方法容易陷入局部最小点,即智能体可能被困在某个位置,无法继续向目标位置移动。
- 引入垂直梯度矢量
:为了有效克服局部最小点问题,在基于排斥人工势能函数的虚拟速度中引入与其梯度垂直的矢量。当智能体陷入局部最小点时,该垂直矢量能够引导智能体尝试新的方向,跳出局部最小区域。这是因为垂直于梯度方向的移动不会增加当前的排斥势能,同时又能探索新的空间,有助于智能体继续向目标位置移动,从而保证编队的顺利进行。
三、解决多边形障碍物边界跳变问题
- 多边形障碍物势能函数设计需求
:在多智能体系统中,常常会遇到多边形障碍物。传统的势能函数在处理多边形障碍物时,在边界处可能会出现系统跳变的问题。这是因为在边界附近,势能函数的变化可能不连续,导致智能体的运动控制出现突变,影响编队的稳定性和安全性。
- 合适的多边形障碍物势能函数设计
:通过设计合适的多边形障碍物势能函数来解决边界跳变问题。这种势能函数在障碍物边界处具有连续且平滑的变化特性,确保智能体在接近和离开障碍物边界时,所受到的势能变化是连续的,从而避免了运动控制的跳变。例如,可以利用多项式函数或三角函数等构造具有平滑过渡性质的势能函数,使得智能体在整个运动空间内都能得到连续且合理的控制,提高编队在复杂环境中的适应性和鲁棒性。
四、输入饱和反步法与自适应编队控制
- 输入饱和反步法
:针对输入限制问题,采用输入饱和反步法。反步法是一种逐步设计控制器的方法,它基于系统的状态方程,从系统的最低阶状态开始,逐步设计虚拟控制律,直到得到实际的控制输入。在每一步设计中,通过构造李雅普诺夫函数来保证系统的稳定性。考虑输入饱和时,在反步设计过程中对控制输入进行约束处理,使得控制输入在受限的情况下依然能够保证系统的稳定性和编队控制的有效性。例如,当控制输入接近饱和时,调整控制律,使智能体以最大可用输入进行运动,同时保证系统不会因为输入饱和而失去稳定性。
- 自适应编队控制
:由于多智能体系统存在多种扰动和不确定性,自适应编队控制至关重要。通过自适应算法,智能体能够根据自身状态和环境变化实时调整控制参数。例如,利用自适应观测器估计系统中的未知参数(如扰动大小、智能体动力学参数等),然后根据估计结果调整控制律,使智能体能够更好地适应不同的工作条件和环境变化,从而实现鲁棒的编队控制。在考虑空间受限的情况下,自适应控制还能根据空间约束调整编队的形状和运动方式,确保智能体在有限空间内安全有效地完成编队任务。
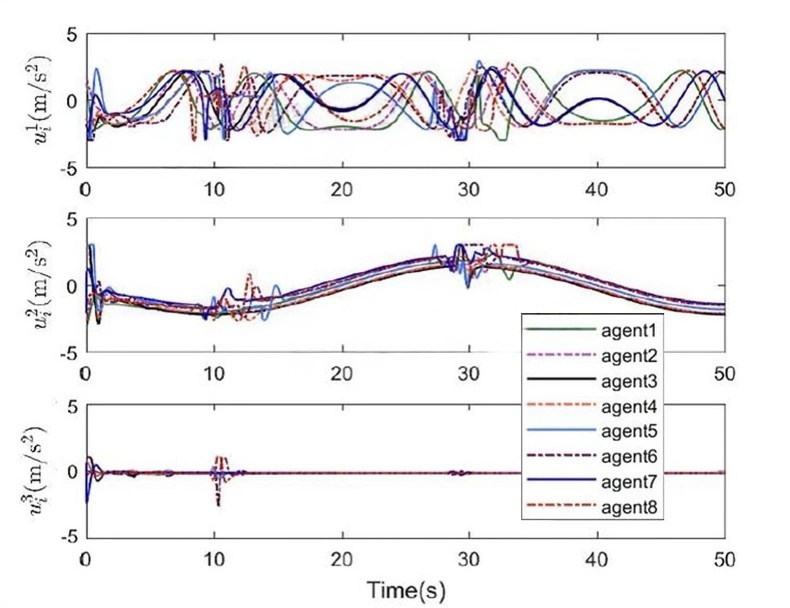
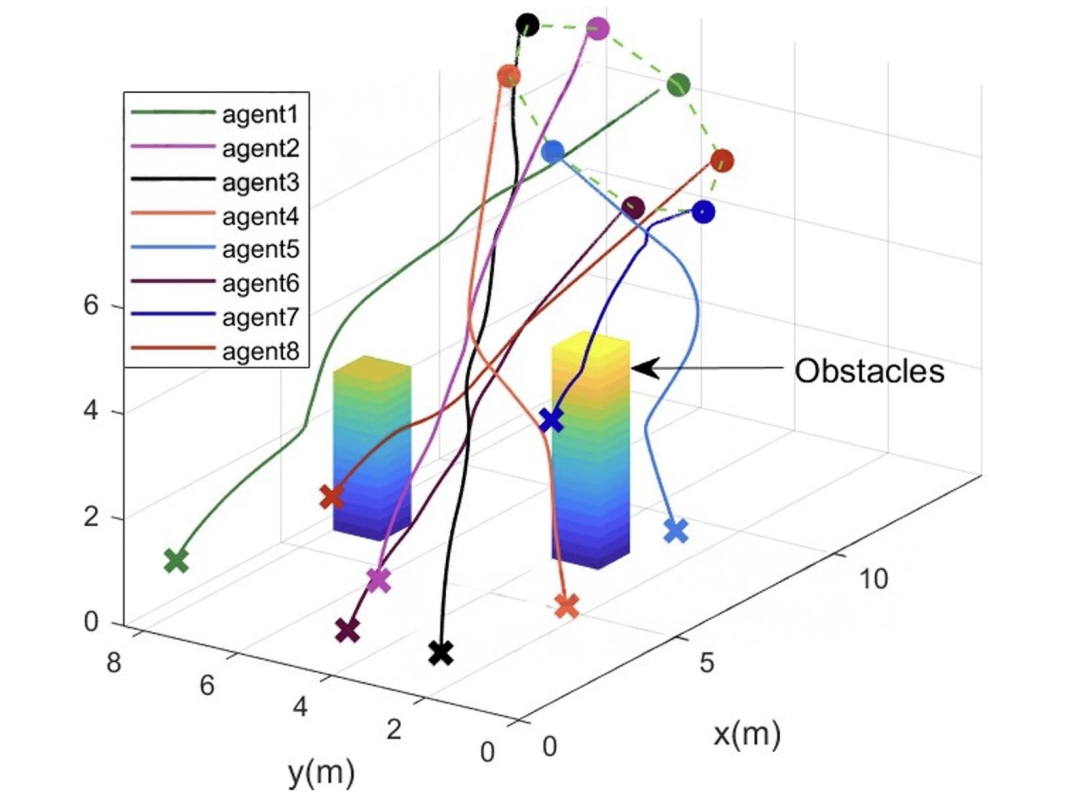
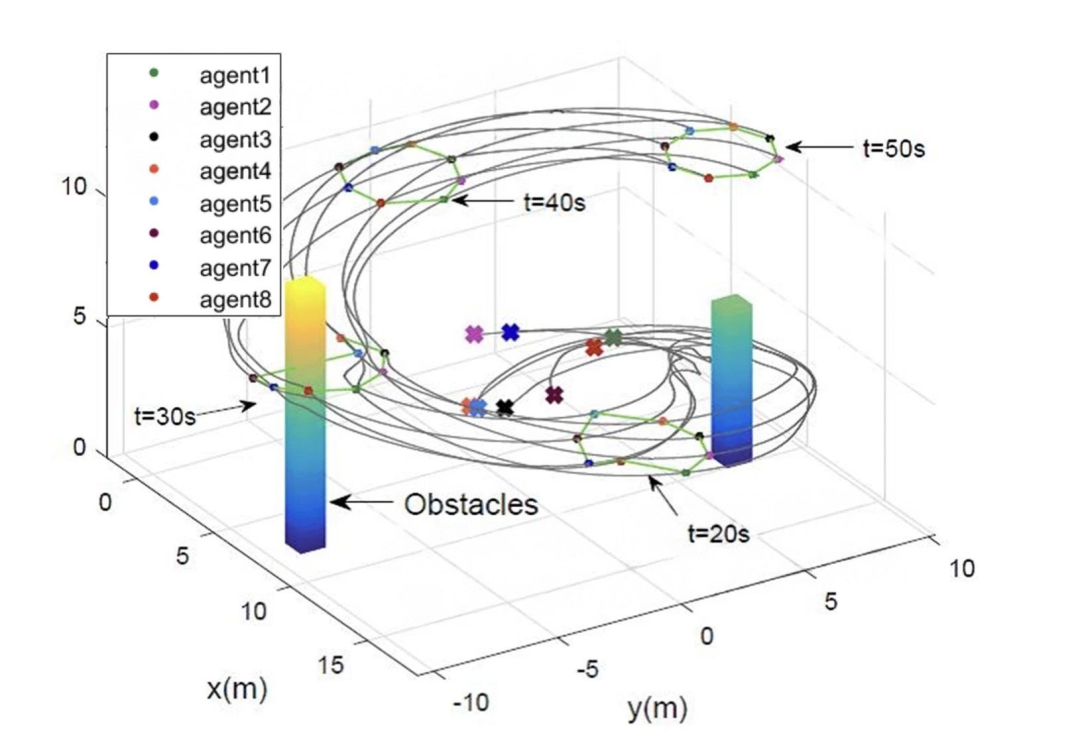
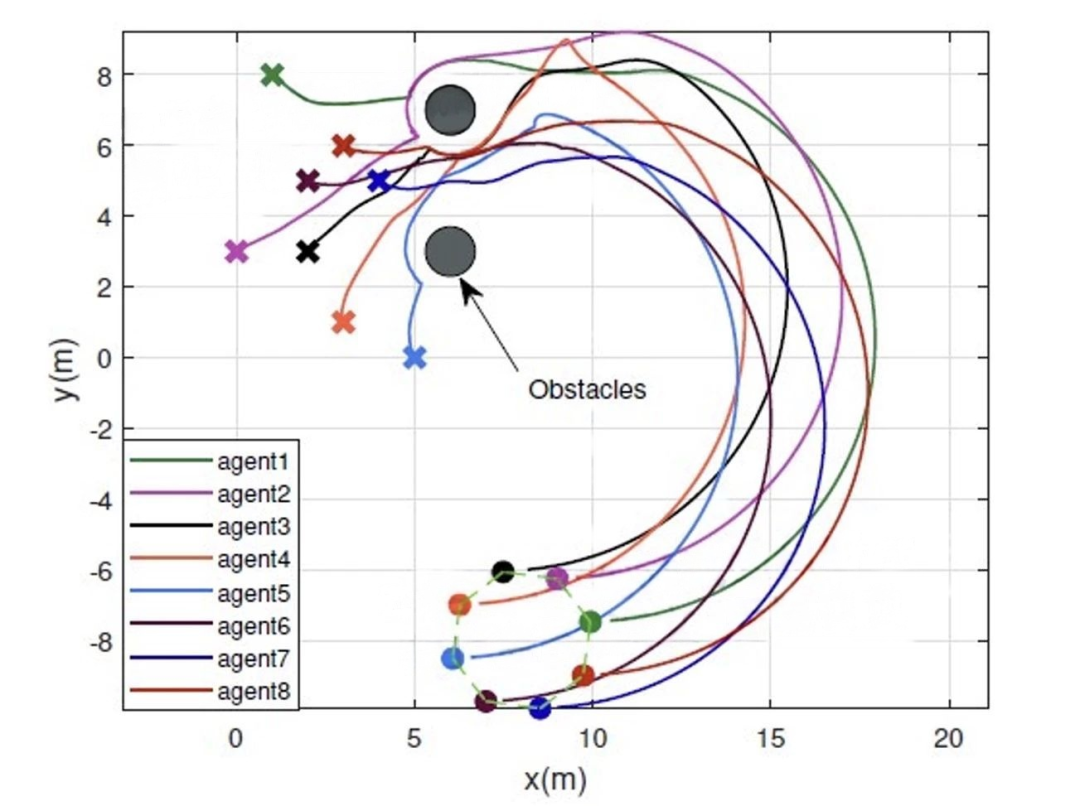
⛳️ 运行结果
🔗 参考文献
[1]张建强,杨凯军,欧阳凌丛.具有规定性能的多智能体动态事件触发编队控制[J].计算机工程, 2024, 50(3):78-88.DOI:10.19678/j.issn.1000-3428.0067683.
🍅更多创新智能优化算法模型和应用场景可扫描关注
🌟机器学习/深度学习类:BP、SVM、RVM、DBN、LSSVM、ELM、KELM、HKELM、DELM、RELM、DHKELM、RF、SAE、LSTM、BiLSTM、GRU、BiGRU、PNN、CNN、XGBoost、LightGBM、TCN、BiTCN、ESN、Transformer、模糊小波神经网络、宽度学习等等均可~
方向涵盖风电预测、光伏预测、电池寿命预测、辐射源识别、交通流预测、负荷预测、股价预测、PM2.5浓度预测、电池健康状态预测、用电量预测、水体光学参数反演、NLOS信号识别、地铁停车精准预测、变压器故障诊断
🌟组合预测类:CNN/TCN/BiTCN/DBN/Transformer/Adaboost结合SVM、RVM、ELM、LSTM、BiLSTM、GRU、BiGRU、Attention机制类等均可(可任意搭配非常新颖)~
🌟分解类:EMD、EEMD、VMD、REMD、FEEMD、TVFEMD、CEEMDAN、ICEEMDAN、SVMD、FMD、JMD等分解模型均可~
🌟路径规划类:旅行商问题(TSP)、车辆路径问题(VRP、MVRP、CVRP、VRPTW等)、无人机三维路径规划、无人机协同、无人机编队、机器人路径规划、栅格地图路径规划、多式联运运输问题、 充电车辆路径规划(EVRP)、 双层车辆路径规划(2E-VRP)、 油电混合车辆路径规划、 船舶航迹规划、 全路径规划规划、 仓储巡逻、公交车时间调度、水库调度优化、多式联运优化等等~
🌟小众优化类:生产调度、经济调度、装配线调度、充电优化、车间调度、发车优化、水库调度、三维装箱、物流选址、货位优化、公交排班优化、充电桩布局优化、车间布局优化、集装箱船配载优化、水泵组合优化、解医疗资源分配优化、设施布局优化、可视域基站和无人机选址优化、背包问题、 风电场布局、时隙分配优化、 最佳分布式发电单元分配、多阶段管道维修、 工厂-中心-需求点三级选址问题、 应急生活物质配送中心选址、 基站选址、 道路灯柱布置、 枢纽节点部署、 输电线路台风监测装置、 集装箱调度、 机组优化、 投资优化组合、云服务器组合优化、 天线线性阵列分布优化、CVRP问题、VRPPD问题、多中心VRP问题、多层网络的VRP问题、多中心多车型的VRP问题、 动态VRP问题、双层车辆路径规划(2E-VRP)、充电车辆路径规划(EVRP)、油电混合车辆路径规划、混合流水车间问题、 订单拆分调度问题、 公交车的调度排班优化问题、航班摆渡车辆调度问题、选址路径规划问题、港口调度、港口岸桥调度、停机位分配、机场航班调度、泄漏源定位、冷链、时间窗、多车场等、选址优化、港口岸桥调度优化、交通阻抗、重分配、停机位分配、机场航班调度、通信上传下载分配优化、微电网优化、无功优化、配电网重构、储能配置、有序充电、MPPT优化、家庭用电、电/冷/热负荷预测、电力设备故障诊断、电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波)、 多目标优化在电力系统调度中的应用、光伏MPPT控制算法改进(扰动观察法/电导增量法)、电动汽车充放电优化、微电网日前日内优化、储能优化、家庭用电优化、供应链优化\智能电网分布式能源经济优化调度,虚拟电厂,能源消纳,风光出力,控制策略,多目标优化,博弈能源调度,鲁棒优化等等均可~
🌟 无人机应用方面:无人机路径规划、无人机控制、无人机编队、无人机协同、无人机任务分配、无人机安全通信轨迹在线优化、车辆协同无人机路径规划
🌟通信方面:传感器部署优化、通信协议优化、路由优化、目标定位优化、Dv-Hop定位优化、Leach协议优化、WSN覆盖优化、组播优化、RSSI定位优化、水声通信、通信上传下载分配
🌟信号处理方面:信号识别、信号加密、信号去噪、信号增强、雷达信号处理、信号水印嵌入提取、肌电信号、脑电信号、信号配时优化、心电信号、DOA估计、编码译码、变分模态分解、管道泄漏、滤波器、数字信号处理+传输+分析+去噪、数字信号调制、误码率、信号估计、DTMF、信号检测
🌟电力系统方面: 微电网优化、无功优化、配电网重构、储能配置、有序充电、MPPT优化、家庭用电、电/冷/热负荷预测、电力设备故障诊断、电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波)、 多目标优化在电力系统调度中的应用、光伏MPPT控制算法改进(扰动观察法/电导增量法)、电动汽车充放电优化、微电网日前日内优化、储能优化、家庭用电优化、供应链优化\智能电网分布式能源经济优化调度,虚拟电厂,能源消纳,风光出力,控制策略,多目标优化,博弈能源调度,鲁棒优化
🌟原创改进优化算法(适合需要创新的同学):原创改进2025年的波动光学优化算法WOO以及三国优化算法TKOA、白鲸优化算法BWO等任意优化算法均可,保证测试函数效果,一般可直接核心

小龙虾开发者社区是 CSDN 旗下专注 OpenClaw 生态的官方阵地,聚焦技能开发、插件实践与部署教程,为开发者提供可直接落地的方案、工具与交流平台,助力高效构建与落地 AI 应用
更多推荐


 7
 0
- 0


 已为社区贡献2条内容

所有评论(0)