写文章


- @weixin_63266434


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
【机器人】自主机器人在超市环境中通过A路径规划的模拟【含Matlab源码 16078期】
自主机器人在超市环境中通过A路径规划的模拟完整代码,包运行;可提供讲解和运行操作视频!适合小白!
【故障诊断】电流分析和机器学习液压泵故障诊断【含Matlab源码 14122期】
电流分析和机器学习液压泵故障诊断完整代码,包运行;可提供运行操作视频!适合小白!

【齿轮计数】机器视觉齿轮图片齿计数【含Matlab源码 11009期】
机器视觉齿轮图片齿计数机器视觉齿轮图片齿计数

【机器人状态估计】EKF、UKF和蒙特卡洛定位进行机器人状态估计【含Matlab源码 16071期】
EKF、UKF和蒙特卡洛定位进行机器人状态估计完整代码,包运行;可提供讲解和运行操作视频!适合小白!

【机器人导航】模拟退火算法SA、粒子群算法PSO和蚁群算法ACO差分驱动机器人导航【含Matlab源码 16069期】
模拟退火算法SA、粒子群算法PSO和蚁群算法ACO差分驱动机器人导航完整代码,包运行;可提供讲解和运行操作视频!适合小白!
【路径规划】A、Dijkstra、RRT、RRT和PRM配合DWA自主机器人实时SLAM地图导航障碍物规避、模拟激光雷达LiDAR【含Matlab源码 16030期】
A、Dijkstra、RRT、RRT和PRM配合DWA自主机器人实时SLAM地图导航障碍物规避、模拟激光雷达LiDAR完整代码,包运行;可提供讲解和运行操作视频!适合小白!
【路径规划】强化学习的改进蚁群算法RBIACO机器人路径规划【含Matlab源码 16026期】
强化学习的改进蚁群算法RBIACO机器人路径规划完整代码,包运行;可提供讲解和运行操作视频!适合小白!

【机器人】模拟自平衡球板机器人利用步进驱动的连杆控制和路径跟踪【含Matlab源码 16001期】
模拟自平衡球板机器人利用步进驱动的连杆控制和路径跟踪完整代码,包运行;可提供讲解和运行操作视频!适合小白!
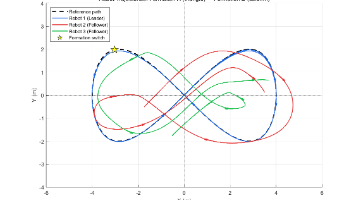
【机器人控制】三台非全体移动机器人分散式领跟控制、基于李雅普诺夫的轨迹跟踪以及三角与柱形动态切换编队控制【含Matlab源码 15997期】
三台非全体移动机器人分散式领跟控制、基于李雅普诺夫的轨迹跟踪以及三角与柱形动态切换编队控制完整代码,包运行;可提供讲解和运行操作视频!适合小白!
【机器人导航】模拟差分驱动移动机器人利用多环PID控制实现自主航点导航【含Matlab源码 15980期】
模拟差分驱动移动机器人利用多环PID控制实现自主航点导航完整代码,包运行;可提供讲解和运行操作视频!适合小白!