

写文章


- @weixin_59245618


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
机器人驱动与控制(二)
步进电动机是一种把开关激励的变化变换成精确的转子位置增量运动的执行机构,它将电脉冲转化为角位移。当步进驱动器接收到一个脉冲信号时,它就驱动步进电动机按设定的方向转动一个固定的角度(即步距角),可以通过控制脉冲个数来控制角位移量,从而达到准确定位的目的。同时可以通过控制脉冲频率来控制电动机转动的角速度和加速度,从而达到调速的目的。步进电动机具有转矩大惯性小响应频率高等优点,因此具有瞬时启动与急速停止

机器人驱动与控制(四)
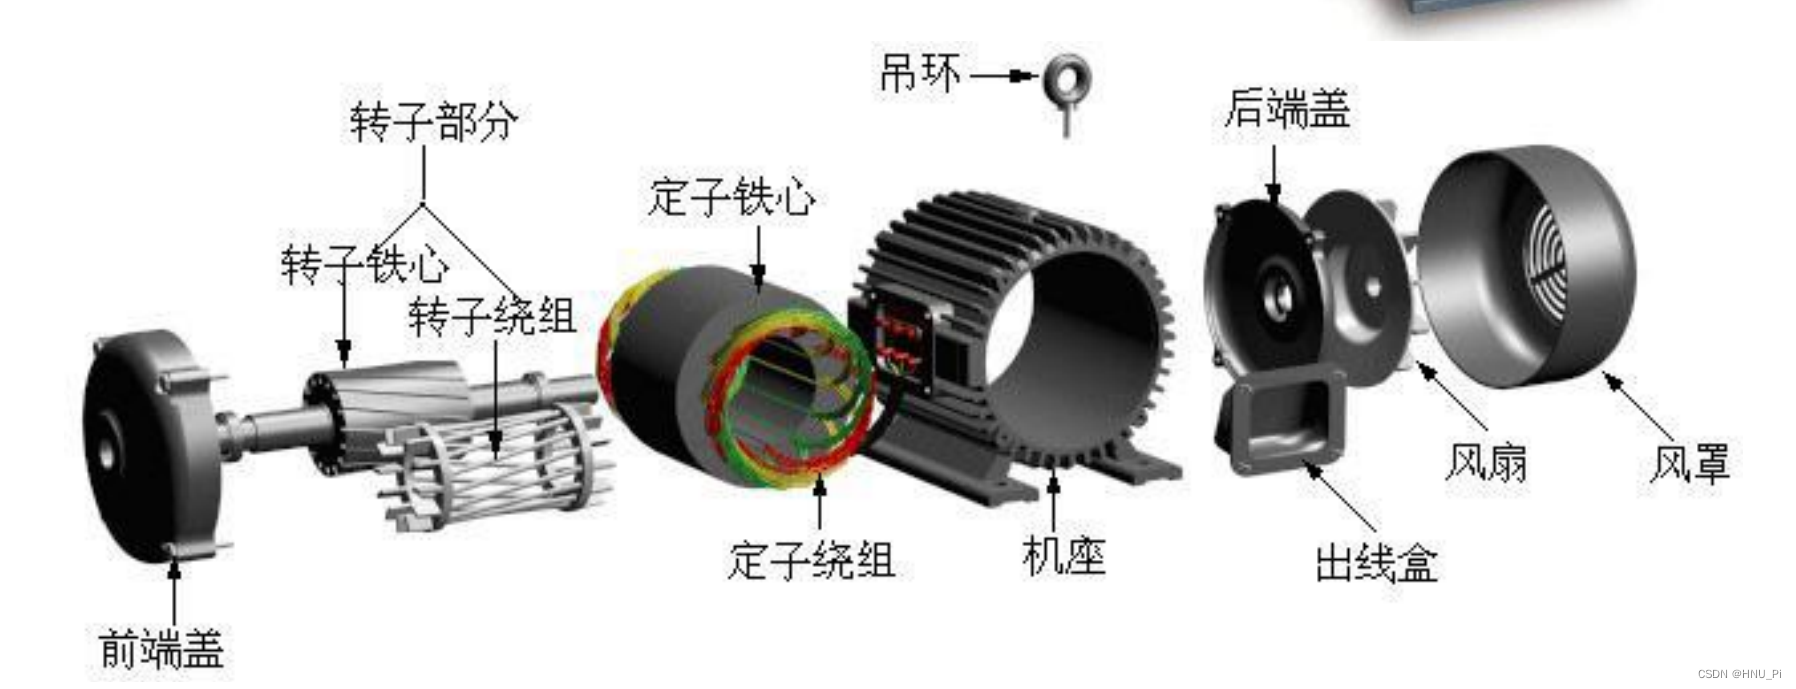
机器人驱动与控制第四章 机器人交流伺服电机驱动与控制技术及应用文章目录机器人驱动与控制前言一、交流伺服电机的发展1.特点二、同步电动机与异步电机的区别1.同步电动机(SM)2.异步电动机(IM)3.交流同步电动机和异步电动机的“异同”三、异步电机的工作原理1.定义2.应用3.三相异步电动机3.1结构3.1.1异步电动机定子3.1.2气隙3.1.3转子3.2工作原理和一些物理量3.2.1工作原理3.
机器人驱动与控制(三)
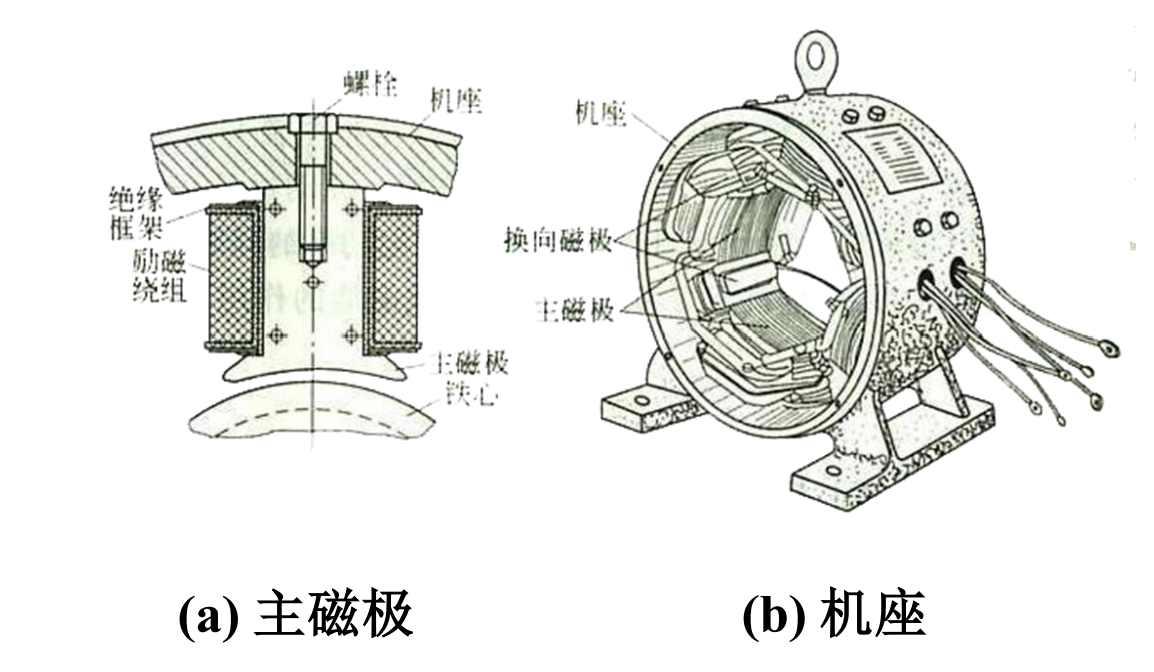
电气伺服系统根据所驱动的电动机类型分为直流(DC)伺服系统和交流(AC)伺服系统。随着时代发展,无刷电动机和直流电动机实现了产品化,并在计算机外围设备和机械设备上取得了广泛应用。提示:以下是本篇文章正文内容,下面案例可供参考对于要求在一定范围内无级平滑调速的系统来说,最优。电枢控制是由励磁绕组进行励磁,即将励磁绕组介于恒定电压的直流电源上,使其中通过电流以产生磁通,电枢绕组接受控制电压,即为控制绕
到底了