


- @weixin_40324045


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
若无误则source工作空间,而后输入:(XXX代表你的pkg name也就是launch 文件中node pkg = "XXX")删除/home/AA/XXX_ws/devel/share/XXX文件夹即可。检查launch文件中pkg、type、name三个字段是否有误?
如题,详情如下:W: 校验数字签名时出错。此仓库未被更新,所以仍然使用此前的索引文件。GPG 错误:http://mirrors.tuna.tsinghua.edu.cn/ros/ubuntu focal Release: 下列签名无效: EXPKEYSIG F42ED6FBAB17C654 Open Robotics <info@osrfoundation.org>W: 无法下载 h
原文:http://www.rosclub.cn/post-1030.html (链接已失效)最近实验室老师在做一个多传感器数据采集实验,涉及到了消息同步。所以就学习了ROS官网下的消息同步工具message_filters。http://wiki.ros.org/message_filters消息同步有两种方式,暂且称之为松同步与紧同步,紧同步是精确的同步,松同步是粗略的同步。我使用的是C++下
神特么覆盖原有地图,神特么改源码,这CSDN和百度里面全都是抄来抄去,Cartographer建图与定位本来就是同一过程,定位就是一种特殊的建图。只是在Rviz里面显示出来的效果是一直在覆盖原地图而已...
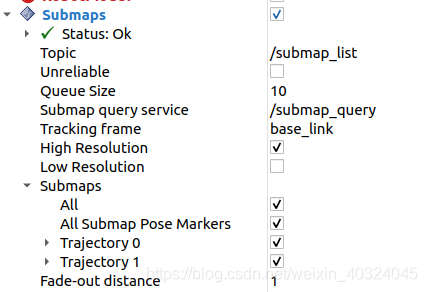
系统:Ubuntu20.04Python环境:Anaconda3ROS版本:Noetic1、编译时报错:CMake Error at /opt/ros/noetic/share/catkin/cmake/empy.cmake:30 (message):Unable to find either executable 'empy' or Python module 'em'... tryinstal
目标:发布nav_msgs/Path消息,并在rviz中画出圆形轨迹(Python)首先,用rosmsg show 命令,查看nav_msgs/Path的消息结构。# //nav_msgs/Path数据类型# Header header# geometry_msgs/PoseStamped[] poses# //类型扩展:# Header header#uint32 seq#time stamp#