

写文章


- @qq_41717008


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
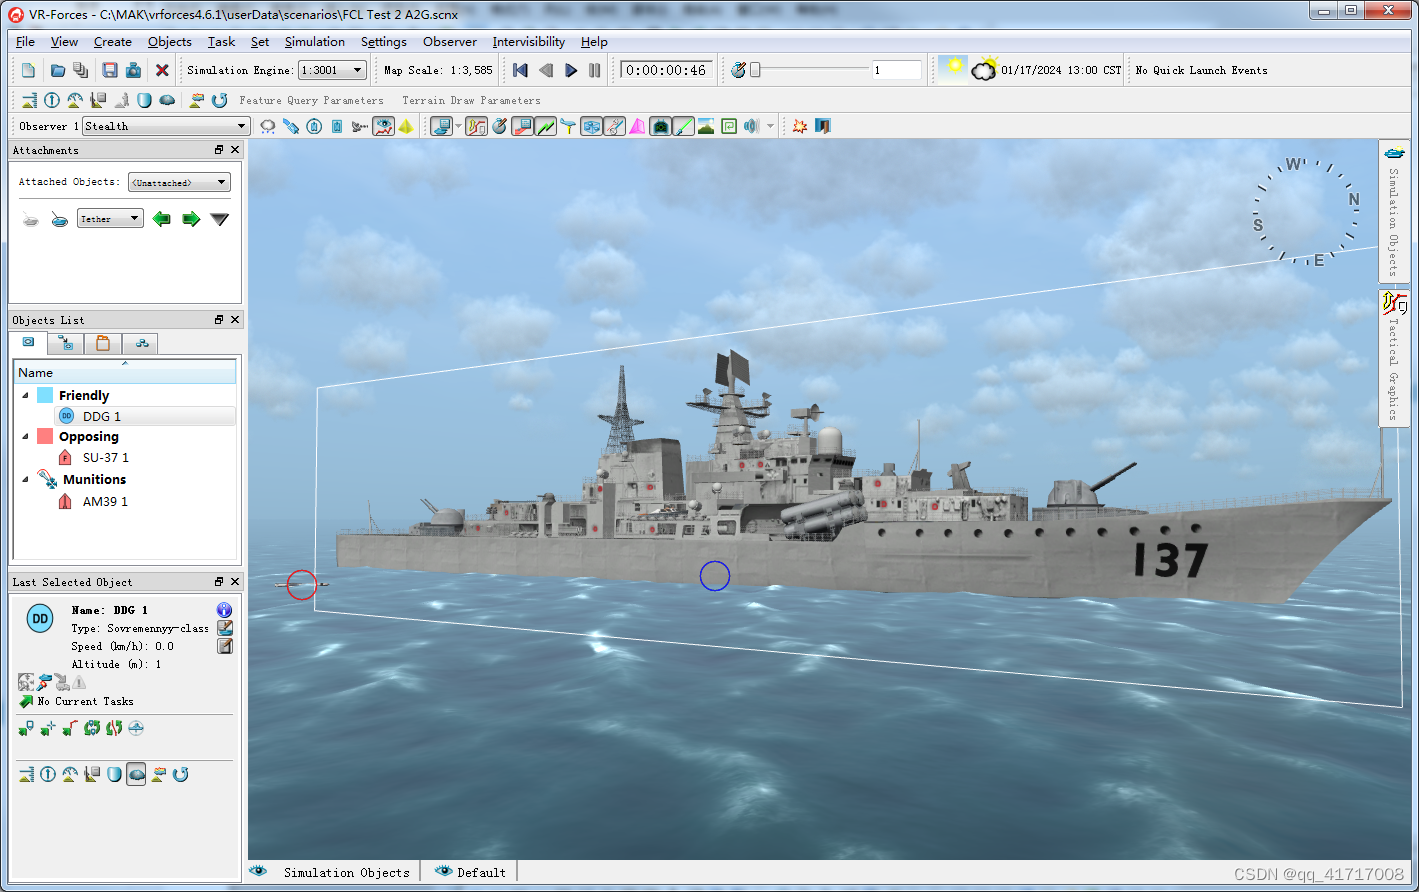
基于VR_FORCES VRLink和FCL库(The Flexible Collision Library)的碰撞检测实验
VR_FORCES仿真引擎仿真反舰DD攻击舰船想定,通过VRLink取出反舰DD和舰船的坐标,通过设置坐标和姿态转换,结合FCL使用盒子碰撞检测与距离测算,验证DIS标准的VRLink姿态转换和FCL库碰撞检测的准确性
到底了