

写文章


- @hanqing_zhao


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
人形机器人核算-女性 48kg 168mm
模组覆盖关节推力等级L-MAX髋15–20 kNL-MID膝 + 踝8–10 kNL-MIN上肢≤2 kN / 非丝杠。

「反转式行星滚柱丝杠」的人形机器人关节执行器 需求 → 架构 → 参数 → 风险点
完整执行器设计不是“选个电机 + 丝杠”,而是:力矩指标 → 力臂 → 推力 → 导程 → 电机 → 结构 → 控制,一环扣一环。反转式行星滚柱丝杠,是目前人形机器人关节“工程最优解”。

反转式行星滚柱丝杠关节执行器——工程计算
关节力矩由力臂决定推力由丝杠决定速度由导程决定性能上限由电机功率决定表格下载【免费】反转式行星滚柱丝杠关节执行器-工程计算速查表资源-CSDN下载。

机器人单关节力矩与丝杠参数换算
反转式行星滚柱丝杠把“高转速、低转矩”的电机,变成“低速度、超大力”的关节输出;导程决定力,力臂决定矩,效率决定一切是否值得。

人形机器人关节执行器-反转式行星滚柱丝杠
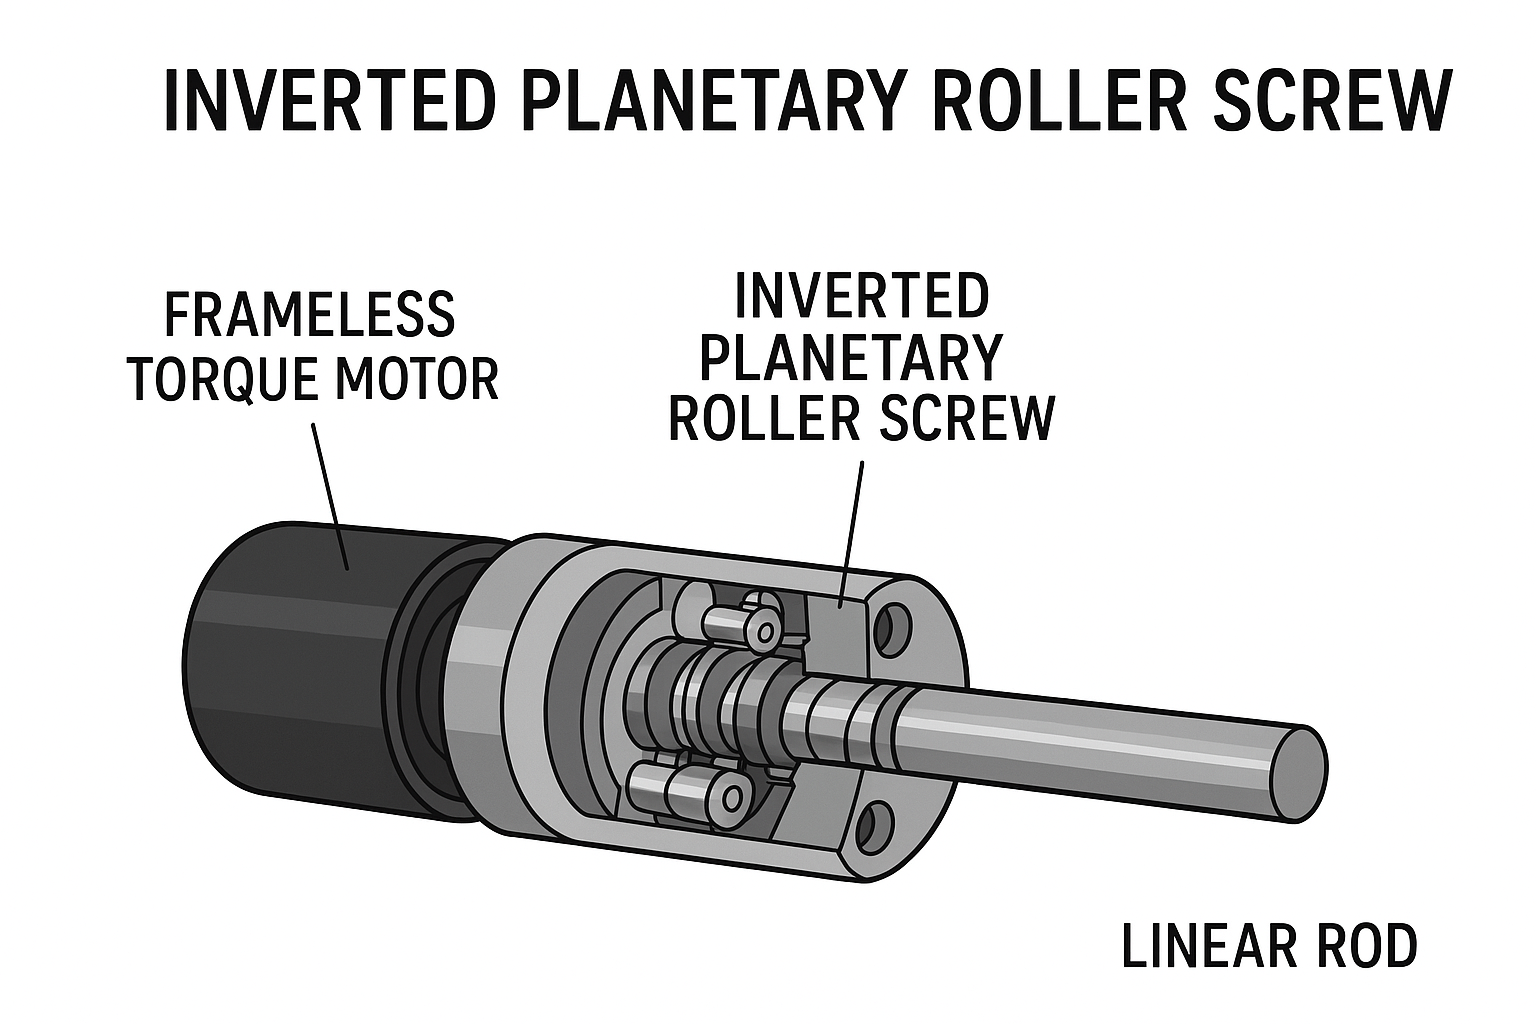
特斯拉Optimus机器人关节采用反转式行星滚柱丝杠(RPLS)实现高功率密度与精准力控。相比传统方案,RPLS通过螺母旋转、丝杠直线运动的设计,在同等体积下提供2-4倍推力,具备>90%传动效率和优异回驱性,特别适合承受腿部关节的频繁冲击。其线接触结构提升寿命,规则构型更利于规模化生产,完美契合特斯拉对力控性能与量产需求的平衡,成为人形机器人关节驱动的理想选择。
到底了