- @airobotcn


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
管道检测手段选择首重管内水位:低水位且需细节查看选CCTV,高水位或满水时用声呐,快速普查用QV,淤积严重则用带清淤功能的管道机器人。四类手段互补使用,结合水位条件分阶段实施,确保检测数据准确可用。验收应明确影像连续性、定位精度与缺陷判定标准,避免争议。
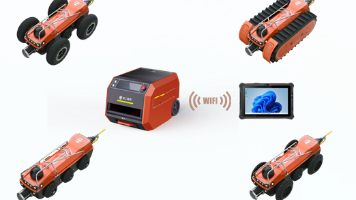
本文以5兆瓦级陆上风机塔筒为例,系统阐述其巡检的三层框架:螺栓法兰连接、垂直度与基础状态、内壁及附属设施。强调传统人工攀爬巡检存在高风险、低精度等问题,提出通过机器人装备实现高效、可追溯的影像化巡检,并建议将检查项固化为标准化表格,提升数据可比性与管理闭环。案例显示,机器人巡检可将单塔检查时间压缩至40分钟内,显著降低人工登塔频次,提升覆盖率与异常识别效率。
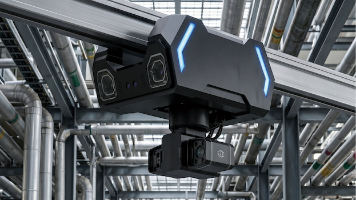
皮带机巡检需聚焦跑偏、打滑、撕裂、托辊异响四类故障,判定须依据头部/尾部滚筒、中部托辊组三处位置,胶带偏移超带宽5%即为跑偏。重点排查托辊卡死、落料偏载、机架变形及保护短接等隐患。打滑源于包胶磨损、张紧不足与温度异常;撕裂防护应结合点检与纵撕监测。托辊异响可通过声纹与温度趋势比对识别。建议按“定点位—定频次—定验收”三步落地,优先部署点位保护,再配以巡检机器人实现固定路线的高效巡检,人工则专注处置
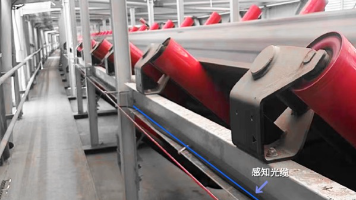
巡检机器人落地失败主因在于数据无法接入站端系统。选型需明确对接协议与点位表对齐:新建智能站优先IEC61850,存量站用ModbusTCP接辅控网,多站集中管理则采用MQTT+RESTful。关键在于点位表命名规范、量纲阈值一致,确保异常判定在站端完成。务必重视时钟同步、心跳断链、数据补传、抖动过滤与安全分区。上线前须通过点位表签字、时钟校验、断网演练等验收清单,避免“机器人跑了但数据用不上”。
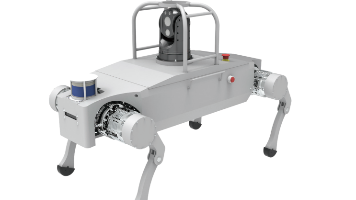
挂轨式巡检机器人选型需区分防爆与电力场景,二者技术要求迥异。核心维度包括整机重量、行走速度、定位精度(≤3mm)、爬坡能力、防护等级及供电方式。轨道布置分直线、环形、垂直升降三类,长距离建议分段+分区以提升可靠性。验收重点为定位精度、供电连续性与避障限位功能。两类机型可共用底盘与轨道接口,实现厂区统一运维。选型关键:巡检目标是否可被轨道串联,且需在设计阶段统筹结构与轨道布局。
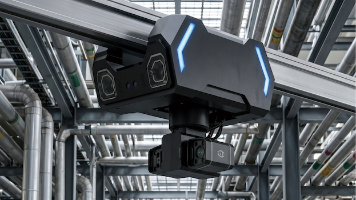
换流站巡检核心在于应对强电磁、高密度设备环境,需分区施策:阀厅用四足机器人应对狭窄通道与立体结构;直流场与滤波器场采用轮式机器人实现长距离、固定路线红外与可见光巡检;阀冷系统则通过持续监测泵组、液位与温升趋势,防范连锁故障。关键验收项包括抗干扰能力、测温重复性与系统对接,实现从“人工巡视”向“智能趋势预警”的升级。
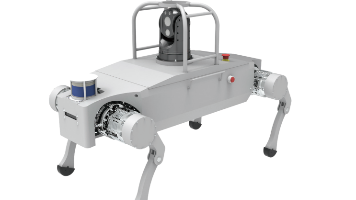
煤化工巡检核心难点在于高温、易燃、有毒风险集中于少数区域,需分段施策。气化段重在热场变化监测,宜用红外热成像;变换段防无形泄漏,依赖气体检测路径嗅探;罐区须防爆配置,设备必须匹配危险区域等级。巡检机器人应按分区差异化配置,避免“一套设备走全场”。关键在于防爆一致性、气体响应速度、测温重复性及与DCS/SIS联动,实现“发现—派工—复核”闭环,提升本质安全水平。
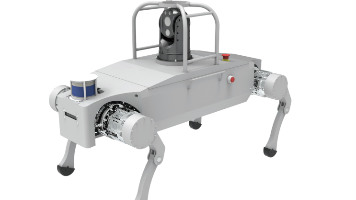
焦化厂巡检面临高温、有毒气体与易燃风险,需按焦炉、熄焦、净化三段差异化配置。重点采用防爆轮式、挂轨及四足机器人,搭载红外热成像、气体检测等载荷,实现热场分析、泄漏嗅探与环境监测。强调防爆一致性、耐高温、密封性与响应速度,分段部署确保安全可靠,可替代常规巡检,但异常处置仍需人工介入。
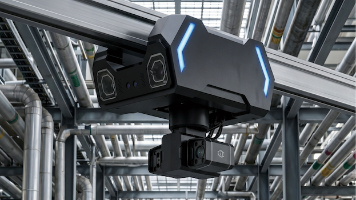
造纸厂巡检面临点位分散、环境恶劣、异常难判等挑战,传统人工巡检难以保障效率与安全。解决方案为“在线监测打底+移动巡检补点+人工决策”,通过红外热成像、噪声采集、气体检测等感知技术,结合防爆轮式、四足、挂轨等多形态机器人,在纸机段实现高温高湿、粉尘区域的可靠巡检。关键在于划清危险区域防护边界,确保设备适配现场环境,并与DCS系统对接,实现数据闭环管理。实施应先定点位清单与路线,再配置设备,避免“有巡
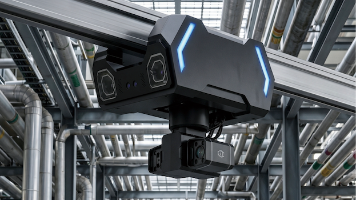
锂电池材料车间集可燃粉尘、溶剂蒸气与腐蚀性电解液三类风险于一体,安全防护需分区施策。巡检须覆盖积尘、气体浓度、湿度及设备状态,强调“定期+留痕”以追踪隐患。防爆设备须区分气体与粉尘标准,不可混用。巡检机器人应适配洁净度与产线节拍,兼顾防爆、不产尘与清洁便利性。实施需先明确区域风险清单,再规划路线与载荷,避免返工。三类风险共存特性决定了方案必须定制化,不可照搬其他行业模式。