

写文章


- @2603_95918462


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
工业机器人仿真与方形路径示教作 圆弧路径
自动路径生成依靠工件模型轮廓直接生成轨迹,减少人为示教带来的误差。同时也要检查生成路径的工具姿态和轴配置,不然会出现干涉、轴超限等故障。本次实训提升了我的仿真操作能力,建立起路径规划调试的工程思维,为真实工业机器人调试积累经验。通过本次项目,我掌握了工业机器人手动示教与自动路径规划的适用场景。自动路径生成更适合复杂、高精度、多点位的加工任务,能显著提高效率。在 RobotStudio 中完成初始参
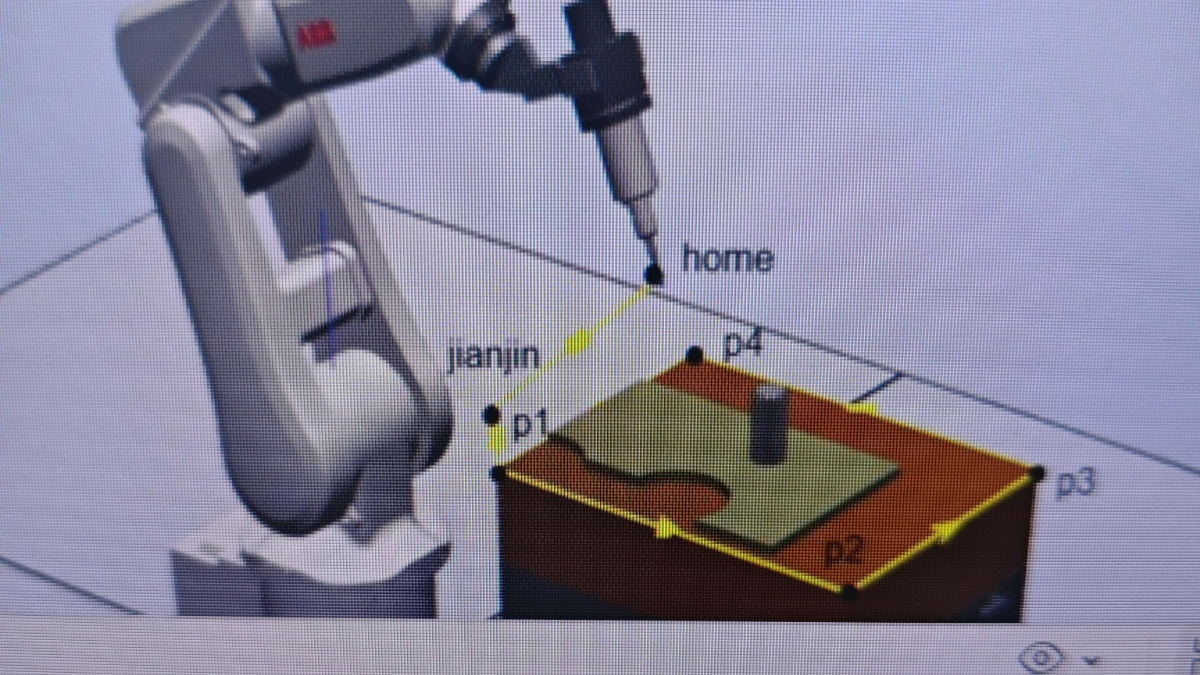
工业机器人仿真与方形路径示教作业报告
本次任务我学习了RobotStudio中空路径的创建、手动示教目标点的完整流程。通过逐点拖动绘图笔TCP,记录方形各个角点,完成方形绘图路径的示教。我理解了MoveL线性运动适合绘图作业,能够保证画出直线轨迹,拐角处增加过渡点可以让机器人运动更加平稳。仿真软件可以在虚拟环境完成示教调试,不用占用真实硬件,提前排查碰撞、轨迹错误问题,降低现场调试风险。工业现场机器人编程很多都是手动示教点位,本次仿真
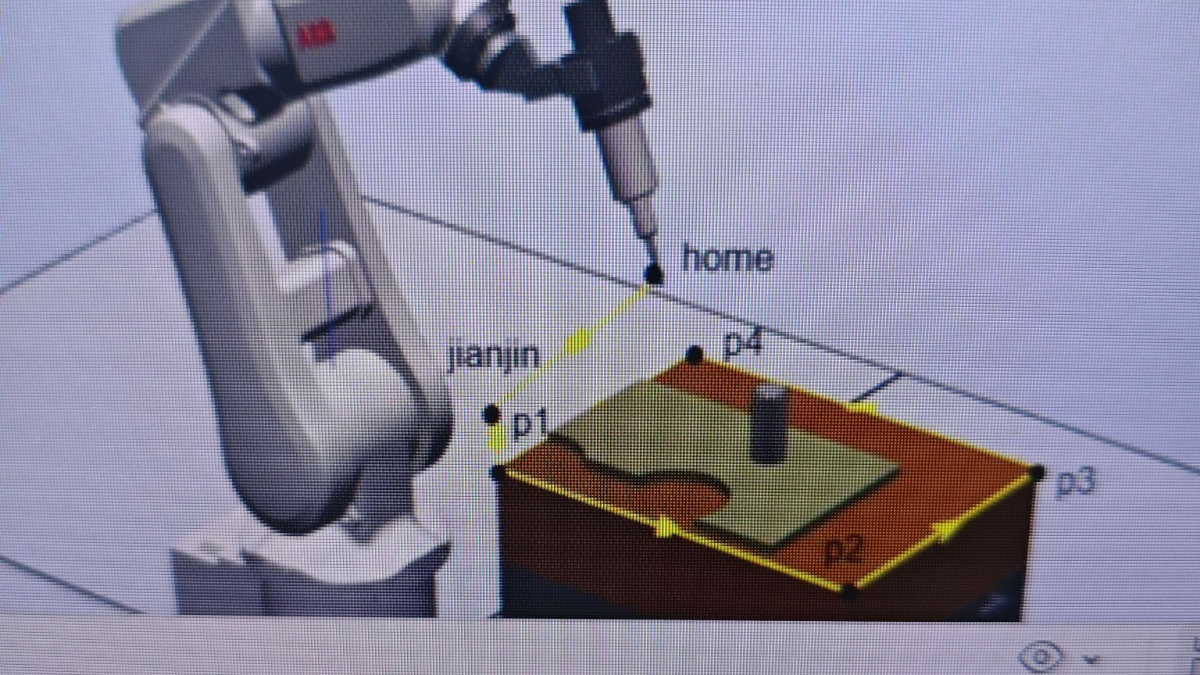
到底了